دمج الحساسات واستخبارات الإشارات
بنيات مخصصة لدمج الحساسات المتعددة تجمع بين بيانات الرادار وLiDAR والكاميرات والترددات اللاسلكية والبيانات الطيفية لتوفير إدراك عالي الصمود للأنظمة المستقلة والدفاعية والصناعية.
تمتلك كل وسيلة استشعار أنماط فشل لا تُعد مجرد حالات حافة نادرة بل هي نتائج حتمية لقوانين الفيزياء: فالكاميرا لا يمكنها الرؤية عبر الضباب، وLiDAR يُرجع نقاطاً وهمية في المطر الغزير، بينما يوفر لك الرادار المدى والسرعة المتجهة لكنه يعجز عن قراءة إشارة التوقف. ويقوم نهجنا على بناء بنيات لدمج الحساسات المتعددة — تجمع بين بيانات الرادار وLiDAR والكاميرات والترددات اللاسلكية (RF) والبيانات الطيفية — صُممت لتتعامل مع تباين قراءات الحساسات باعتباره مصدراً للمعلومات لا مجرد تشويش، ولتحافظ على تماسكها في حالات الفقد الجزئي للحساسات، وانحراف المعايرة، والتلاعب العدائي، مع العمل على عتاد الحافة في ظل قيود صارمة على زمن الاستجابة.
لماذا يفشل الإدراك أحادي الحساس في العالم الحقيقي
في 18 مارس 2026، صعدت NHTSA تحقيقها في نظام القيادة الذاتية الكاملة المعتمد على الكاميرا فقط من Tesla إلى تحليل هندسي يغطي 3.2 million مركبة. وتتلخص النتيجة الجوهرية في: إخفاق نظام كشف تدهور الأداء في تنبيه السائقين إلا قبيل الاصطدام مباشرة في ظروف الرؤية المنخفضة. وهذا يمثل مواكبة من الجهات التنظيمية لما يعرفه مهندسو دمج الحساسات منذ سنوات.
لا يمكن للكاميرا الرؤية عبر الضباب. ويُرجع LiDAR نقاطاً وهمية في المطر الغزير. بينما يوفر لك الرادار المدى والسرعة المتجهة لكنه يعجز عن قراءة إشارة التوقف. تمتلك كل وسيلة استشعار أنماط فشل تمثل نتائج حتمية لقوانين الفيزياء وليست مجرد حالات حافة نادرة (مفصلة في أبحاثنا حول الإدراك المقيد بالفيزياء). والمسألة ليست أبداً ما إذا كان الحساس الفردي سيفشل — بل متى سيفشل، وهل سيتعامل نظامك مع هذا الفشل بسلاسة وأمان أم بانهيار كارثي.
ويقوم نهجنا على بناء بنيات دمج صُممت لتتعامل مع تباين قراءات الحساسات باعتباره مصدراً للمعلومات لا مجرد تشويش. فعندما يبلغ LiDAR عن وجود عائق لا يؤكده الرادار، فإن هذا التعارض يمثل في حد ذاته إشارة تتعلق بالبيئة، أو بسلامة الحساس، أو بظرف عدائي. ويكمن التحدي الهندسي في تصميم أنظمة تحافظ على تماسكها في ظل الفقد الجزئي للحساسات، وانحراف المعايرة، والتلاعب العدائي، مع العمل على عتاد الحافة في ظل قيود صارمة على زمن الاستجابة.
مشكلة المعايرة التي لا يحسب أحد حسابها في الميزانية
تشير 37% من المؤسسات التي تنشر أنظمة متعددة الحساسات إلى تعقيد المعايرة باعتباره نقطة الألم الأساسية في التكامل لديها. والسبب في ذلك واضح ومباشر: فالمعلمات الخارجية (extrinsic parameters) بين الحساسات تنحرف نتيجة الدورات الحرارية والاهتزاز الميكانيكي ومجرد التقادم. فزوج من الكاميرا وLiDAR جرت معايرته في المختبر عند 20 درجة مئوية ستختلف معالماته الخارجية بشكل ملموس بعد تشغيله تحت أشعة الشمس المباشرة عند 50 درجة على غطاء محرك المركبة. كما أن إعادة المعايرة اليدوية بواسطة فني باستخدام لوحة رقعة الشطرنج لا يمكن توسيع نطاقها عندما تمتلك مئات الوحدات المنشورة.
نحن نصمم خطوط أنابيب إعادة معايرة مؤتمتة لتعمل باستمرار في الميدان. وتعتمد هذه الخطوط على طرق خالية من الأهداف الاصطناعية (targetless methods)، حيث تستخرج التطابقات الهندسية من البيئة نفسها — كالحواف والمستويات والتزيح الحركي — بدلاً من اشتراط أهداف المعايرة. وقد صُمم خط الأنابيب ليقوم بما يلي:
- مراقبة مقاييس السلامة لكل حساس والكشف عن الانحراف قبل أن يؤدي إلى تدهور جودة الدمج.
- بدء إعادة المعايرة دون إخراج النظام من الخدمة.
- تتبع حالة المعايرة مركزياً للأساطيل، حتى تعرف فرق الصيانة الوحدات التي تقترب من حدود إعادة المعايرة قبل أن تفشل في فحص جودة الإدراك.
استراتيجية الدمج هي قرار هندسي وليست خياراً افتراضياً
إن الاختيار بين الدمج المبكر، ومتوسط المستوى، والمتأخر تمليه التشكيلة المحددة للحساسات، وميزانية الحوسبة، وقدرة النظام على تحمل تدهور أداء الحساسات الفردية. ولا توجد إجابة واحدة صحيحة تناسب جميع الحالات.
| استراتيجية الدمج | ما يتم دمجه | نقطة القوة | المقايضة |
|---|---|---|---|
| المبكر | ربط متسلسل للبيانات الخام | يمنح خوارزمية التعلم التمثيل الأغنى بالمعلومات | يتطلب محاذاة زمنية ومكانية دقيقة عبر جميع الأنماط؛ ويستهلك موارد حوسبية مكثفة ويتسم بالهشاشة عند تعطل أحد الحساسات |
| متوسط المستوى | التكامل في فضاء السمات (آليات الانتباه أو الشبكات العصبية البيانية) | يقع بين طرفي النقيض؛ وهو ما تستقر عليه معظم أنظمة الإنتاج اليوم | يوازن بين المتانة وتفاصيل الأنماط المتقاطعة |
| المتأخر | تجميع على مستوى القرار للتوقعات المستقلة لكل نمط استشعار | أكثر متانة وصموداً أمام فشل الحساسات الفردية | يتجاهل الارتباطات بين الأنماط التي تتواجد فقط في البيانات الخام |
بدأت النماذج التأسيسية ونماذج الرؤية واللغة في تغيير هذه الحسابات. فورشة عمل DriveX في مؤتمر CVPR 2026 مخصصة بالكامل للنماذج التأسيسية للإدراك الذاتي، وتبرز بنيات الدمج التوليدي القائم على الانتشار والبنيات التكرارية بنمط Mamba كبدائل لربط السمات التقليدي. وتتيح هذه الأساليب التعرف بالاستدلال الصفري (zero-shot) الذي تعجز خطوط المعالجة المصممة يدوياً عن مجاراته، لكنها تنطوي على تكاليف حوسبية أعلى ولم تُثبت كفاءتها بعد في بيئات الإنتاج الحرجة للسلامة.
دمج القرارات: المقارنة بين بايز وديمبستر-شيفر
لتجميع البيانات على مستوى القرار، يحمل الاختيار بين الدمج البايزي ونظرية ديمبستر-شيفر للأدلة أهمية بالغة عملياً. تمتلك نظرية ديمبستر-شيفر التقليدية علة بنيوية موثقة جيداً تُعرف بـ — مفارقة زاده (Zadeh's paradox): فعندما يتعارض حساسان تعارضاً شديداً، يمكن لقاعدة الدمج أن تحدث انهياراً كارثياً في مستوى الثقة، مانحةً تصديقاً شبه كامل لفرضية غير ذات صلة. وتستخدم معظم أطر الإنتاج نموذج ديمبستر-شيفر المعدل مع إعادة توزيع التعارض أو تتحول إلى الشبكات البايزية كلياً. وتتمثل طريقتنا في تحليل المظهر المتوقع لتوافق الحساسات في كل عملية نشر واختيار أسلوب الدمج الذي يتعامل مع أنماط الاختلاف الواقعية دون سلوك شاذ.
الصمود العدائي ليس خياراً ثانوياً
تنجح هجمات انتحال نظام تحديد المواقع (GPS spoofing) ضد المركبات ذاتية القيادة بمعدلات تتراوح بين 59% و 82% في السيناريوهات المختبرة، متلاعبةً بتحديد موقع المركبة عن طريق حقن إشارات أقمار صناعية زائفة. ويستخدم انتحال LiDAR جهازاً معادياً ضمن خط الرؤية لالتقاط نبضات LiDAR وتعديلها وإعادة إرسالها، مما ينشئ أجساماً وهمية أو يخفي أجساماً حقيقية في سحابة النقاط ثلاثية الأبعاد. كما يمكن للتداخل الكهرومغناطيسي أن يعمي الرادار. هذه ليست مخاطر نظرية — بل هي هجمات مثبتة ذات معدلات نجاح منشورة، ويعتبرها مجتمع أبحاث الدفاع تهديدات عملياتية في البيئات المتنازع عليها.
نحن نصمم بنيات دمج مزودة بطبقات صمود عدائي صريحة، مسترشدين في ذلك بـ أبحاثنا حول هندسة متانة الذكاء الاصطناعي ضد الهجمات العدائية:
- التحقق الفيزيائي عبر الأنماط المتعددة يتحقق مما إذا كان ما يبلغه أحد الحساسات متسقاً مع الحساسات الأخرى. فإذا أشار GPS إلى أنك تتحرك شمالاً بسرعة 60 km/h بينما يوضح حساس IMU وقياس المسافات البصري أنك ساكن، يُصنف النظام بيانات GPS على أنها مخترقة بدلاً من حساب متوسط للبيانات المتناقضة.
- مراقبة سلامة الحساسات تستخدم الكشف عن الشذوذ لتحديد بصمات الانتحال قبل دخول البيانات المشوهة إلى خط المعالجة.
- بالنسبة للسياقات الدفاعية، يُحدد نطاق العمل ليختبر النظام في ظل سيناريوهات عدائية منهجية — بما في ذلك الهجمات المتزامنة على حساسات متعددة — مقدماً تحليلاً رسمياً لسلوك تدهور الأداء.
استخبارات الإشارات: من الترددات اللاسلكية الخام إلى التصنيف القابل للتنفيذ
يغطي جانب استخبارات الإشارات في هذه القدرة سلسلة المعالجة بدءاً من تدفقات بيانات الحساسات الخام وحتى التصنيف القابل للتنفيذ. بالنسبة لإشارات التردد اللاسلكي (RF)، يعني هذا التصنيف التلقائي للتعديل باستخدام التعلم العميق على منصات الراديو المعرف برمجياً، مما يحول التقاطات الطيف غير المنظمة إلى أنواع بواعث محددة مع تقديرات لمواقعها. ويدعو برنامج SBIR لعام 2025 التابع للجيش الأمريكي تحديداً إلى تمييز تعديل الترددات اللاسلكية القائم على الذكاء الاصطناعي وتعلم الآلة، نظراً لأن الحساسات التكتيكية يجب أن تمسح قطاعات واسعة من الطيف وتصف الانبعاثات بسرعة الآلة.
بالنسبة للإشارات غير الراديوية، ينطبق نفس انضباط المعالجة. إذ تمر بصمات الاهتزاز الصادرة من المعدات الصناعية عبر التفكيك الطيفي — تحويلات فورييه قصيرة المدى، وتحليل المويجات — والتمثيلات المكتسبة من الشبكات الالتفافية الزمنية أو نماذج فضاء الحالة للكشف عن بوادر الأعطال. وتُدمج الانبعاثات الصوتية لشفرات توربينات الرياح مع البيانات الحرارية وبيانات الاهتزاز للتنبؤ بالتدهور الهيكلي قبل 18 ساعة من حدوث الفشل، وفقاً لعمليات النشر الميدانية الإنتاجية الأخيرة.
تحقق أنظمة الصيانة التنبؤية متعددة الحساسات التي تستخدم بيانات مدمجة للاهتزاز والحرارة والصوت معدلات إيجابية كاذبة تقل عن 8%، مقارنة بـ 35–40% للنهج المعتمدة على حساس واحد. وتحافظ كل خطوة معالجة على تقدير عدم اليقين، مما يضمن تلقي أنظمة اتخاذ القرار اللاحقة حدود ثقة مضبوطة بدقة بدلاً من مجرد توقعات مجردة.
دمج متخصص في مختلف القطاعات الصناعية
لا يُعد دمج الحساسات قدرة عامة يمكن نقلها دون تغيير بين المجالات المختلفة؛ إذ تختلف باقة الحساسات، واستراتيجية الدمج، وقيود زمن الاستجابة، وعواقب الفشل اختلافاً جوهرياً.
المركبات ذاتية القيادة وأنظمة مساعدة السائق المتقدمة (ADAS)
ينمو سوق رادار التصوير رباعي الأبعاد (4D imaging radar) بمعدل 13.5% سنوياً، ليصل إلى $3.13 billion في عام 2026، نظراً لأن رادار 4D يحافظ على أدائه في المطر والضباب حيث يتدهور أداء LiDAR بدرجة كبيرة. ويحسن دمج LiDAR ورادار 4D الكشف عن الأجسام ثلاثية الأبعاد بنسبة تصل إلى 20% في ظروف الضباب مقارنة بـ LiDAR بمفرده. وقد خفض نظام الجيل السادس من Waymo عدد حساساته بنسبة 42% مع خفض تكلفة الوحدة من قرابة $100,000 إلى أقل من $20,000، مما يثبت أن خوارزميات الدمج الأفضل يمكن أن تغني عن تكرار الحساسات الزائد عندما تكون الهندسة رصينة.
الدفاع والاستخبارات والمراقبة والاستطلاع (ISR)
من المتوقع أن يصل سوق مكافحة الطائرات بدون طيار (counter-UAS) إلى $19 billion بحلول عام 2035. تكتشف حساسات التردد اللاسلكي (RF) الطائرات المسيرة على مسافة 8–10 km لكنها تعجز عن التمييز بين طائرة مسيرة معادية وطائر. ويُعد التأكيد البصري المعتمد على الكاميرا أمراً غير قابل للتفاوض قبل الاشتباك، غير أن مدى الكاميرات محدود. ويخلق دمج كشف التردد اللاسلكي مع تتبع الفيديو المدعوم بالذكاء الاصطناعي والرادار سلسلة تحديد متعددة الطبقات لا يمكن لأي حساس بمفرده توفيرها. ويبني تحالف Palantir–Anduril هذا النوع تحديداً من مسارات المعالجة المتكاملة من الحساس إلى المنفذ، إلا أن نهجهم يخلق تبعيات عميقة للمنصة. وتتطلب المؤسسات التي تحتاج إلى قدرة دمج سيادية أو محايدة للموردين بنيات مخصصة — انظر عرضنا العملي لاستقلالية الطائرات المسيرة في بيئات حجب GPS.
القطاع الصناعي، والزراعة، والرياضة
- التصنيع الصناعي: يغطي الاستشعار المدمج للاهتزاز والحرارة والصوت أكثر من 80% من أنماط تعطل المعدات.
- الزراعة الدقيقة: يكتشف دمج البيانات متعددة الأطياف والحرارية للطائرات المسيرة أمراض المحاصيل قبل ظهور الأعراض بمدة 2–3 أسابيع بنسبة دقة 81–95%.
- التحليلات الرياضية: يحسن دمج حساس IMU مع الكاميرا دقة تحديد الموضع بنسبة 42% مقارنة بالتتبع أحادي المصدر (أبحاثنا حول دمج الحساسات للتحكيم الرياضي).
متى يكون دمج الحساسات خياراً خاطئاً
لا تتطلب كل مشكلة إدراك حساسات متعددة. فحساس فردي تمت معايرته بدقة أفضل من منظومة متعددة الحساسات رديئة التكامل. فإذا كانت تشكيلة حساساتك توفر تغطية مكررة بدلاً من أن تكون متكاملة، فإن إضافة وسائط جديدة يُدخل تعقيداً وعبء معايرة وتضخيماً محتملاً للأخطاء دون تحقيق تحسن متناسب. وإذا كانت ميزانية الحوسبة لديك لا تدعم معالجة الدمج في الوقت الفعلي، فستحصل على أداء أسوأ من خط معالجة فردي مُحسن لحساس واحد. نحن نقيم متطلبات الإدراك وفيزياء الحساسات قبل التوصية بالدمج، وسنصرح بذلك عندما يكون الحساس الفردي هو الحل الصحيح.
النتائج الرئيسية
- يفشل الإدراك أحادي الحساس بطرق يمكن التنبؤ بها وتمليها قوانين الفيزياء؛ وتتعامل الهيئات التنظيمية — بما في ذلك التحليل الهندسي الصادر عن NHTSA في مارس 2026 الذي شمل 3.2 million مركبة من Tesla — مع الإدراك متعدد الأنماط القادر على تدهور الأداء بسلاسة وأمان باعتباره المعيار الأساسي الناشئ.
- تُحل مشكلة المعايرة، التي ذكرتها 37% من المؤسسات باعتبارها نقطة الألم الكبرى في التكامل، من خلال إعادة المعايرة المستمرة الخالية من الأهداف الاصطناعية بدلاً من الطرق اليدوية باستخدام لوحة رقعة الشطرنج غير القابلة للتوسع.
- يقايض كل من الدمج المبكر، ومتوسط المستوى، والمتأخر بين ثراء البيانات والمتانة؛ ويعتمد الاختيار الصائب — وطريقة دمج القرارات الملائمة (مع تجنب مفارقة زاده الخاصة بنظرية ديمبستر-شيفر) — على تشكيلة الحساسات، وميزانية الحوسبة، والقدرة على تحمل الفشل.
- تُعد التهديدات العدائية مثل انتحال GPS (بنسبة نجاح 59–82%) وانتحال LiDAR تهديدات عملياتية حقيقية، يتم التصدي لها من خلال التحقق الفيزيائي عبر الأنماط المتعددة ومراقبة سلامة الحساسات.
- يعد الدمج خاصاً بكل مجال على حدة وقد يكون أحياناً خياراً خاطئاً — فعندما تكون التغطية مكررة أو موارد الحوسبة غير كافية، يتفوق حساس فردي تمت معايرته بدقة.
دمج الحساسات واستخبارات الإشارات
 مشاهدة
ترخيص الصوت بالذكاء الاصطناعي والعلامة المائية وإثبات المصدر للإعلام | Veriprajna
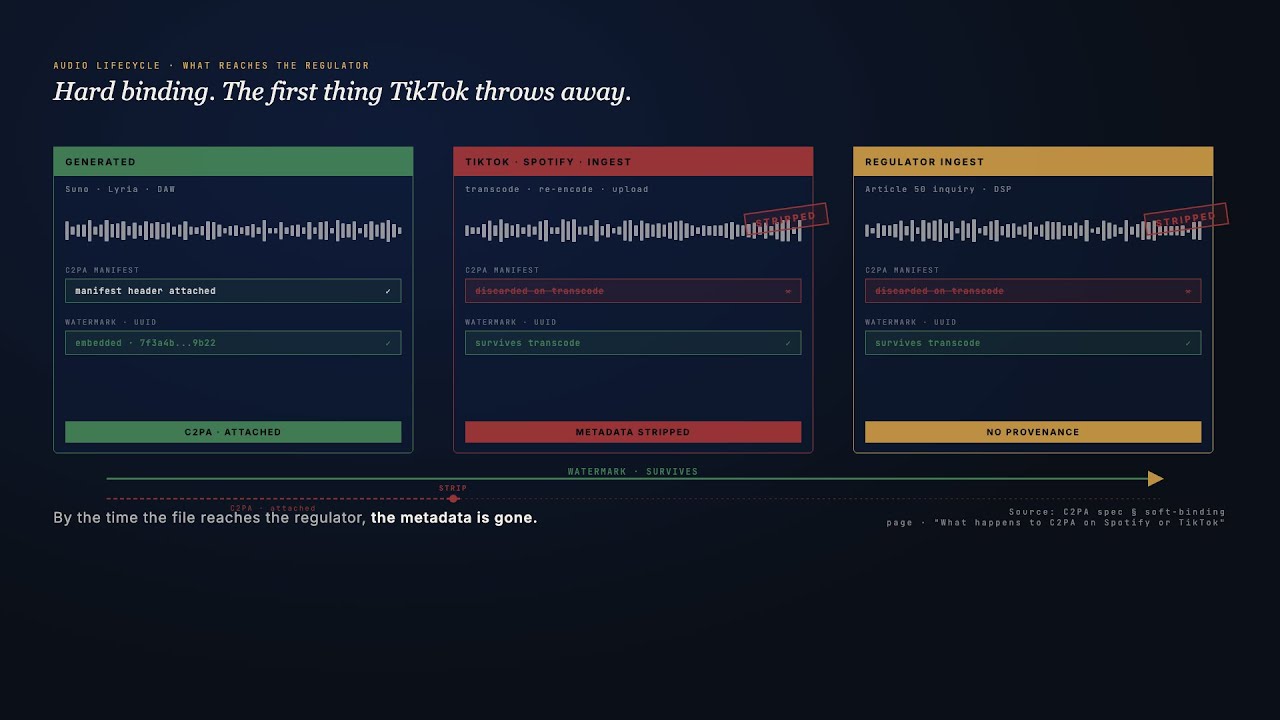
نبني خطوط إنتاج متكاملة لإثبات مصدر الصوت لشركات التسجيل ومنصات البث الرقمي والموزّعين ووكالات الإعلانات. تضمين العلامة المائية واكتشافها، واعتمادات محتوى C2PA، وإفصاح DDEX عن الذكاء الاصطناعي، وتحويل الأصوات المُرخّص، وسير عمل الإزالة، وسلسلة ملكية بمستوى الضمان التعويضي. ساعة المادة 50 على بُعد 4 أشهر.
 مشاهدة
ذكاء اصطناعي للتفاعل بين مراكز البيانات والشبكة الكهربائية | Veriprajna
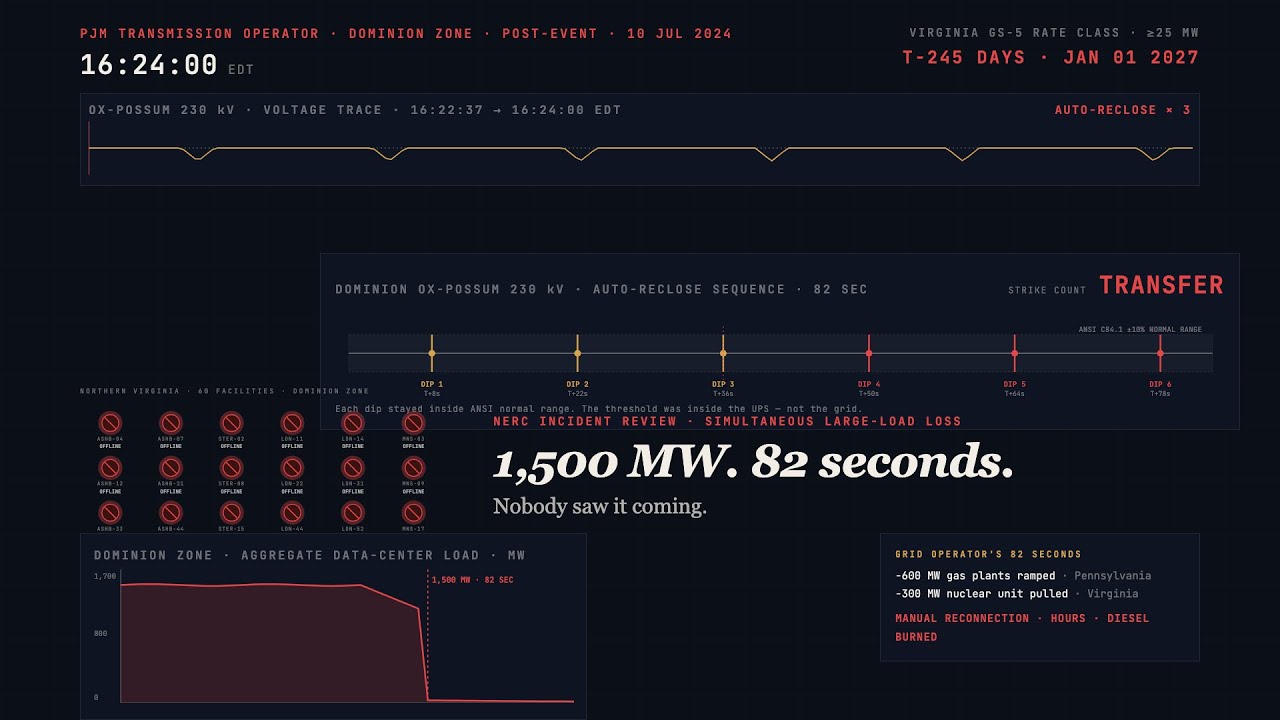
تنظيم مرونة الشبكة بالذكاء الاصطناعي لمراكز البيانات. امنع انقطاعات البايت، وخفّض تكاليف سوق القدرة لدى PJM، واستوفِ متطلبات امتثال الأحمال الكبيرة لمعايير NERC.
 مشاهدة
الذكاء الاصطناعي الطرفي لفحص جودة التصنيع | Veriprajna
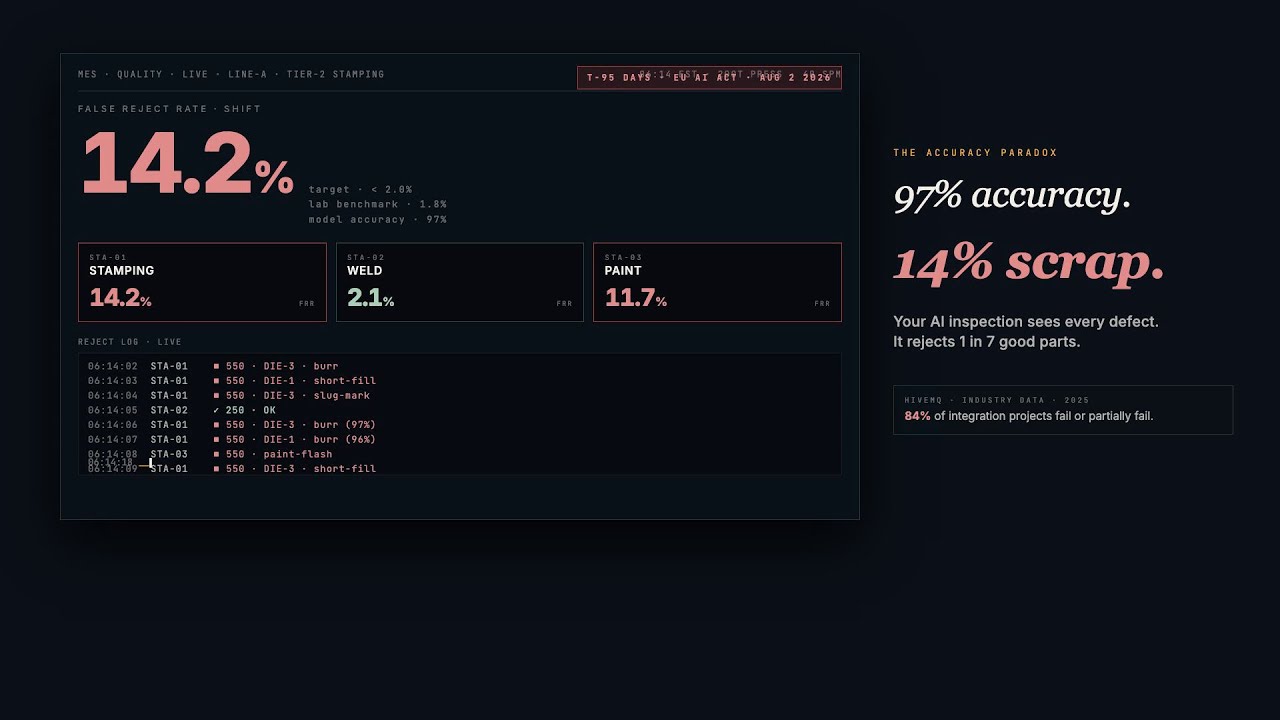
سواء كنت تقيّم الفحص القائم على الذكاء الاصطناعي للمرة الأولى، أو تتعافى من تجربة سحابية لم تتمكن من تلبية زمن الدورة، أو توسّع نموذجًا أوليًا فعّالًا إلى 15 مصنعًا، فإن المشكلة واحدة: إدخال الذكاء الاصطناعي الطرفي إلى الإنتاج هو تحدٍّ في التكامل والتشغيل، وليس عملية شراء أجهزة.
 مشاهدة
الاستقلالية الذاتية للطائرات المسيّرة في بيئات انعدام GPS: VIO والذكاء الاصطناعي الطرفي وتكامل Blue UAS | Veriprajna
تُنشئ أجهزة التشويش الروسية R-330Zh مناطق انقطاع لإشارة GPS تمتد لعدة كيلومترات عبر خطوط الجبهة الأوكرانية. حظرت لجنة الاتصالات الفيدرالية (FCC) إصدار تصاريح جديدة لكل طائرة مسيّرة أجنبية الصنع في ديسمبر 2025. اشترى الجيش للتو 2,500 وحدة من Skydio X10D خلال 72 ساعة لأنه لا يوجد شيء آخر في المخزون المعتمد قادر على التعامل مع بيئة كهرومغناطيسية متنازع عليها.
 مشاهدة
الرؤية الحاسوبية المقيّدة بالفيزياء | Veriprajna
أنظمة رؤية حاسوبية مخصّصة مقيّدة بالفيزياء تقضي على الإيجابيات الكاذبة في تتبّع الرياضة وفحص أشباه الموصلات وضمان جودة التصنيع. مرشّحات Kalman وبوابات التدفق الضوئي وبُنى مُستنيرة بالفيزياء للرؤية الحاسوبية الإنتاجية.
عرض الحل →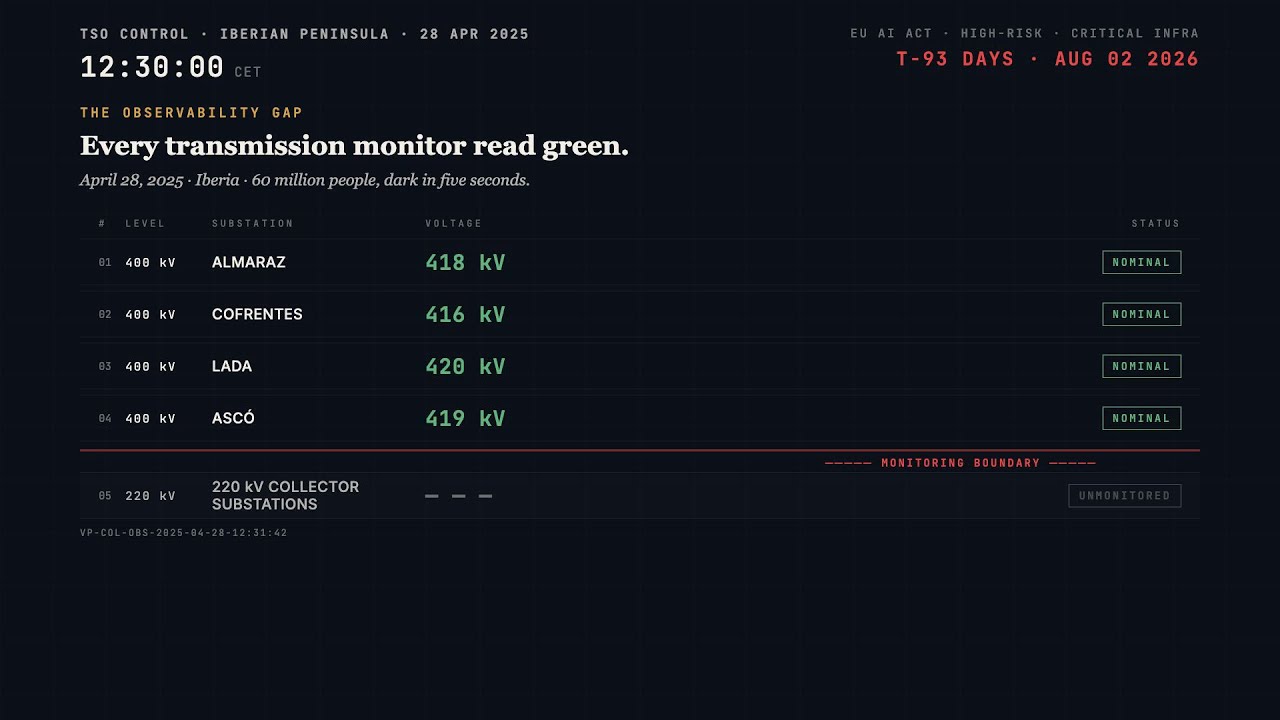 مشاهدة
ذكاء اصطناعي لشبكات الطاقة وهندسة المرونة | Veriprajna
سجّلت شبكة PJM عجزاً قدره 6,625 ميجاواط عن هدف الموثوقية لأول مرة في التاريخ. وبلغ طابور الربط في ERCOT حجم 233 جيجاواط مع توصيل 23 جيجاواط فقط من التوليد الجديد. ومحا الانقطاع الأيبيري 15 جيجاواط في 5 ثوانٍ لأن لا أحد كان يراقب مستوى الجهد الصحيح.
 مشاهدة
ذكاء الفيضانات عبر الأقمار الصناعية للتأمين البارامتري | Veriprajna
يخلط الكشف عبر الأقمار الصناعية بإطار واحد بين ظلال السحب ومياه الفيضان. وحين يتوقف تعويض بارامتري بقيمة 2 مليون دولار على ذلك التصنيف، فإن عبارة «على الأرجح غمرته المياه» لا تكفي. نحن نبني أنظمة تحقق من الفيضانات تفصل الظلال عن المياه باستخدام الدمج الزمني للرادار البصري (SAR-optical)، منتجةً مسارات أدلة بمستوى جنائي لكل حدث تشغيل.
الأسئلة المتكرّرة
كم تبلغ تكلفة صيانة معايرة دمج الحساسات ولماذا تكتسب هذه الأهمية؟
تمثل المعايرة عادةً أكبر تكلفة مستمرة في عمليات نشر الأنظمة متعددة الحساسات؛ حيث تشير 37% من المؤسسات إلى تعقيد المعايرة كنقطة ألم رئيسية لديها. تنحرف المعلمات الخارجية بين الحساسات مع الدورات الحرارية والاهتزاز والتقادم الميكانيكي. فزوج الكاميرا وLiDAR الذي جرت معايرته في المختبر ستكون له معلمات خارجية مختلفة بشكل ملحوظ بعد تشغيله تحت أشعة الشمس المباشرة على غطاء محرك السيارة. وتتطلب إعادة المعايرة اليدوية فنيين مجهزين بمعدات مخصصة لكل وحدة، وهو ما لا يمكن توسيع نطاقه لما يتجاوز بضع عشرات من الوحدات المنشورة. يمكن لخطوط أنابيب إعادة المعايرة التلقائية الخالية من الأهداف الاصطناعية، والتي تستخرج التطابقات الهندسية من البيئة (الحواف، المستويات، التزيح الحركي)، أن تعمل باستمرار دون إخراج الأنظمة من الخدمة، لكن بناءها يتطلب فهماً عميقاً لنموذج الضجيج لكل حساس وبيئة النشر المحددة.
هل يمكن لرادار التصوير رباعي الأبعاد 4D أن يحل محل LiDAR في منظومة الإدراك لدينا؟
يمثل رادار التصوير رباعي الأبعاد 4D (من Continental وArbe وغيرهما) التحول الأبرز في تكنولوجيا الحساسات للإدراك الذاتي منذ ظهور LiDAR ذي الحالة الصلبة. ينمو السوق بمعدل 13.5% سنوياً ليصل إلى $3.13 billion في عام 2026. يحافظ رادار 4D على أدائه في المطر والضباب حيث تتدهور أعداد نقاط LiDAR بشكل كبير، كما يوفر معلومات السرعة المتجهة التي لا يوفرها LiDAR. ومع ذلك، يمتلك رادار 4D دقة مكانية أقل من LiDAR (ينتج Arbe Phoenix سحب نقاط كثيفة ولكن مشوشة؛ بينما Continental ARS548 أقل كثافة لكنه أنقى على المدى البعيد). يحسن دمج LiDAR مع رادار 4D الكشف عن الأجسام ثلاثية الأبعاد بنسبة تصل إلى 20% في ظروف الضباب مقارنة بـ LiDAR بمفرده. وبالنسبة لمعظم التطبيقات الحرجة للسلامة، فإن الحل ليس الاستبدال بل الدمج التكاملي. أما بالنسبة لعمليات النشر محدودة التكلفة في البيئات المعروفة، فقد يكون رادار 4D مع الكاميرات كافياً.
كيف ندافع عن أنظمة دمج الحساسات ضد انتحال GPS والهجمات العدائية على LiDAR؟
ينجح انتحال GPS بمعدلات بين 59-82% في سيناريوهات المركبات ذاتية القيادة المختبرة. ويستخدم انتحال LiDAR أجهزة عدائية لحقن كائنات وهمية في سحب النقاط ثلاثية الأبعاد 3D. يتطلب الدفاع إجراء تحقق فيزيائي متقاطع عبر الأنماط: فإذا أشار GPS إلى أنك تتحرك بينما تشير وحدة القياس بالقصور الذاتي (IMU) وقياس المسافات البصري إلى أنك ساكن، يصنف النظام GPS على أنه مخترق بدلاً من حساب متوسط التناقض. يكتشف الكشف الإحصائي عن الشذوذ بصمات الانتحال (توقيت إشارة غير طبيعي، أنماط ارتداد مستحيلة) قبل دخول البيانات الفاسدة إلى خط أنابيب الدمج. وبالنسبة لعمليات النشر الدفاعية والبنية التحتية الحيوية، فإننا نجري اختبارات تحت سيناريوهات عدائية منهجية بما في ذلك الهجمات المتزامنة على حساسات متعددة، مما يوفر تحليلاً رسمياً لكيفية تدهور النظام تحت كل تركيبة هجوم.
ما هي استراتيجية الدمج الصحيحة: الدمج المبكر، أم متوسط المستوى، أم المتأخر؟
يعتمد ذلك على تكوين الحساسات، وميزانية الحوسبة، وقدرتك على تحمل فشل الحساس الفردي. يمنح الدمج المبكر (ربط البيانات الخام) خوارزميات التعلم أغنى تمثيل متعدد الأنماط ولكنه يتطلب محاذاة زمنية ومكانية دقيقة ويتسم بالهشاشة عند تعطل أحد الحساسات. والدمج المتأخر (التجميع على مستوى القرار) أكثر متانة عند فشل الحساسات لأن كل نمط ينتج توقعات مستقلة، ولكنه يتجاهل الارتباطات بين الأنماط المرئية فقط في البيانات الخام. والدمج متوسط المستوى مع آليات الانتباه أو الشبكات العصبية البيانية هو ما تستقر عليه معظم أنظمة الإنتاج. وبالنسبة لتجميع القرارات، تعاني نظرية ديمبستر-شيفر التقليدية للأدلة من علة موثقة (مفارقة زاده Zadeh's paradox) تؤدي إلى انهيار الثقة عند تعارض الحساسات بشدة. وتستخدم معظم أطر الإنتاج نموذج ديمبستر-شيفر المعدل مع إعادة توزيع التعارض أو الشبكات البايزية.
كيف يحسن دمج الحساسات المتعددة الصيانة التنبؤية الصناعية؟
يقلل دمج بيانات حساسات الاهتزاز والحرارة والصوت للصيانة التنبؤية من معدلات الإيجابيات الكاذبة إلى ما دون 8%، مقارنة بـ 35-40% للأنظمة أحادية الحساس. يتفوق الاهتزاز في اكتشاف الأعطال الميكانيكية (المحامل، التروس، الأعمدة). ويلتقط التصوير الحراري الأعطال الكهربائية وتلف العزل. بينما تكشف الانبعاثات الصوتية عن التدهور الهيكلي. معاً، تغطي هذه الحساسات أكثر من 80% من أنماط فشل المعدات الصناعية. وتظهر عمليات النشر الإنتاجية الحديثة في طاقة الرياح قدرة النظام المدمج على التنبؤ بالأعطال الهيكلية قبل 18 ساعة. تطبق سلسلة المعالجة التفكيك الطيفي، وتحليل المويجات، والشبكات الالتفافية الزمنية على كل تدفق بشكل مستقل، ثم تدمج الميزات المستخرجة مع تقديرات عدم يقين مضبوطة بحيث تتلقى فرق الصيانة تنبيهات قابلة للتنفيذ بدلاً من التشويش.
ما الذي يعنيه تحقيق NHTSA بشأن Tesla للإدراك المعتمد على الكاميرا فقط مقارنة بالحساسات المتعددة؟
في مارس 2026، صعدت NHTSA تحقيقها في نظام القيادة الذاتية الكاملة من Tesla إلى تحليل هندسي شمل 3.2 million مركبة. ووجدت الوكالة أن نظام كشف تدهور الأداء المعتمد على الكاميرات فقط لدى Tesla أخفق في تنبيه السائقين إلا قبيل الاصطدام مباشرة في ظروف الرؤية المنخفضة. وقد يفرض أي استدعاء محتمل تعديلات تزويد بالرادار أو LiDAR بتكلفة مليارات الدولارات. في غضون ذلك، خفض نظام الجيل السادس من Waymo عدد حساساته بنسبة 42% (من 29 كاميرا إلى 13، ومن 5 أجهزة LiDAR إلى 4) مع خفض تكلفة الوحدة من قرابة $100,000 إلى أقل من $20,000، مما يثبت أن خوارزميات الدمج الأفضل يمكن أن تعوض عن الكثرة العددية للحساسات. والمسار التنظيمي واضح: أصبح الإدراك متعدد الأنماط مع التدهور الآمن والموثق في الظروف المعاكسة هو التوقع الأساسي للأنظمة المستقلة الحرجة للسلامة.
كيف نبني منظومة دمج حساسات تعمل ضمن قيود زمن الاستجابة في الوقت الفعلي على عتاد الحافة؟
القيد الأساسي في دمج حساسات الحافة ليس قوة الحوسبة بل المحاذاة الزمنية؛ فالحساسات ذات الساعات المستقلة تخلق فروقاً زمنية تقطع استمرارية الإدراك. ويُعد وضع العلامات الزمنية العتادية باستخدام بروتوكول PTP، ومحفزات الكاميرا القائمة على PPS، ومزامنة الساعة المنضبطة بنظام GPS شروطاً مسبقة قبل تشغيل أي خوارزمية دمج. يوفر معالج Jetson Orin NX من NVIDIA أداء 157 TOPS عند استهلاك 10-25 واط، وينقل Holoscan Sensor Bridge البيانات عبر UDP مباشرة إلى ذاكرة وحدة معالجة الرسوميات (GPU)، مما يقلل من العبء الواقع على وحدة المعالجة المركزية (CPU). وبالنسبة لأهداف FPGA، يمكن تحقيق زمن استجابة محدد دون أجزاء من الملي ثانية بدون طبقة جدولة برمجية. ويجب تصميم خوارزمية الدمج نفسها بما يلائم العتاد: مخازن ذاكرة مؤقتة مخصصة مسبقاً، وتثبيت انجذاب CPU، ومعالجة أولية مسرعة عتادياً لإبقاء مسار البيانات بعيداً عن وحدة المعالجة المركزية.
متى يكون دمج الحساسات مبالغاً فيه ويكون الحساس الفردي كافياً؟
يكون دمج الحساسات خياراً خاطئاً عندما توفر حساساتك تغطية مكررة بدلاً من أن تكون تكاملية، أو عندما لا تستطيع ميزانية الحوسبة دعم معالجة الدمج في الوقت الفعلي، أو عندما يفوق عبء المعايرة التحسن المكتسب في الإدراك، أو عندما يلبي حساس فردي عالي الجودة متطلبات الدقة والموثوقية لبيئة التشغيل بالفعل. إن الحساس الرديء المعايرة أو المعيب في منظومة الدمج يمكن أن يضخم الأخطاء بدلاً من تصحيحها، مما يعطي نتائج أسوأ من حساس موثوق بمفرده. نحن نقيم متطلبات الإدراك وفيزياء الحساسات قبل التوصية بالدمج. فإذا كان رادار واحد معاير بدقة يلبي احتياجات الكشف لديك في بيئة داخلية خاضعة للرقابة، فإن إضافة كاميرا وLiDAR يضيف تكلفة وتعقيد معايرة وأنماط فشل دون فائدة متناسبة.
ابنِ ذكاءك الاصطناعي بثقة.
تعاون مع فريق يمتلك خبرة عميقة في بناء الجيل القادم من الذكاء الاصطناعي للمؤسسات. دعنا نساعدك على تصميم استراتيجية ذكاء اصطناعي جديرة بثقتك وبنائها وتطبيقها.
Veriprajna استشارات التقنيات العميقة متخصصة في بناء أنظمة الذكاء الاصطناعي الحرجة للسلامة في مجالات الرعاية الصحية والتمويل والقطاعات التنظيمية. تُقيَّم بنياتنا المعمارية وفق البروتوكولات المعتمدة مع توثيق شامل للامتثال.