Sensorfusion & Signal Intelligence
Maßgeschneiderte Architekturen für Multi-Sensor-Fusion, die Radar, LiDAR, Kameras, HF- und Spektraldaten zu resilienter Perzeption für autonome Systeme, Verteidigung und Industrie vereinen.
Jede Sensormodalität weist Fehlermodi auf, die keine Randfälle sind, sondern vorhersehbare physikalische Konsequenzen: Eine Kamera kann nicht durch Nebel blicken, ein LiDAR liefert bei starkem Regen Phantompunkte, und Radar liefert Entfernung und Geschwindigkeit, kann aber kein Stoppschild lesen. Unser Ansatz besteht darin, Architekturen für Multi-Sensor-Fusion aufzubauen — die Radar, LiDAR, Kameras, HF- und Spektraldaten kombinieren —, die darauf ausgelegt sind, Sensordiskrepanzen als Information statt als Rauschen zu behandeln und auch bei partiellem Sensorverlust, Kalibrierungsdrift und adversarialer Manipulation kohärent zu bleiben, während sie auf Edge-Hardware unter strikten Latenzbeschränkungen laufen.
Warum Single-Sensor-Perzeption in der realen Welt versagt
Am 18. März 2026 stufte die NHTSA ihre Untersuchung des rein kamerabasierten Full-Self-Driving-Systems von Tesla zu einer Engineering Analysis für 3.2 Millionen Fahrzeuge hoch. Die zentrale Erkenntnis: Die Degradationserkennung des Systems warnte Fahrer bei schlechten Sichtverhältnissen erst unmittelbar vor dem Aufprall. Damit holt die Regulierungswelt das ein, was Sensorfusions-Ingenieure seit Jahren wissen.
Eine Kamera kann nicht durch Nebel blicken. Ein LiDAR liefert bei starkem Regen Phantompunkte. Radar liefert Entfernung und Geschwindigkeit, kann aber kein Stoppschild lesen. Jede Sensormodalität weist Fehlermodi auf, die vorhersehbare physikalische Konsequenzen sind und keine Randfälle (ausführlich beschrieben in unserer Forschung zu physikalisch beschränkter Perzeption). Die Frage ist nie, ob ein einzelner Sensor ausfällt — sondern wann, und ob Ihr System diesen Ausfall kontrolliert oder katastrophal bewältigt.
Unser Ansatz besteht darin, Fusionsarchitekturen zu entwickeln, die darauf ausgelegt sind, Sensordiskrepanzen als Information und nicht als Rauschen zu behandeln. Wenn ein LiDAR ein Hindernis meldet, das das Radar nicht bestätigt, ist dieser Konflikt selbst ein Signal über die Umgebung, den Zustand des Sensors oder eine adversariale Bedingung. Die ingenieurtechnische Herausforderung besteht darin, Systeme zu entwerfen, die bei partiellem Sensorverlust, Kalibrierungsdrift und adversarialer Manipulation kohärent bleiben, während sie auf Edge-Hardware unter harten Latenzbeschränkungen laufen.
Das Kalibrierungsproblem, für das niemand ein Budget einplant
37 Prozent der Unternehmen, die Multi-Sensorsysteme einsetzen, nennen Kalibrierungskomplexität als ihre primäre Integrationshürde. Der Grund liegt auf der Hand: Extrinsische Parameter zwischen Sensoren driften durch thermische Zyklen, mechanische Vibrationen und schlichte Alterung. Ein Kamera-LiDAR-Paar, das im Labor bei 20 Grad Celsius kalibriert wurde, weist messbar veränderte extrinsische Parameter auf, nachdem es bei 50 Grad unter direkter Sonneneinstrahlung auf einer Motorhaube betrieben wurde. Eine manuelle Neukalibrierung durch Techniker mittels Schachbrett-Kalibriertafeln ist bei Hunderten von Einheiten im Feld nicht skalierbar.
Wir konzipieren automatisierte Rekalibrierungs-Pipelines, die kontinuierlich im Feldeinsatz laufen. Diese nutzen zielfreie Methoden, die geometrische Korrespondenzen direkt aus der Umgebung ableiten — Kanten, Ebenen, Bewegungsparallaxe —, anstatt Kalibrierungsziele zu erfordern. Die Pipeline ist darauf ausgelegt:
- Zustandsmetriken für jeden einzelnen Sensor zu überwachen und Drifts zu erkennen, bevor sie die Fusionsqualität beeinträchtigen.
- Rekalibrierungen auszulösen, ohne das System offline zu nehmen.
- Den Kalibrierungszustand für ganze Flotten zentral zu verfolgen, damit Wartungsteams wissen, welche Einheiten sich Rekalibrierungsschwellen nähern, bevor sie eine Perzeptions-Qualitätsprüfung nicht bestehen.
Die Fusionsstrategie ist eine Engineering-Entscheidung, kein Standardwert
Die Wahl zwischen Early-, Mid-Level- und Late-Fusion wird durch die spezifische Sensorkonfiguration, das Rechenbudget und die Toleranz des Systems gegenüber dem Ausfall einzelner Sensoren bestimmt. Es gibt keine allgemeingültige Antwort.
| Fusionsstrategie | Was integriert wird | Stärke | Kompromiss |
|---|---|---|---|
| Early | Konkatenation von Rohdaten | Bietet dem Lernalgorithmus die reichhaltigste Repräsentation | Erfordert eine präzise zeitliche und räumliche Ausrichtung über alle Modalitäten hinweg; rechenintensiv und anfällig beim Ausfall eines Sensors |
| Mid-level | Integration im Merkmalsraum (Attention-Mechanismen oder Graph Neural Networks) | Liegt zwischen den Extremen; dort, wo die meisten Produktionssysteme heute ansetzen | Balanciert Robustheit und cross-modale Details aus |
| Late | Aggregation unabhängiger Vorhersagen der einzelnen Modalitäten auf Entscheidungsebene | Robuster gegenüber dem Ausfall einzelner Sensoren | Verwirft cross-modale Korrelationen, die ausschließlich in den Rohdaten existieren |
Foundation Models und Vision-Language Models beginnen dieses Kalkül zu verändern. Der DriveX-Workshop der CVPR 2026 widmet sich vollständig Foundation Models für autonome Perzeption, und diffusionsbasierte generative Fusion sowie rekurrente Architekturen im Mamba-Stil etablieren sich als Alternativen zur traditionellen Merkmalskonkatenation. Diese Ansätze ermöglichen Zero-Shot-Erkennung, die handgefertigte Pipelines nicht erreichen können, verursachen jedoch höhere Rechenkosten und sind in sicherheitskritischen Produktionsumgebungen noch nicht erprobt.
Entscheidungskombination: Bayes'sch vs. Dempster-Shafer
Für die Aggregation auf Entscheidungsebene ist die Wahl zwischen bayesscher Kombination und Dempster-Shafer-Evidenztheorie in der Praxis von entscheidender Bedeutung. Die klassische Dempster-Shafer-Theorie weist eine gut dokumentierte Pathologie auf — Zadehs Paradoxon: Wenn zwei Sensoren stark voneinander abweichen, kann die Kombinationsregel einen katastrophalen Vertrauenskollaps verursachen und einer irrelevanten Hypothese nahezu die gesamte Glaubwürdigkeit zuweisen. Die meisten Produktions-Stacks nutzen modifizierte Dempster-Shafer-Verfahren mit Konfliktumverteilung oder wechseln vollständig zu bayesschen Netzen. Unsere Methode besteht darin, das erwartete Sensorübereinstimmungsprofil für jedes Deployment zu analysieren und diejenige Kombinationsmethode auszuwählen, die realistische Diskrepanzmuster ohne pathologisches Verhalten verarbeitet.
Adversariale Resilienz ist nicht optional
GPS-Spoofing-Angriffe auf autonome Fahrzeuge erzielen in getesteten Szenarien Erfolgsraten zwischen 59% und 82% , wobei die Lokalisierung des Fahrzeugs durch das Einspeisen falscher Satellitensignale manipuliert wird. LiDAR-Spoofing nutzt ein adversariales Gerät in direkter Sichtlinie, um LiDAR-Pulse zu erfassen, zu modifizieren und neu auszusenden, wodurch Phantomobjekte erzeugt oder reale Objekte in der 3D-Punktwolke verborgen werden. Elektromagnetische Interferenzen können Radar blenden. Dies sind keine theoretischen Risiken — es sind demonstrierte Angriffe mit publizierten Erfolgsraten, und die Verteidigungsforschung stuft sie als operationelle Bedrohungen in umkämpften Einsatzgebieten ein.
Wir entwickeln Fusionsarchitekturen mit expliziten Schichten für adversariale Resilienz, gestützt auf unsere Forschung zum Aufbau von KI-Robustheit gegen adversariale Angriffe:
- Cross-modale physikalische Validierung prüft, ob die Meldungen eines Sensors mit den anderen konsistent sind. Meldet das GPS eine Bewegung nach Norden mit 60 km/h, während IMU und visuelle Odometrie Stillstand signalisieren, markiert das System das GPS als kompromittiert, anstatt den Widerspruch herauszumitteln.
- Sensorzustands-Überwachung nutzt Anomalieerkennung, um Spoofing-Signaturen zu identifizieren, bevor korrumpierte Daten in die Pipeline gelangen.
- Für Verteidigungskontexte wird ein Auftrag so zugeschnitten, dass unter systematischen adversarialen Szenarien getestet wird — einschließlich simultaner Angriffe auf mehrere Sensoren —, was eine formale Analyse des Degradationsverhaltens liefert.
Signal Intelligence: Von rohen HF-Signalen zu handlungsrelevanter Klassifizierung
Der Signal-Intelligence-Zweig dieser Kompetenz deckt die Verarbeitungskette von rohen Sensorströmen bis zur handlungsrelevanten Klassifizierung ab. Für HF-Signale bedeutet dies eine automatische Modulationsklassifizierung mittels Deep Learning auf Plattformen für Software-Defined Radio, wodurch unstrukturierte Spektrumserfassungen in identifizierte Emittertypen mit Standortschätzungen überführt werden. Das SBIR-Programm der US Army für 2025 fordert ausdrücklich KI/ML-basierte Erkennung von HF-Modulationen, da taktische Sensoren weite Spektrumsbereiche scannen und Emissionen mit Maschinengeschwindigkeit charakterisieren müssen.
Für Nicht-HF-Signale gilt dieselbe Verarbeitungsdisziplin. Vibrationssignaturen von Industrieanlagen durchlaufen eine spektrale Zerlegung — Kurzzeit-Fourier-Transformationen, Wavelet-Analysen — sowie gelernte Repräsentationen aus Temporal Convolutional Networks oder State-Space-Modellen, um Fehlervorläufer zu erkennen. Schallemissionen von Windkraftanlagen-Rotorblättern werden mit Wärme- und Vibrationsdaten fusioniert und prognostizieren strukturelle Degradation 18 Stunden vor dem Ausfall, wie jüngste Produktionseinsätze belegen.
Systeme zur prädiktiven Instandhaltung mit fusionierten Vibrations-, Wärme- und Akustikdaten erreichen Falsch-Positiv-Raten von unter 8%, im Vergleich zu 35–40% bei Einzelsensor-Ansätzen. Jeder Verarbeitungsschritt bewahrt die Unsicherheitsschätzung, sodass nachgelagerte Entscheidungssysteme kalibrierte Konfidenzgrenzen anstelle von bloßen Vorhersagen erhalten.
Domänenspezifische Fusion über vertikale Branchen hinweg
Sensorfusion ist keine generische Fähigkeit, die sich unverändert auf alle Domänen übertragen lässt. Die Sensorsuite, die Fusionsstrategie, die Latenzbeschränkungen und die Ausfallfolgen unterscheiden sich grundlegend.
Autonome Fahrzeuge und ADAS
Der Markt für 4D-Imaging-Radar wächst um 13.5% jährlich, und erreicht $3.13 Milliarden im Jahr 2026, da 4D-Radar seine Leistung bei Regen und Nebel aufrechterhält, wo LiDAR erheblich degradiert. Die Fusion von LiDAR und 4D-Radar verbessert die 3D-Objekterkennung um bis zu 20% unter Nebelbedingungen im Vergleich zu LiDAR allein. Waymos System der 6. Generation reduzierte die Sensoranzahl um 42% bei einer Senkung der Stückkosten von rund $100,000 auf unter $20,000, was belegt, dass bessere Fusionsalgorithmen Sensorredundanz ersetzen können, wenn das Engineering solide ist.
Verteidigung und ISR
Der Markt für Drohnenabwehr (Counter-UAS) erreicht Prognosen zufolge $19 Milliarden bis 2035. HF-Sensoren erfassen Drohnen auf 8–10 km, können jedoch eine feindliche Drohne nicht von einem Vogel unterscheiden. Eine kamerabasierte visuelle Bestätigung ist vor einer Bekämpfung zwingend erforderlich, doch Kameras haben eine begrenzte Reichweite. Die Fusion von HF-Erkennung mit KI-gestütztem Videotracking und Radar schafft eine mehrschichtige Identifikationskette, die kein Einzelsensor bieten kann. Das Konsortium aus Palantir und Anduril baut genau eine solche integrierte Sensor-to-Effector-Pipeline auf, doch ihr Ansatz erzeugt tiefe Plattformabhängigkeiten. Organisationen, die eine souveräne oder anbieterneutrale Fusionsfähigkeit benötigen, brauchen maßgeschneiderte Architekturen — siehe unsere funktionierende Demo für GPS-unabhängige Drohnenautonomie.
Industrie, Landwirtschaft und Sport
- Industrielle Fertigung: Fusionierte Vibrations-, Wärme- und Akustiksensorik erfasst über 80% der Ausfallmodi von Anlagen.
- Präzisionslandwirtschaft: Multispektrale und thermische Drohnenfusion erkennt Pflanzenkrankheiten 2–3 Wochen vor Symptomausbruch mit 81–95% Genauigkeit.
- Sportanalytik: Die Fusion aus IMU und Kameras verbessert die Positionsgenauigkeit um 42% gegenüber Einzelsystem-Tracking (unsere Forschung zu Sensorfusion bei Schiedsrichterentscheidungen im Sport).
Wann Sensorfusion die falsche Wahl ist
Nicht jedes Perzeptionsproblem erfordert mehrere Sensoren. Ein gut kalibrierter Einzelsensor ist besser als ein mangelhaft integrierter Multi-Sensor-Stack. Bietet Ihre Sensorkonfiguration redundante statt komplementäre Abdeckung, führt das Hinzufügen weiterer Modalitäten zu Komplexität, Kalibrierungsaufwand und potenzieller Fehlerverstärkung ohne verhältnismäßigen Nutzen. Reicht Ihr Rechenbudget für eine Echtzeit-Fusionsverarbeitung nicht aus, erzielen Sie eine schlechtere Leistung als mit einer einzelnen, optimierten Sensor-Pipeline. Wir evaluieren Perzeptionsanforderungen und Sensorphysik sorgfältig vor jeder Fusionsempfehlung — und sprechen es offen aus, wenn ein Einzelsensor die richtige Lösung ist.
Wichtigste Erkenntnisse
- Einzelsensor-Perzeption versagt auf vorhersehbare, physikalisch bedingte Weise; Regulierungsbehörden — darunter die Engineering Analysis der NHTSA vom März 2026 zu 3.2 Millionen Tesla-Fahrzeugen — behandeln multimodale Perzeption mit kontrollierter Degradation zunehmend als neuen Mindeststandard.
- Kalibrierung, von 37% der Unternehmen als größte Integrationshürde bezeichnet, wird durch kontinuierliche zielfreie Rekalibrierung gelöst statt durch manuelle, nicht skalierbare Schachbrett-Methoden.
- Early-, Mid-Level- und Late-Fusion wägen jeweils Informationsgehalt gegen Robustheit ab; die richtige Wahl — sowie die passende Methode zur Entscheidungskombination (unter Vermeidung von Zadehs Paradoxon bei Dempster-Shafer) — hängt von Sensorkonfiguration, Rechenbudget und Fehlertoleranz ab.
- Adversariale Bedrohungen wie GPS-Spoofing (59–82% Erfolgsrate) und LiDAR-Spoofing sind real operativ; ihnen wird mit cross-modaler physikalischer Validierung und Sensorzustands-Überwachung begegnet.
- Fusion ist domänenspezifisch und mitunter die falsche Wahl — wenn die Abdeckung redundant ist oder die Rechenleistung nicht ausreicht, gewinnt ein einzelner, präzise kalibrierter Sensor.
Sensorfusion & Signal Intelligence
 Ansehen
KI-Audio-Lizenzierung, Wasserzeichen & Provenienz für Medien | Veriprajna
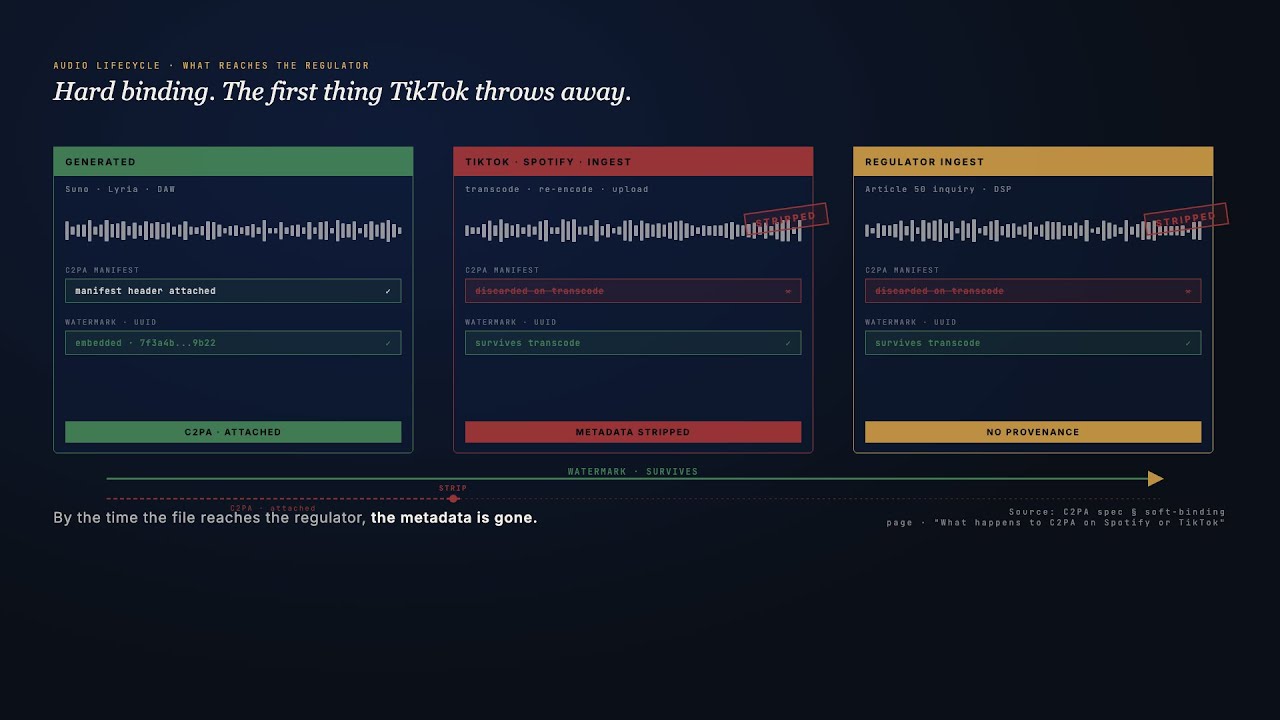
Wir bauen durchgängige Audio-Provenienz-Pipelines für Labels, DSPs, Distributoren und Werbeagenturen. Einbettung und Erkennung von Wasserzeichen, C2PA-Content-Credentials, DDEX-KI-Offenlegung, lizenzierte Stimm- konvertierung, Takedown-Workflows, indemnifizierungsfähige Chain of Title. Die Uhr für Artikel 50 läuft – noch 4 Monate.
 Ansehen
KI für Rechenzentrum-Netzinteraktion | Veriprajna
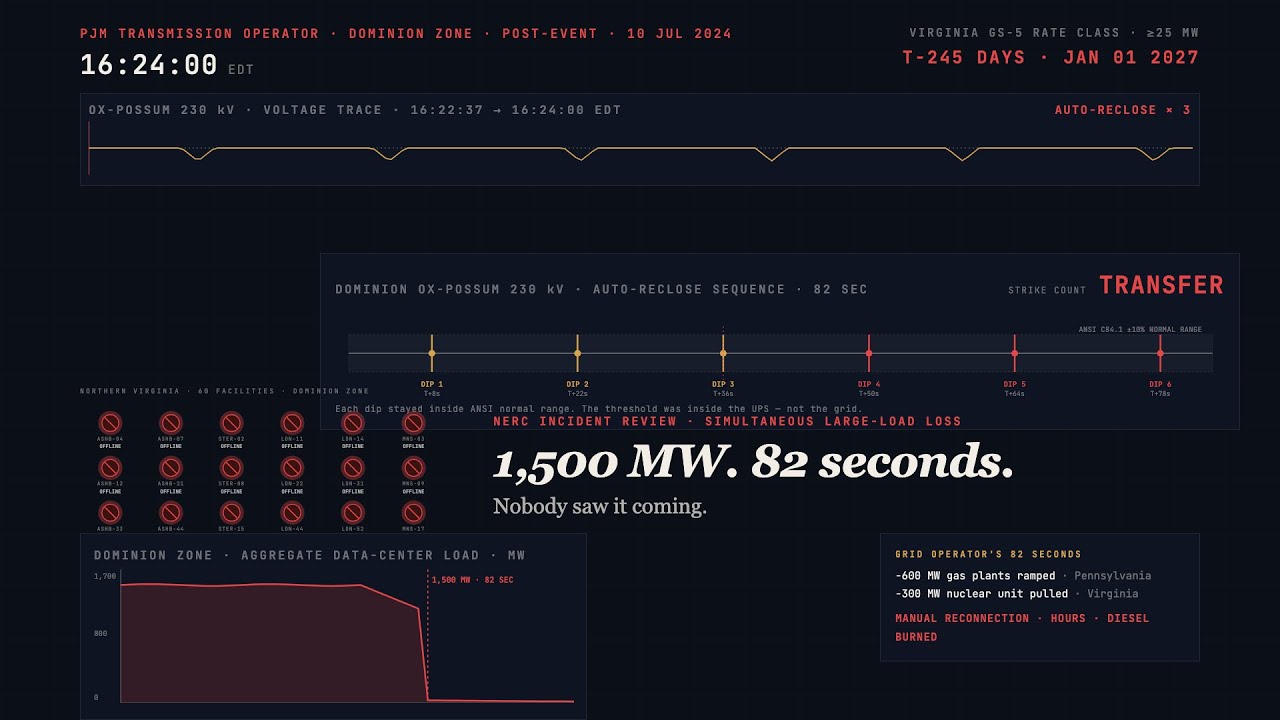
KI-gestützte Netzflexibilitäts-Orchestrierung für Rechenzentren. Byte-Blackouts verhindern, PJM-Kapazitätsmarktkosten optimieren und NERC-Großlast-Compliance erfüllen.
 Ansehen
Edge-KI für die Qualitätsprüfung in der Fertigung | Veriprajna
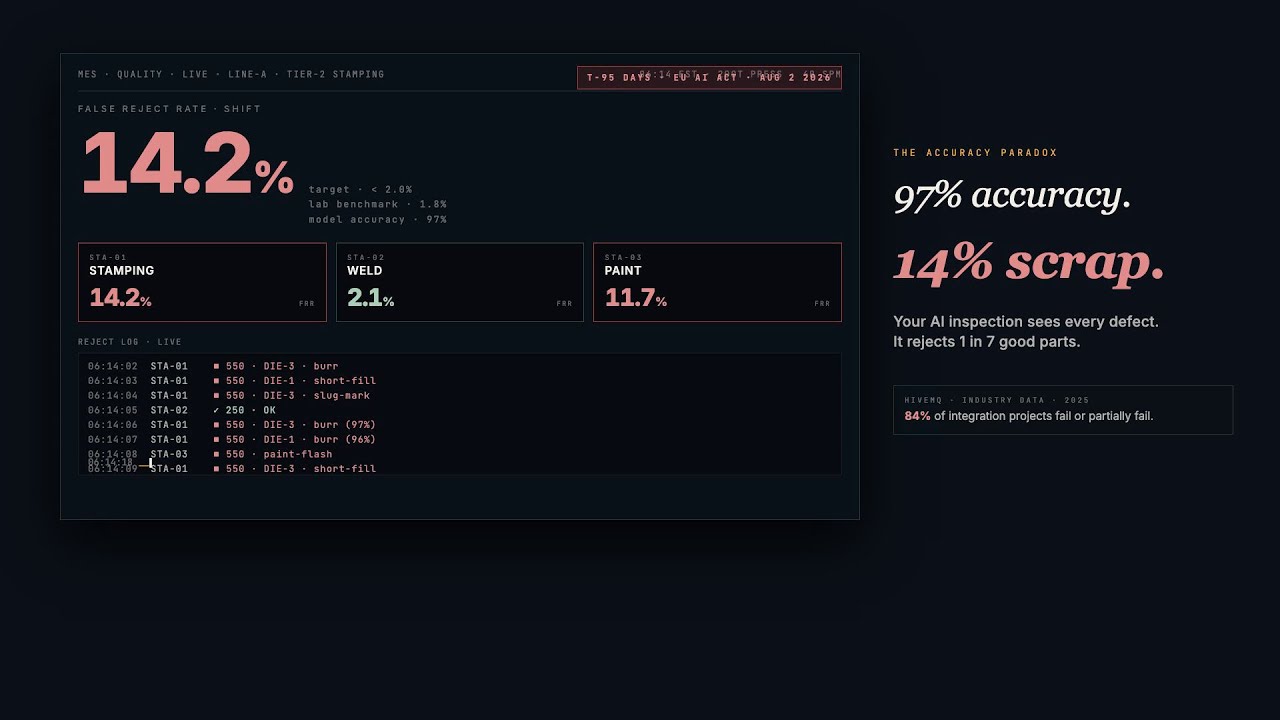
Ob Sie KI-gestützte Prüfung zum ersten Mal evaluieren, sich von einem Cloud-Pilotprojekt erholen, das die Taktzeit nicht einhalten konnte, oder einen funktionierenden Prototyp auf 15 Werke skalieren – das Problem ist immer dasselbe: Edge-KI in die Produktion zu bringen ist eine Integrations- und Betriebsaufgabe, kein Hardwarekauf.
 Ansehen
Drohnenautonomie in GPS-verweigerten Umgebungen: VIO, Edge-KI und Blue-UAS-Integration | Veriprajna
Russische R-330Zh-Störsender erzeugen entlang der ukrainischen Frontlinien mehrere Kilometer breite GPS-Ausfallzonen. Die FCC blockierte im Dezember 2025 neue Zulassungen für jede ausländisch gefertigte Drohne. Die Army kaufte gerade 2.500 Skydio X10D-Einheiten innerhalb von 72 Stunden, weil nichts anderes im freigegebenen Bestand mit einer umkämpften elektromagnetischen Umgebung umgehen konnte.
 Ansehen
Physikgestützte Computer Vision | Veriprajna
Maßgeschneiderte physikgestützte Vision-Systeme, die Falschpositive im Sporttracking, in der Halbleiterinspektion und in der Fertigungs-QA eliminieren. Kalman-Filter, Optical-Flow-Gates und physikinformierte Architekturen für die Produktions-CV.
Lösung ansehen →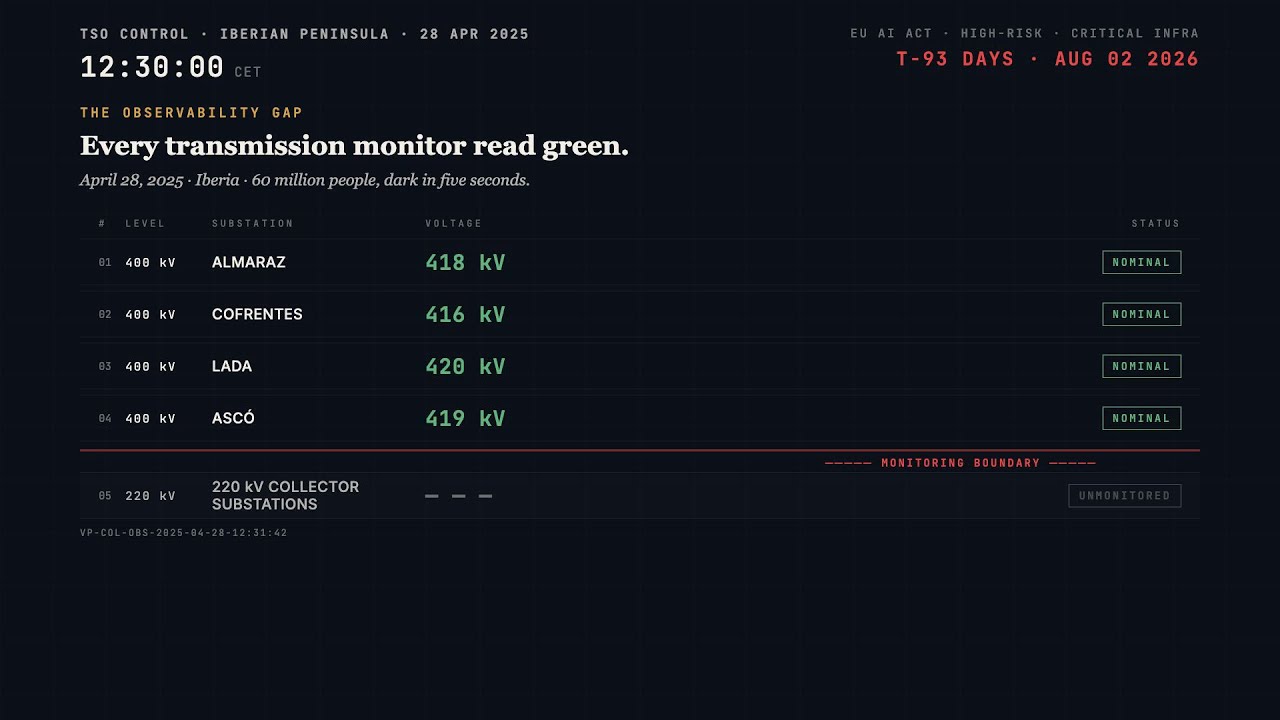 Ansehen
Power Grid AI & Resilience Engineering | Veriprajna
PJM verfehlte sein Zuverlässigkeitsziel zum ersten Mal in der Geschichte um 6.625 MW. Die Anschlusswarteschlange von ERCOT erreichte 233 GW, während nur 23 GW neue Erzeugung am Netz waren. Der iberische Blackout vernichtete 15 GW in 5 Sekunden, weil niemand die richtige Spannungsebene überwachte.
 Ansehen
Satelliten-Hochwasserintelligenz für parametrische Versicherung | Veriprajna
Einzelbild-Satellitenerkennung verwechselt Wolkenschatten mit Hochwasser. Wenn eine parametrische Auszahlung von 2 Mio. USD von dieser Klassifizierung abhängt, reicht "wahrscheinlich überflutet" nicht aus. Wir entwickeln Hochwasser-Verifikationssysteme, die Schatten mithilfe temporaler SAR-optischer Fusion von Wasser trennen und für jedes Auslöseereignis forensische Beweisketten erzeugen.
Häufig gestellte Fragen
Wie viel kostet ein individuelles Entwicklungsprojekt für Sensorfusion?
Projekte bewegen sich typischerweise zwischen $25,000 für ein Architektur-Review und eine Sensor-Machbarkeitsanalyse bis hin zu $120,000+ für eine vollständige Multi-Sensor-Fusions-Pipeline mit automatisierter Kalibrierung und Edge-Deployment. Die Tagessätze für erfahrene Spezialisten in Sensorfusion und Signalverarbeitung liegen bei $2,000–$4,500. Der angemessene Umfang hängt von Ihren Sensormodalitäten, Latenzzielen und der Ziel-Hardware ab: Die Integration eines 4D-Radars in einen bestehenden Kamera-Stack unterscheidet sich grundlegend vom Aufbau einer vollständigen Tracking-Pipeline zur Drohnenabwehr (Counter-UAS) im Verteidigungsbereich.
Kann 4D-Imaging-Radar das LiDAR in unserem Perzeptions-Stack ersetzen?
4D-Imaging-Radar (von Continental, Arbe und weiteren Anbietern) ist der bedeutendste Technologiesprung in der autonomen Perzeption seit dem Festkörper-LiDAR. Der Markt wächst jährlich um 13.5% und erreicht $3.13 Milliarden im Jahr 2026. 4D-Radar behält seine Leistungsfähigkeit bei Regen und Nebel bei, wo LiDAR-Punktwolken erheblich degradieren, und liefert Geschwindigkeitsinformationen, die LiDAR nicht bereitstellt. Allerdings besitzt 4D-Radar eine geringere räumliche Auflösung als LiDAR (Arbe Phoenix erzeugt dichte, aber verrauschte Punktwolken; Continental ARS548 ist spärlicher, aber auf große Distanz sauberer). Die Fusion von LiDAR mit 4D-Radar verbessert die 3D-Objekterkennung bei Nebel um bis zu 20% gegenüber reinem LiDAR. Für die meisten sicherheitskritischen Anwendungen lautet die Antwort nicht Ersatz, sondern komplementäre Fusion. Bei kostenbeschränkten Einsätzen in bekannten Umgebungen kann 4D-Radar in Kombination mit Kameras ausreichend sein.
Wie schützen wir Sensorfusionssysteme gegen GPS-Spoofing und adversariale LiDAR-Angriffe?
GPS-Spoofing gelingt in getesteten Szenarien für autonome Fahrzeuge mit Raten von 59-82%. LiDAR-Spoofing nutzt adversariale Geräte, um Phantomobjekte in 3D-Punktwolken einzuschleusen. Die Verteidigung erfordert eine cross-modale physikalische Validierung: Wenn GPS meldet, dass Sie sich bewegen, IMU und visuelle Odometrie jedoch Stillstand anzeigen, markiert das System GPS als kompromittiert, statt den Widerspruch zu mitteln. Statistische Anomalieerkennung identifiziert Spoofing-Signaturen (abnormale Signal-Timings, physikalisch unmögliche Rückstrahlmuster), bevor korrumpierte Daten in die Fusions-Pipeline gelangen. Bei Einsätzen in Verteidigung und kritischer Infrastruktur testen wir unter systematischen adversarialen Szenarien einschließlich gleichzeitiger Angriffe auf mehrere Sensoren und liefern formale Analysen darüber, wie das System unter jeder Angriffskombination degradiert.
Welche Fusionsstrategie ist die richtige: Early-, Mid-Level- oder Late-Fusion?
Das hängt von Ihrer Sensorkonfiguration, Ihrem Rechenbudget und der Fehlertoleranz bei Ausfall einzelner Sensoren ab. Early Fusion (Konkatenation von Rohdaten) bietet Lernalgorithmen die reichhaltigste cross-modale Repräsentation, erfordert jedoch eine exakte zeitliche und räumliche Ausrichtung und ist anfällig, wenn ein Sensor ausfällt. Late Fusion (Aggregation auf Entscheidungsebene) ist robuster gegenüber Sensorausfällen, da jede Modalität unabhängige Vorhersagen liefert, verwirft jedoch cross-modale Korrelationen, die nur in den Rohdaten sichtbar sind. Mid-Level-Fusion mit Attention-Mechanismen oder Graph Neural Networks ist die Lösung, bei der die meisten Produktionssysteme landen. Für die Kombination auf Entscheidungsebene weist die klassische Dempster-Shafer-Evidenztheorie eine dokumentierte Pathologie auf (Zadehs Paradoxon), die bei starker Uneinigkeit der Sensoren zu einem Vertrauenskollaps führt. Die meisten Stacks in der Produktion nutzen modifizierte Dempster-Shafer-Verfahren mit Konfliktumverteilung oder bayessche Netze.
Wie verbessert Multi-Sensor-Fusion die prädiktive Instandhaltung in der Industrie?
Die Fusion von Vibrations-, Wärme- und Akustiksensorik für die prädiktive Instandhaltung senkt Fehlalarmraten auf unter 8%, verglichen mit 35-40% bei Einzelsensorsystemen. Vibration eignet sich hervorragend zur Erkennung mechanischer Fehler (Lager, Getriebe, Wellen). Wärmebildgebung erfasst elektrische Defekte und Isolationsschäden. Schallemissionen decken strukturelle Degradation auf. Zusammen decken sie über 80% der Ausfallmodi industrieller Anlagen ab. Jüngste Produktiveinsätze in der Windenergie zeigen, dass das fusionierte System strukturelle Ausfälle 18 Stunden im Voraus prognostiziert. Die Verarbeitungskette wendet spektrale Zerlegung, Wavelet-Analyse und Temporal Convolutional Networks auf jeden Datenstrom unabhängig an und fusioniert die extrahierten Merkmale anschließend mit kalibrierten Unsicherheitsschätzungen, sodass Wartungsteams handlungsrelevante Warnungen statt Fehlalarme erhalten.
Was bedeutet die Tesla-Untersuchung der NHTSA für reine Kamera- vs. Multi-Sensor-Perzeption?
Im März 2026 stufte die NHTSA ihre Tesla-FSD-Untersuchung zu einer Engineering Analysis für 3.2 Millionen Fahrzeuge hoch. Die Behörde stellte fest, dass Teslas rein kamerabasiertes System zur Erkennung von Leistungseinbußen Fahrer bei schlechten Sichtverhältnissen erst unmittelbar vor dem Aufprall warnte. Ein möglicher Rückruf könnte Radar- oder LiDAR-Nachrüstungen erzwingen, die Milliarden kosten. Unterdessen reduzierte Waymos System der 6. Generation die Anzahl der Sensoren um 42% (von 29 Kameras auf 13, von 5 LiDARs auf 4) und senkte gleichzeitig die Stückkosten von rund $100,000 auf unter $20,000 — was beweist, dass bessere Fusionsalgorithmen die schiere Sensormenge ersetzen können. Die regulatorische Richtung ist eindeutig: Multimodale Perzeption mit nachgewiesener kontrollierter Degradation unter widrigen Bedingungen wird zur Basiserwartung für sicherheitskritische autonome Systeme.
Wie entwickeln wir Sensorfusion, die unter Echtzeit-Latenzvorgaben auf Edge-Hardware läuft?
Die primäre Einschränkung bei Edge-Sensorfusion ist nicht die Rechenleistung, sondern die zeitliche Synchronisation. Sensoren mit unabhängigen Takten erzeugen Zeitversätze, die die Kontinuität der Perzeption unterbrechen. Hardware-Zeitstempel mit PTP, PPS-basierte Kamera-Trigger und GPS-gestützte Taktsynchronisation sind Grundvoraussetzungen, bevor überhaupt ein Fusionsalgorithmus ausgeführt wird. NVIDIAs Jetson Orin NX liefert 157 TOPS bei 10-25 Watt, und die Holoscan Sensor Bridge überträgt Daten über UDP direkt in den GPU-Speicher, was den CPU-Overhead minimiert. Bei FPGA-Zielsystemen ist eine deterministische Fusionslatenz von unter einer Millisekunde ganz ohne Software-Scheduling erreichbar. Der Fusionsalgorithmus selbst muss für die Hardware ausgelegt sein: vorab zugewiesene Speicherpuffer, feste CPU-Affinität und hardwarebeschleunigte Vorverarbeitung, um den Datenpfad von der CPU fernzuhalten.
Wann ist Sensorfusion überdimensioniert und ein Einzelsensor ausreichend?
Sensorfusion ist die falsche Wahl, wenn Ihre Sensoren redundante statt komplementäre Abdeckung bieten, wenn Ihr Rechenbudget keine Echtzeit-Fusionsverarbeitung unterstützt, wenn der Kalibrierungsaufwand die Verbesserung der Wahrnehmung übersteigt oder wenn ein einzelner hochwertiger Sensor Ihre Genauigkeits- und Zuverlässigkeitsanforderungen für die Betriebsumgebung bereits erfüllt. Ein schlecht kalibrierter oder fehlerhafter Sensor in einem Fusions-Stack kann Fehler verstärken statt korrigieren und schlechtere Ergebnisse liefern als ein einzelner zuverlässiger Sensor allein. Wir bewerten die spezifischen Perzeptionsanforderungen und die Sensorphysik, bevor wir eine Fusion empfehlen. Wenn ein einzelnes, gut kalibriertes Radar Ihre Erkennungsanforderungen in einer kontrollierten Innenumgebung erfüllt, verursacht das Hinzufügen von Kamera und LiDAR zusätzliche Kosten, Kalibrierungskomplexität und Ausfallrisiken ohne verhältnismäßigen Mehrwert.
Entwickeln Sie Ihre KI mit Zuversicht.
Arbeiten Sie mit einem Team zusammen, das über umfassende Erfahrung im Aufbau der nächsten Generation von Unternehmens-KI verfügt. Wir helfen Ihnen, eine KI-Strategie zu entwerfen, zu entwickeln und einzuführen, der Sie vertrauen können.
Veriprajna Deep-Tech-Beratung ist auf die Entwicklung sicherheitskritischer KI-Systeme für die Bereiche Gesundheitswesen, Finanzen und Regulierung spezialisiert. Unsere Architekturen werden anhand etablierter Protokolle validiert und mit umfassender Compliance-Dokumentation belegt.