Die Notwendigkeit physikbasierter Intelligenz in der Enterprise-KI
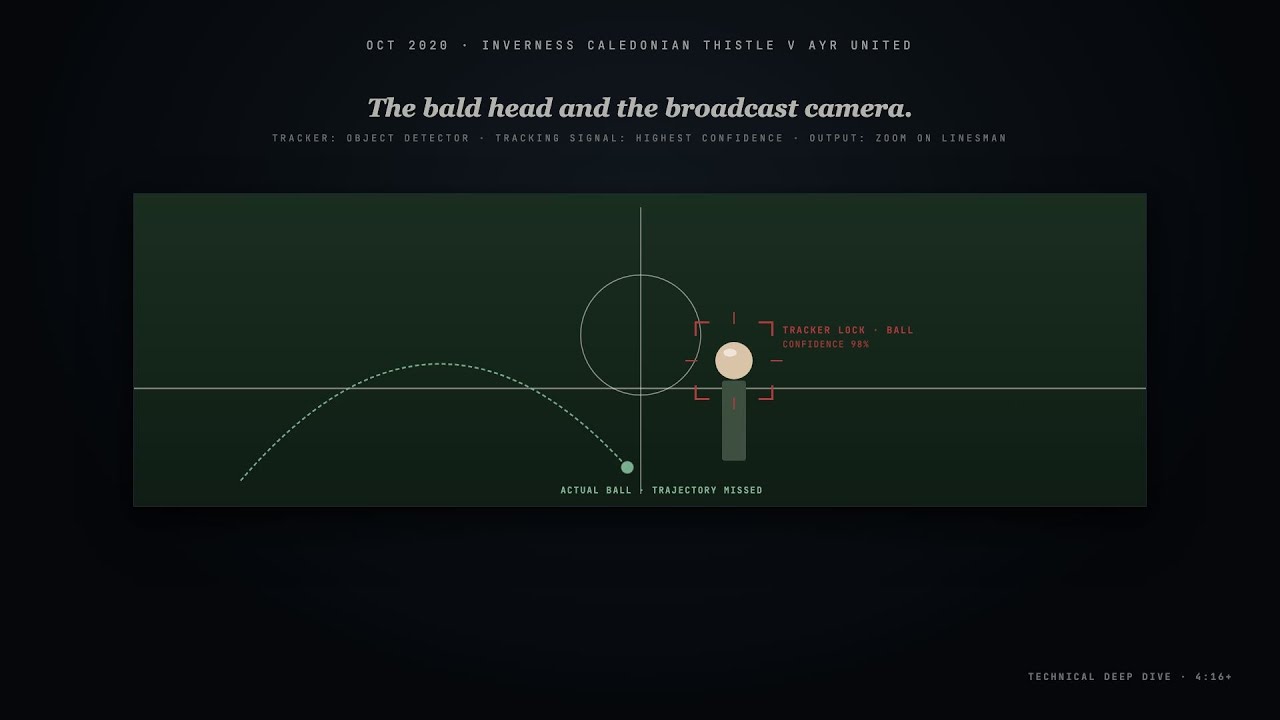
Im Oktober 2020 hielt eine KI-gesteuerte Fußballkamera den glatten Kopf eines Schiedsrichterassistenten für den Ball, womit sie die Übertragung ruinierte. Das war kein Softwarefehler – es war ein fundamentales Versagen von Vision-Systemen, die erkennen, ohne zu verstehen.
Veriprajna baut physikbasierte Vision-Systeme die die unveränderlichen Gesetze der Physik – Kinematik, Thermodynamik, Energieerhaltung – direkt in KI-Architekturen einbetten und so zerbrechliche Erkennung in robustes Verständnis verwandeln.
Eine forensische Analyse eines KI-Versagens, das die fundamentalen Grenzen rein datengetriebener Computer Vision offenlegt
Oktober 2020: Inverness Caledonian Thistle gegen Ayr United. Ein automatisiertes Pixellot-Kamerasystem, das den Ball verfolgen und das Spiel übertragen sollte, schwenkte wiederholt vom Geschehen weg und zoomte auf den glatten Kopf eines Schiedsrichterassistenten.
Die KI stützte sich ausschließlich auf visuelle Wahrscheinlichkeit und ignorierte die physikalische Möglichkeit. Sie sah ein rundes Objekt, aber ihr fehlte das Kontextverständnis, dass ein Fußball nicht an einem menschlichen Torso befestigt sein kann, der sich im Schritttempo bewegt.
„Das System erkannte korrekt ein visuelles Muster – ein rundes, helles Objekt mit einer Textur, die unter Stadionlicht einer synthetischen Kugel ähnelt. In der Sprache der Computer Vision war der Kopf des Linienrichters ein ‚Ball‘. Das System versagte, weil es sich ausschließlich auf visuelle Wahrscheinlichkeit stützte und die physikalische Möglichkeit ignorierte.“
— Veriprajna-Whitepaper, 2024
Interaktive Simulation, die zeigt, wie generische Vision-Systeme scheitern, während physikbasierte Systeme ein präzises Tracking aufrechterhalten
Verarbeitet Video als Sequenz unabhängiger Frames. Keine zeitliche Konsistenz. Springt zum visuellen Treffer mit höchster Konfidenz – ganz gleich, ob er physikalisch plausibel ist.
Der Kalman-Filter sagt voraus, wo sich der Ball befinden muss , gestützt auf die vorherige Flugbahn und die newtonsche Mechanik. Er verwirft Erkennungen, die kinematische Constraints verletzen.
Das Problem der „Glatze“ ist endemisch für jede Anwendung, bei der generische Standard-Computer-Vision-APIs auf dynamische, physische Umgebungen angewandt werden.
Generische APIs verarbeiten Video als unabhängige Bilder, nicht als kontinuierliche Zeitreihendaten. Das System „vergisst“ zwischen den Frames, sodass der Tracker sprunghaft auf Fehlalarme reagieren kann.
Wird das Objekt verdeckt, fällt die Konfidenz auf null. Das System erklärt das Objekt für „verloren“ und setzt zurück. Kein Konzept von Objektpermanenz oder prädiktiver Fortführung.
CNNs sind stark hin zu Textur statt Form/Struktur verzerrt. Objekte mit ähnlichen Pixelgradienten (Glatze vs. Ball) sind ohne physikalischen Kontext ununterscheidbar.
| Branche | Fehlalarm-Szenario | Folge | Geschäftliche Auswirkung |
|---|---|---|---|
| Sportübertragung | Verfolgung des Schiedsrichterkopfs statt des Balls | Kamera schwenkt vom Tor weg; unansehnbarer Stream | Abonnentenabwanderung; Reputationsschaden |
| Halbleiterfertigung | Staub/Rauschen wird als Schaltungsdefekt markiert | Gute Wafer werden verschrottet oder zur manuellen Prüfung geschickt | Ausbeuteverlust; höhere Personalkosten; Engpässe |
| Autonome Fahrzeuge | „Phantombremsen“ wegen Schatten/Schildern | Fahrzeug bremst auf der Autobahn abrupt | Kollisionsrisiko; Passagierverletzungen; Rückrufe |
| Sicherheitstechnik im Einzelhandel | Normales Käuferverhalten wird als Diebstahl markiert | Falsche Anschuldigungen; Reibung an der Kasse | Vergrämte Kunden; operative Ineffizienz |
In der Halbleiterfertigung kann eine Verbesserung der Defekterkennungsgenauigkeit um nur 1 % eine Ausbeutesteigerung von 5–10 % bewirken und jährlich Millionen einsparen.
Wir legen der KI die Realität um. Die Ausgabe des Deep Learning wird als verrauschte Messung behandelt, die gegen die unveränderlichen Gesetze der Physik validiert werden muss.
Keine Erkennung wird akzeptiert, wenn sie nicht kinematisch, geometrisch und zeitlich konsistent ist.
Hält eine probabilistische Annahme über den Objektzustand (Position, Geschwindigkeit, Beschleunigung) und dessen Unsicherheit. Sagt voraus, wo sich das Objekt befinden muss bevor das Vision-System den nächsten Frame verarbeitet.
Mahalanobis-Distanz: Verwirft Messungen mit mehr als 3σ Abweichung von der Prädiktion. Der „Kopf“-Kandidat widerspricht der Physik – verworfen, ganz gleich, wie hoch seine visuelle Konfidenz von 98 % ist.
Berechnet Bewegungsvektoren der Pixel zwischen Frames. Ein Fußball erzeugt ein charakteristisches Flussfeld; ein stehender Linienrichter erzeugt nahezu null Fluss.
Identifiziert der Detektor einen „Ball“, zeigt der Optical Flow aber ein stationäres Objekt, wird die Erkennung sofort für ungültig erklärt – weiche Präferenzen werden zu harten mathematischen Anforderungen.
Kodiert physikalische Gesetze direkt in die Loss-Funktion. Das Netzwerk wird für die Verletzung von Differentialgleichungen bestraft (Wurfbewegung, Navier-Stokes, Energieerhaltung).
Benötigt weit weniger Trainingsdaten. Generalisiert besser auf ungesehene Szenarien, weil es die Spielregeln versteht, nicht nur die Vergangenheit.
Für Systeme mit strenger Energieerhaltung (Orbitalmechanik, Roboterarme). Das Netzwerk lernt die Hamilton-Funktion (Gesamtenergie H = T + V) und garantiert eine symplektische Struktur.
Prädiktionen driften nicht und gewinnen oder verlieren nicht künstlich Energie – ein häufiges Versagen herkömmlicher RNNs über lange Zeithorizonte.
Sehen Sie, wie physikbasierte Prädiktion verrauschte visuelle Messungen in Echtzeit filtert
Wind, Rotation, Luftwiderstand – wie viel Unsicherheit im Physikmodell steckt
Regen, Unschärfe, Verdeckung – wie verrauscht die visuellen Erkennungen sind
K < 0,5: Der physikalischen Prädiktion mehr vertrauen
K > 0,5: Der visuellen Messung mehr vertrauen
Grün: wahre Position • Blau: verrauschte Messungen • Rot: kalman-gefilterte Schätzung
Physikbasiertes Sehen geht weit über den Sport hinaus und adressiert kritische Herausforderungen in Branchen mit hohen Werten
3D-Flugbahnrekonstruktion: Tiefenschätzung (z-Achse) aus Maßstabsänderungen und Constraints der Gravitationsbeschleunigung (y-Achse = -g). Kurvenprädiktion für Knuckleball vs. Freistoß über den Magnus-Effekt.
Zero-Defect-Inspektion: Multi-View-Geometrie-Constraints mittels Epipolargeometrie. Echte Grübchen/Kratzer zeigen Parallaxe; Oberflächenstaub nicht. Retten Wafer vor der Verschrottung.
Phantombremsen lösen: Zeitliche Konsistenzprüfungen per Optical Flow. Ein Schatten auf der Straße hat null Höhe. Ein physisches Hindernis hat 3D-Struktur. Sensorfusion als Wahrheitsanker.
„Generische ‚Wrapper-KI‘ mangelt es an der Präzision, einen fatalen Defekt von harmloser Oberflächenvariation zu unterscheiden, weil sie die physikalische Wechselwirkung von Licht und Material nicht modelliert.“
Der „Glatzen“-Vorfall verdeutlicht die Ökonomie. Der Geschäftswert liegt in den letzten 10 % – den Randfällen, an denen generische APIs scheitern.
Erkennen Ball, Auto und Defekt unter Standardbedingungen. Schnelle Einführung, geringe Anfangskosten.
Glatze, Schatten auf der Straße, Verdeckung, seltener Defekt. Im Sport: verlorene Abonnenten. In der Fertigung: verlorene Ausbeute. Beim autonomen Fahren: Haftung.
Wir ergänzen die Physikschicht. Wir stützen uns nicht allein auf Daten (die lückenhaft oder verzerrt sein können) – wir stützen uns auf die Physik, die universell und unveränderlich ist.
| Merkmal | Wrapper-API („Kaufen“) | Physikbasiert (Veriprajna) |
|---|---|---|
| Anfangskosten | Niedrig (Abo) | Mittel/Hoch (Engineering) |
| Genauigkeit | Hoch im Standard; niedrig bei Randfällen | Hoch im Standard; robust bei Randfällen |
| Falsche Positivmeldungen | Häufig (erfordert manuelle Prüfung) | Minimal (durch Physik gefiltert) |
| Datenschutz | Daten verlassen das Firmengelände/die Cloud | Volle Souveränität/On-Premise |
| IP-Eigentum | Keines (Vendor Lock-in) | Volles Eigentum an Modell & Logik |
| Langfristige TCO | Hoch (Skalierungs- + Fehlerkosten) | Niedrig (amortisiert + Effizienzgewinne) |
Veriprajnas standardisierte Architektur stellt sicher, dass jedes Pixel vor der Aktion logisch geprüft wird
Videostrom mit hoher FPS. Raw-/Bayer-Format bevorzugt, um Kompressionsartefakte zu vermeiden. Verzeichnungskorrektur für präzise kinematische Messungen.
Ein State-of-the-art-CNN (EfficientDet, YOLOv8) erzeugt Kandidaten-Bounding-Boxen. Dies ist „die Hypothese“ – noch nicht validiert.
„Der Test“: Kinematisches Gate (Kalman-ROI), Optical-Flow-Gate (Geschwindigkeitsprofil), Geometrisches Gate (3D-Perspektiv-Constraints).
Bei Validierung: Kalman-Filter-Zustand mit der Messung aktualisieren. Bei Verwerfung: Als Ausreißer/Störung behandeln und die Prädiktion halten.
Steuerbefehl ausführen: Kamera schwenken, Roboter auslösen, Operator alarmieren. Deterministisches Timing ist für Echtzeitsysteme kritisch.
Randfälle protokollieren, Physikparameter aktualisieren, PINNs mit neuen Daten nachtrainieren. Verbesserung im geschlossenen Regelkreis bei gewahrten Physikgarantien.
Band: 2–3 m/s. Kamera→Düse: ~1 m. Zeitbudget: insgesamt 300–500 ms (Erfassung, Vorverarbeitung, Inferenz, Segmentierung, Ventiltiming).
Jitter = Kontamination. Feuert der Luftstrahl 50 ms zu spät, trifft er das falsche Objekt. GPU-Batchverarbeitung führt zu inakzeptabler Varianz.
Der „Glatzen“-Vorfall ist eine humorvolle Warnung vor einer ernsten Realität. Je mehr Kontrolle wir der KI übertragen – in Fabriken, Fahrzeugen und Stadien –, desto mehr müssen wir verlangen als nur statistische Korrelation. Wir müssen physikalische Konsistenz verlangen.
„Generische KI-Modelle sehen die Welt als Ansammlung von Texturen. Sie wissen nicht, dass Bälle abprallen, dass Autos nicht augenblicklich stoppen können oder dass Objekte weiterexistieren, während sie verborgen sind.“
Bei Veriprajna gilt: Objekterkennung ist nicht Objektverständnis.
Wir bauen physikbasierte Vision-Systeme, weil wir nicht einfach suchen nach dem Ball – wir verwenden Kalman-Filter zur Prädiktion seiner Flugbahn, Optical Flow zur Verifikation seiner Bewegung und Thermodynamik zur Sicherstellung seiner Plausibilität.
Die KI stützte sich ausschließlich auf visuelle Wahrscheinlichkeit und ignorierte die physikalische Möglichkeit. Ein glatter Kopf erzeugt unter Stadionlicht ähnliche Spiegellichter, runde Form und Texturmuster wie ein synthetischer Fußball und erreichte 98 % visuelle Konfidenz. Dem System fehlte jedoch der physikalische Kontext: Ein Ball ist ein diskretes Objekt (nicht an einem menschlichen Torso befestigt), bewegt sich mit 0–80 mph (nicht im Schritttempo) und folgt Wurfparabeln unter der Schwerkraft (keine konstante Höhe von 5,5 ft). Der Kalman-Filter von Veriprajna würde diese Erkennung über die Mahalanobis-Distanz verwerfen, weil der Kandidat kinematische Constraints verletzt – ganz gleich, wie hoch die visuelle Konfidenz ist.
Kalman-Filter halten eine probabilistische Annahme über den Objektzustand (Position, Geschwindigkeit, Beschleunigung) und sagen auf Basis der newtonschen Mechanik voraus, wo sich das Objekt befinden muss, bevor der nächste Frame eintrifft. Jede Erkennung mit einer Mahalanobis-Distanz von mehr als 3 Sigma von dieser Prädiktion wird als physikalisch unmöglich verworfen. Optical Flow berechnet Bewegungsvektoren zwischen Frames und ermöglicht so harte kinematische Constraints. Identifiziert der Detektor einen ‚Ball‘, zeigt der Optical Flow aber ein stationäres Objekt, wird die Erkennung sofort für ungültig erklärt. Zusammen verwandeln beide weiche statistische Präferenzen in harte mathematische Anforderungen.
Generische APIs erreichen schnell 90 % Genauigkeit, scheitern aber an den Randfällen, an denen sich das Geschäftsrisiko konzentriert. In der Sportübertragung führt Tracking-Versagen zur Abwanderung von Abonnenten. In der Halbleiterfertigung führt eine Verbesserung der Defekterkennung um nur 1 % zu einer 5–10 % höheren Ausbeute im Wert von jährlich Millionen, da physikbasierte Multi-View-Geometrie echte Defekte von Staub unterscheidet. Bei autonomen Fahrzeugen verursachen Phantombremsungen infolge fehlklassifizierter Schatten Kollisionsrisiken und Rückrufe. Veriprajna überbrückt diese Lücke mit einer physikalischen Verifikationsschicht und erreicht eine Zielgenauigkeit von 99,99 % bei deterministischer Latenz auf FPGA-Niveau unter 300 ms.
Veriprajnas physikbasierte KI verbessert nicht nur Erkennungsraten – sie verändert grundlegend, wie Maschinen die Realität verstehen.
Vereinbaren Sie eine Beratung, um zu besprechen, wie Deep AI Ihre kritischen Vision-Herausforderungen lösen kann.
Vollständige Engineering-Analyse: Kalman-Filter, PINNs, HNNs, Optical-Flow-Constraints, industrielle Fallstudien, Build-vs.-Buy-Ökonomie, umfassende Quellenangaben.