تابعت كاميرا آلية رأسًا أصلع طوال مباراة كرة قدم: بنيت بوابة الفيزياء التي ترفض ذلك.

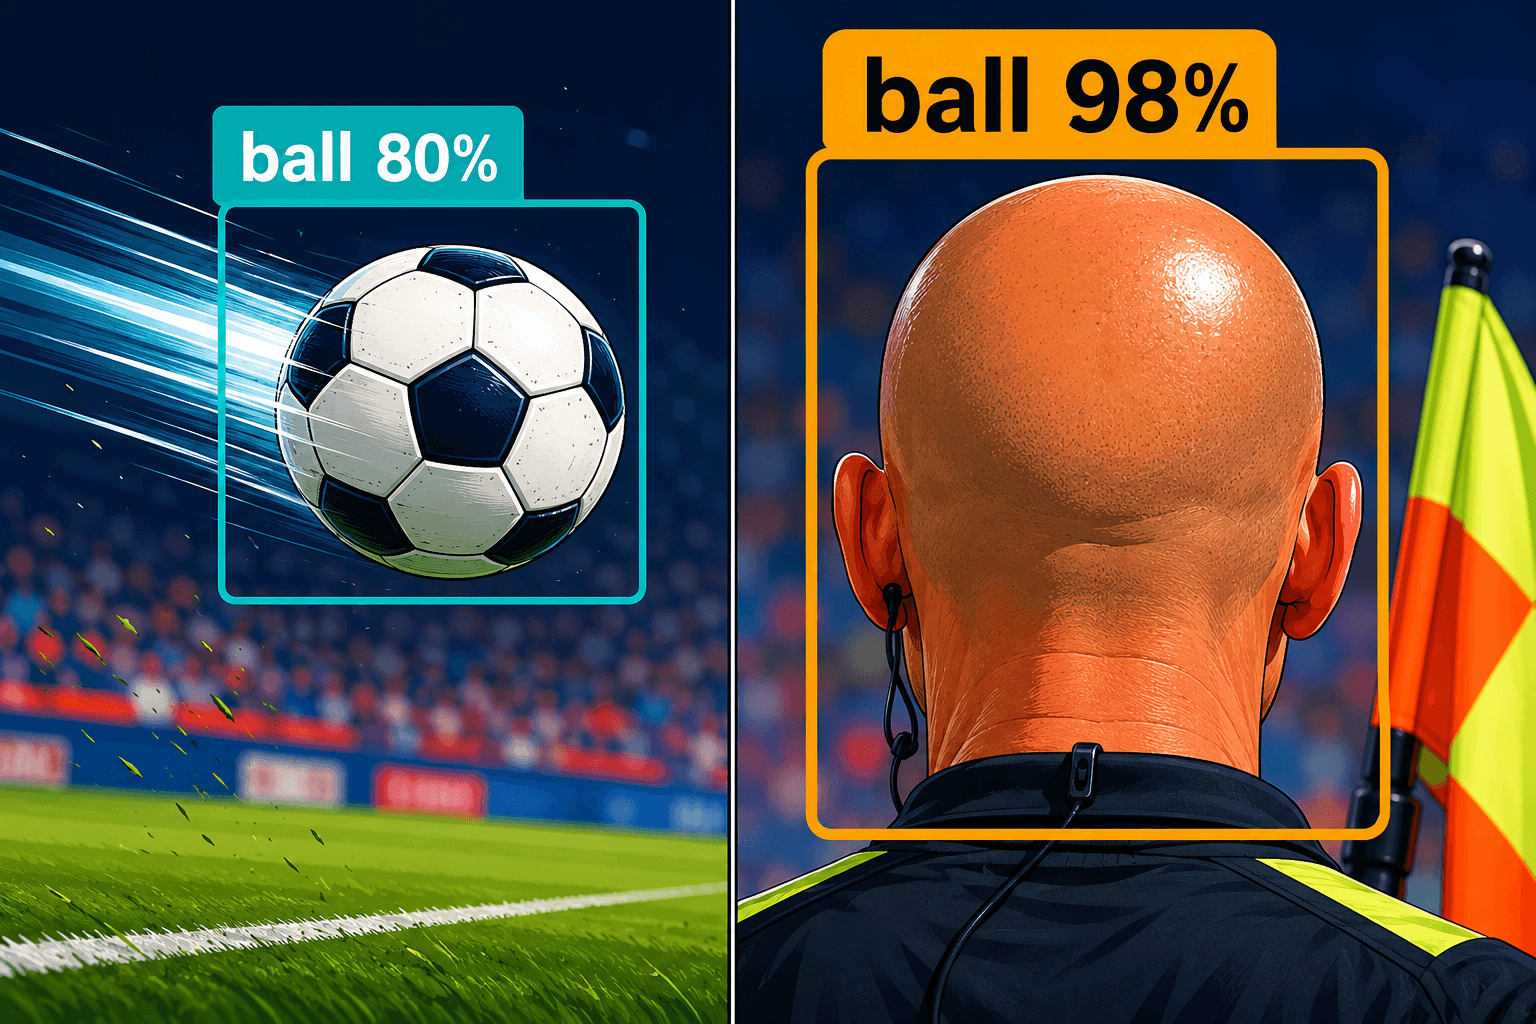
في أكتوبر 2020، أمضت كاميرا آلية في نادي Inverness Caledonian Thistle جزءًا كبيرًا من مباراة كرة قدم وهي تتعقب الرأس الأصلع لحكم الراية بدلًا من الكرة. وتحت الأضواء الكاشفة، لمع الرأس مثل الكرة، فتبعت كاميرا Pixellot الرصد ذا الثقة الأعلى الذي قُدِّم إليها، وحصل المشاهدون في منازلهم على لقطة مقربة طويلة ومستمرة لرجل أصلع يهرول على طول خط التماس بينما كانت أحداث المباراة تجري خارج الإطار (وهو ما وثّقناه في صفحة حلول WP43 لدينا).
ظلت تلك القصة عالقة في ذهني طوال عملية التطوير هذه، لأنها أوضح صورة أعرفها لفشل شعر به كل من يعمل في مجال الرؤية الحاسوبية ولكن قلّ من يسميه بدقة. فالكاشف لم يكن معطلًا؛ بل قام بالضبط بما يفترض بالكاشف أن يفعله. لقد قيّم رقعة من البكسلات، وحصل اللمعان على الرأس على درجة تقييم عالية، ووثقت جميع الأنظمة اللاحقة في هذا التقييم. أما Plumbline، وهو العرض التوضيحي الذي بنيته، فمتاح على الرابط https://veriprajna.com/demos/physics-constrained-computer-vision، وكل ذلك يتمحور حول حجة واحدة: الحل لا يكمن داخل الكاشف.
اللحظة التي توقفت فيها عن إلقاء اللوم على النموذج
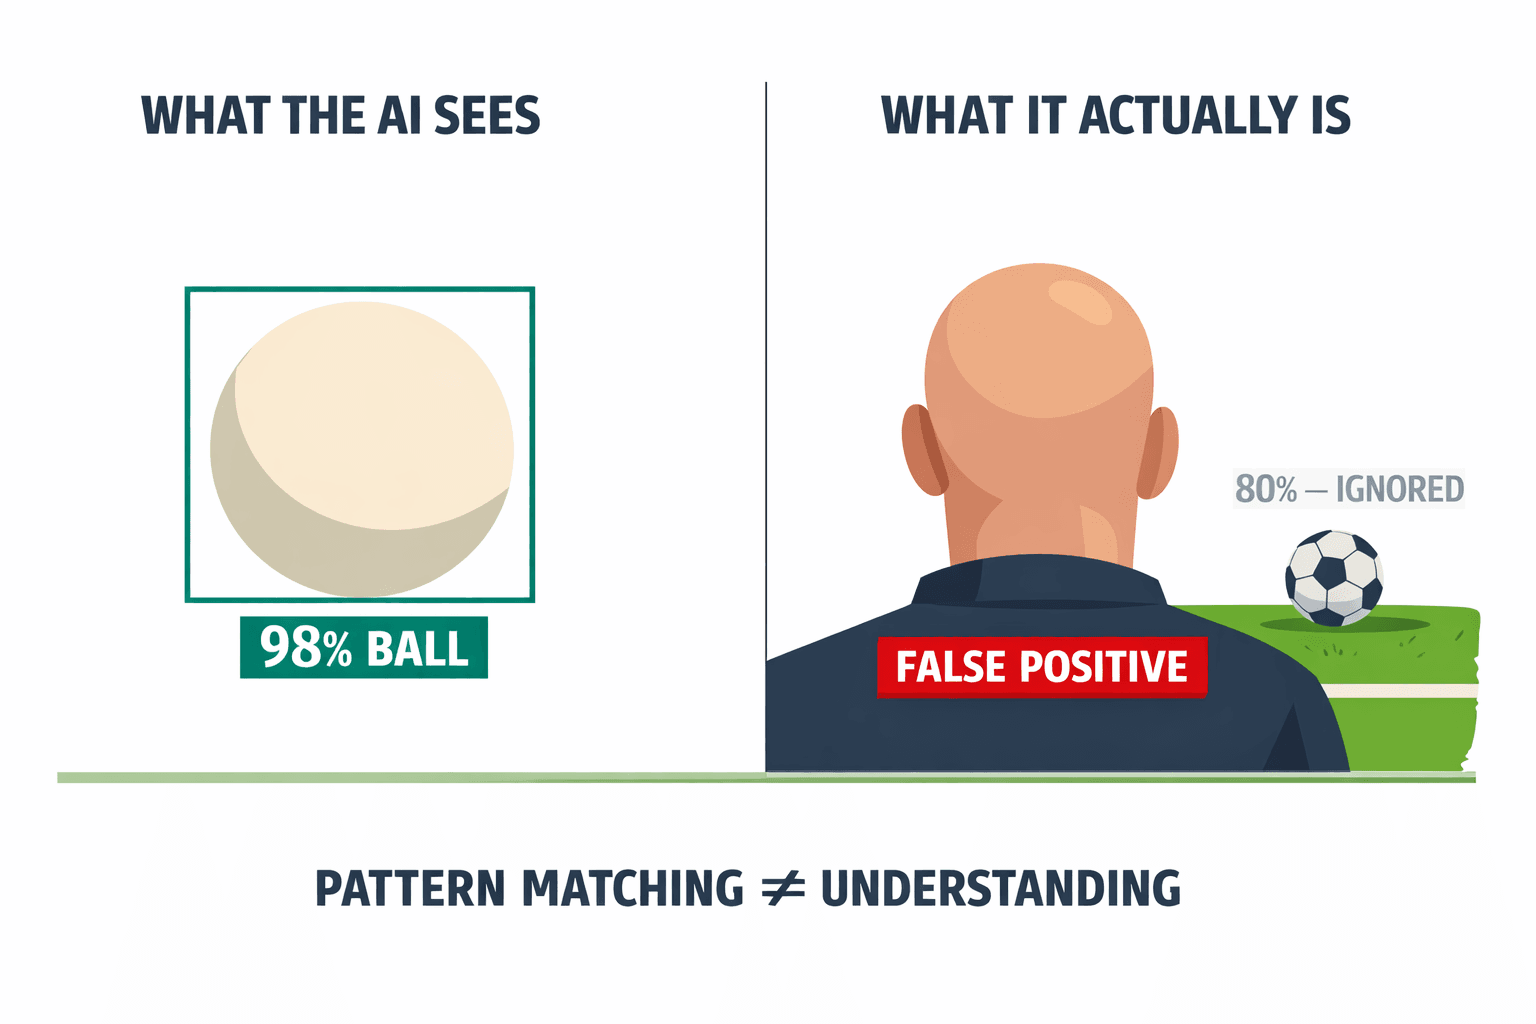
أمضيت اليوم الأول من هذا المشروع في محاولة تخيّل كاشف أفضل، ولم أتمكن من إزالة المشكلة. كاشف الكائنات مستقل عن الإطارات؛ فهو يقيّم كل صورة بناءً على الملمس والشكل، دون أي ذاكرة للمكان الذي كان فيه الكائن الحقيقي قبل لحظة أو المكان الذي يمكن أن يتواجد فيه فيزيائيًا في اللحظة التالية. لذا، تحت أضواء الملعب، يُعدّ الرأس الأصلع كرة ممتازة محليًا. يمكنك تدريب نموذج أكثر دقة وسيظل، في الإطار الذي يبلغ فيه اللمعان ذروته، يقدّم لك كرة بثقة 98% مستقرة فوق رأس رجل. درجة الثقة لا تكذب بشأن البكسلات؛ بل تجيب عن سؤال لا علاقة له إطلاقًا بما إذا كان من الممكن وجود كرة هناك.
عند تلك اللحظة بالذات، انقلبت زاوية رؤيتي للأمر.
نظام الرؤية لديك لا يعاني من مشكلة ثقة؛ بل يعاني من مشكلة فيزياء.
الكرة الحقيقية تخضع لقيود لا يخضع لها الرأس الأصلع، ولا يوجد أيٌّ من تلك القيود في درجة تقييم الكاشف. أعادت زاوية التفكير الفردية هذه صياغة البنية الهندسية بأكملها؛ فتوقفت عن محاولة جعل الكاشف أكثر ذكاءً، وبدأت في بناء طبقة تقع بعده وتفرض القواعد الفيزيائية التي لم يكن الكاشف يعلم عنها شيئًا على الإطلاق.
كيف يبدو "المستحيل فيزيائيًا" في الكود البرمجي
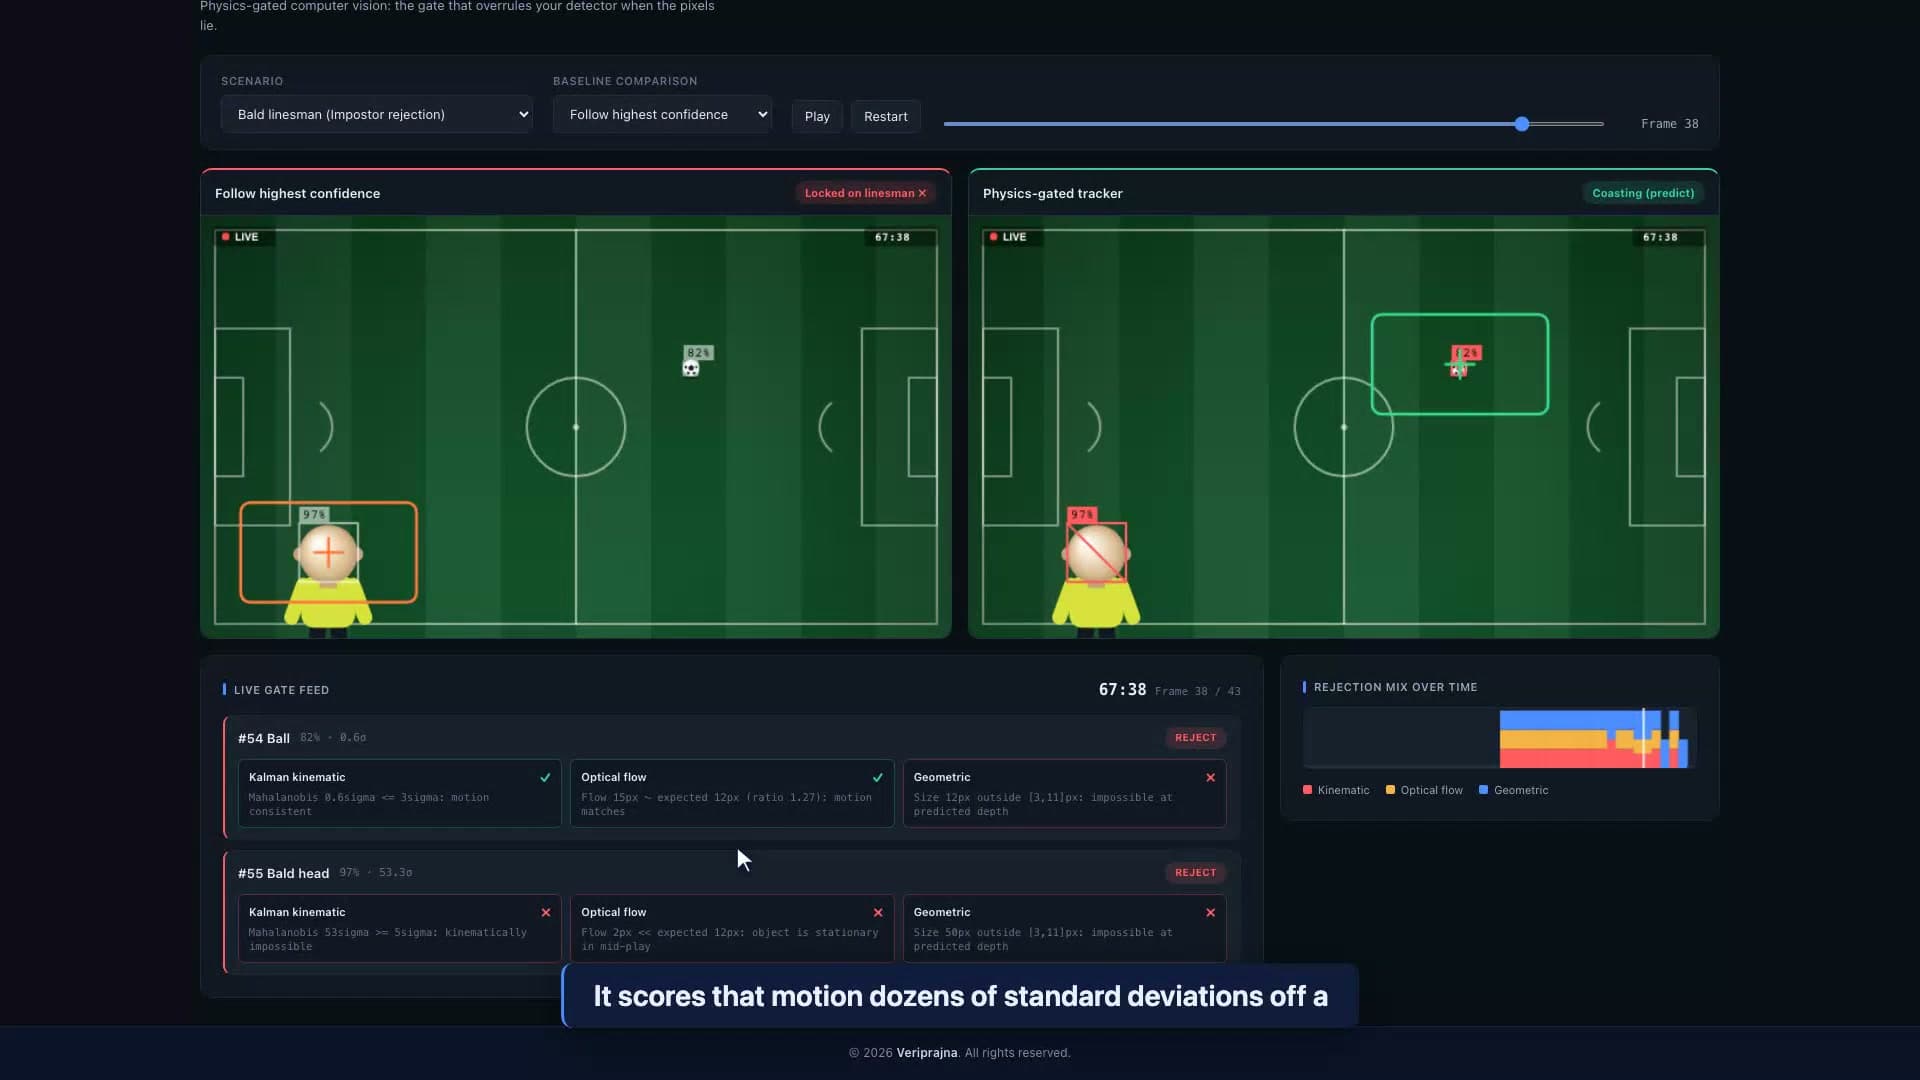
أردت أن أشاهد عملية رصد تُرفض لسبب يمكنني قراءته بلغة واضحة، وهذا بالضبط ما بنيته أولًا. يقع Plumbline بعد أي كاشف ويشغّل ثلاث بوابات حتمية على كل مرشح قبل أن يتصرف أي شيء بناءً عليه. تستخدم البوابة الحركية مرشح Kalman — وتحديدًا Unscented Kalman Filter على المسار الاصطناعي مع نموذج حركة المقذوفات — للتنبؤ بالمكان الذي يمكن أن تتواجد فيه الكرة الحقيقية تاليًا، ثم تقيس مدى بُعد كل مرشح عن ذلك التنبؤ كمسافة Mahalanobis: القبول تحت 3 sigma، والرفض بعد 5 sigma، وتمييز النطاق بين 3 إلى 5 sigma للمراجعة. وتقارن بوابة التدفق البصري حركة البكسلات المحلية للمرشح بالسرعة المتوقعة للمسار، وترفض أي "كرة" يتجه تدفقها في الاتجاه الخاطئ أو بالكاد تتحرك أثناء اللعب المفتوح. وتستخدم البوابة الهندسية نموذج الكاميرا ذات الثقب (pinhole model) لمعرفة عدد البكسلات التي يمكن لكرة يبلغ قطرها 22 سم أن تشغلها عند العمق الضمني للمرشح، وتستبعد الأحجام التي لا يمكن أن تكون حقيقية.
ليس أيٌّ من هذه نموذجًا؛ بل هي كود خالص بمكتبتي numpy وscipy يمكنك قراءته سطرًا بسطر، خارج أي شبكة عصبية، وهذا هو السبب الرئيسي في ثقتي بها. الثقة هنا لا تعتمد على صندوق أسود يبرر تصرفه بعد فوات الأوان.
يفشل الرأس الأصلع في البوابات الثلاث معًا في وقت واحد. لقد أدخلتُ هذا الدخيل عمدًا كإعادة إنتاج لحادثة Inverness عام 2020 بدلًا من كونه خطأً عرضيًا وليد الصدفة؛ لأن الحالة التي تعطل الكاميرا هي بالضبط تلك التي لا تظهر أبدًا في مجموعة اختبار الكاشف. وفي أسوأ إطار من المقطع الاصطناعي، يبتعد الرأس بمقدار 82.3 sigma عن حركة الكرة المتوقعة، وهو ليس فارقًا ضئيلًا، بل هو مستحيل حركيًا بصورة عبثية. أما الكرة الحقيقية، بمستوى ثقة يبلغ 0.87 و0.4 sigma، فتمر بنجاح تام وتبقى الكاميرا مركزة عليها.
كل رفض يترك سببًا مدونًا في السجل
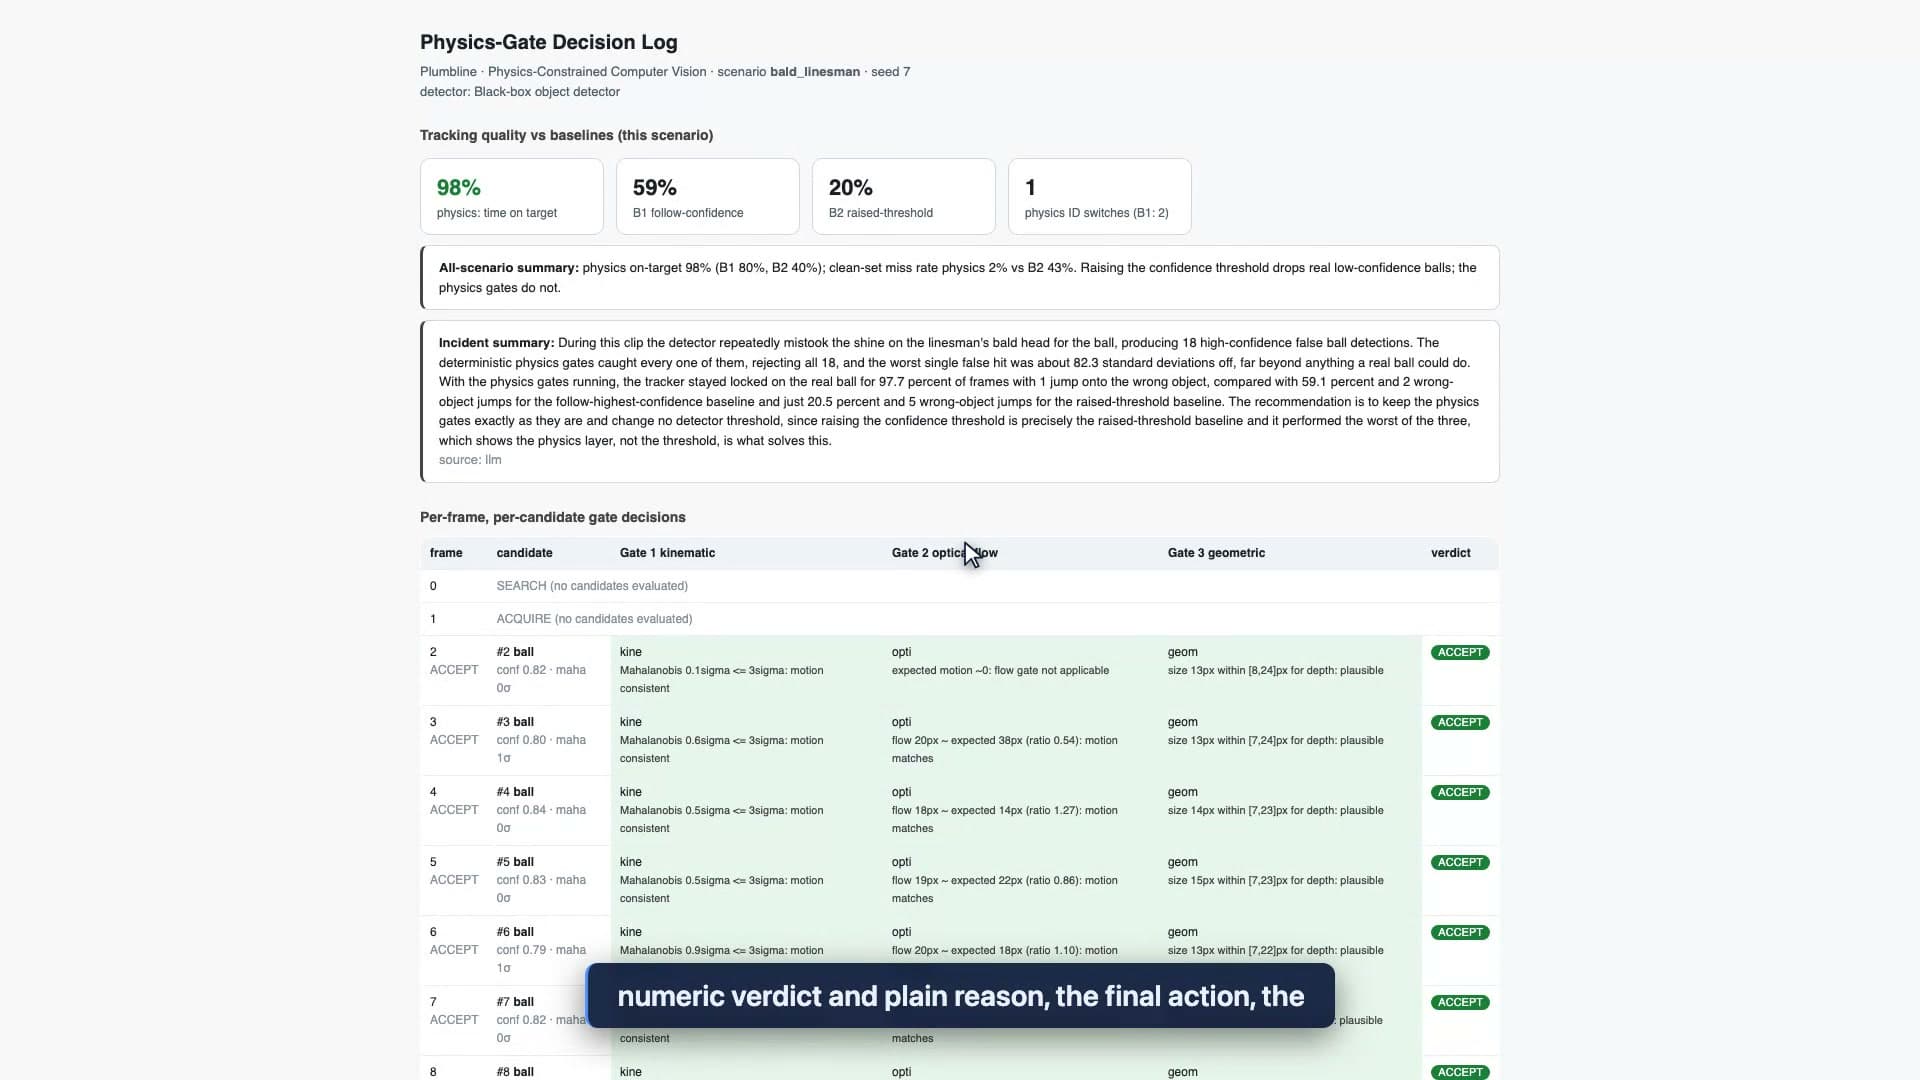
لم أكن أريد أن يكون أيٌّ من هذا مجرد أمر تصدقه عن ظهر قلب، لذا فإن كل قرار يسجل بيانات يمكنك فتحها والاطلاع عليها. يحتوي سجل القرارات المُصدَّر على البذرة (seed)، والسيناريو، ومعرّف الكاشف، وعتبات البوابات في الأعلى، ثم سطر لكل إطار ولكل مرشح: الفئة ودرجة الثقة الصادرة عن الكاشف، والقرار الرقمي لكل بوابة مع سببه بلغة واضحة ("Mahalanobis 82 sigma >= 5 sigma: kinematically impossible")، والإجراء النهائي. وفي سيناريو حكم الراية الأصلع، ترفض البوابات جميع عمليات الرصد الخاطئة البالغ عددها 18 رصدًا عالي الثقة للكائن الدخيل، ويحافظ متعقب الفيزياء على الكرة بنسبة 97.7% من الوقت، مقابل 59.1% لأسلوب تتبع أعلى ثقة و20.5% لأسلوب رفع العتبة (المشهد الاصطناعي، البذرة 7).
بالنسبة لأي شخص يتحمل المسؤولية القانونية عن قرار بصري مؤتمت، فإن هذا السجل هو الفارق بين تقرير حادث رسمي وبين اللامبالاة. لقد صُمِّم ليكون دليلًا قابلًا للتوثيق يوضح سبب تصرف الكاميرا بالطريقة التي تصرفت بها، وليس مجرد شهادة امتثال، بل مجرد السبب الفيزيائي، محفوظ في السجل، لكل إطار.
رفع عتبة الثقة هو الأداة الخاطئة تمامًا
حين أعرض على المهندسين رفض الرأس الأصلع، يكون أول رد فعل تقريبًا هو نفسه دائمًا: ارفع عتبة الثقة فقط حتى تختفي الكرة الزائفة. لقد صممتُ هذا العرض التوضيحي للرد على هذا التفكير بالأرقام، لأنه يبدو بديهيًا وصحيحًا لكنه خاطئ. في المشهد الاصطناعي النظيف الخالي تمامًا من أي كائن دخيل، يؤدي رفع العتبة إلى إهدار 43.2% من الكرات الحقيقية منخفضة الثقة، بينما تحافظ بوابات الفيزياء على نسبة الفقد في المجموعة النظيفة عند 2.3% فقط، وهو مجرد زمن استجابة في إطار واحد لاكتساب الهدف وليس فقدانًا للكرة. إن العتبة تستبدل نتيجة إيجابية كاذبة واحدة بكومة من النتائج السلبية الكاذبة.
تعمل بوابات الفيزياء على محور مختلف تمامًا. فهي قادرة على رفض الرصد المستحيل دون التخلص من الرصد الحقيقي الخافت؛ لأن الشيء الذي تتحقق منه (هل يمكن للكرة أن تكون هنا، وتتحرك بهذا الشكل، وبذلك الحجم) لا علاقة له بمدى القوة التي صوّت بها الكاشف. وهذا التعامد هو ما بنيت اختبار المشهد النظيف لإثباته بما لا يدع مجالًا للشك.
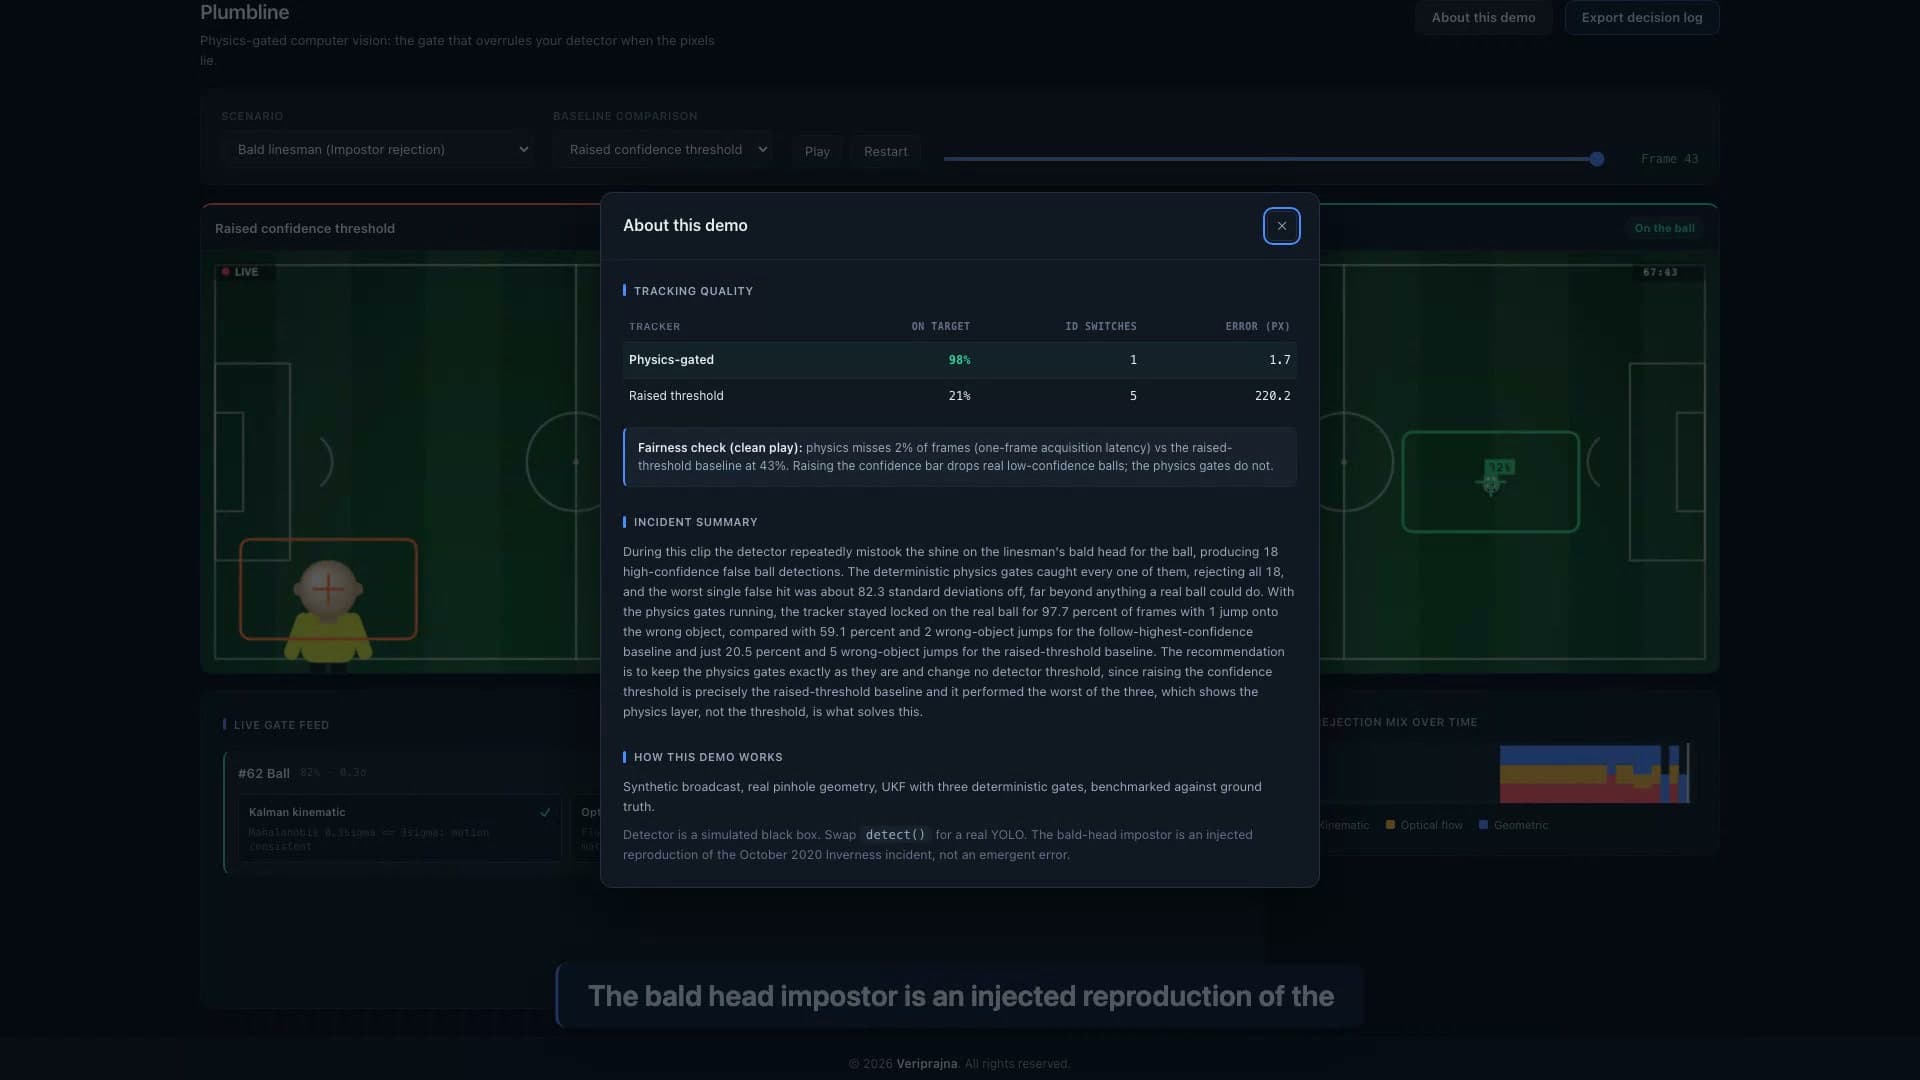
هناك تفصيل أصغر تعلقتُ به أثناء اختبار هذا النظام، وهو حالة الاحتجاب (occlusion). يمر لاعب أمام الكرة لمدة عشرات الإطارات، فيتم رفض كل مرشح، وبدلًا من الانجذاب نحو اللاعب ومتابعته، يواصل متعقب الفيزياء الاعتماد على تنبؤه الذاتي عبر تلك الفجوة ثم يعيد التقاط الكرة لحظة ظهورها مجددًا. إن رؤيته يحافظ على مسار فارغ بدلًا من التظاهر بمتابعة مسار خاطئ كانت المرة الأولى التي بدت فيها هذه الطبقة وكأنها تصدر حكمًا سليمًا لا مجرد مرشح تنقية.
الرقم الذي كدت ألا أعرضه
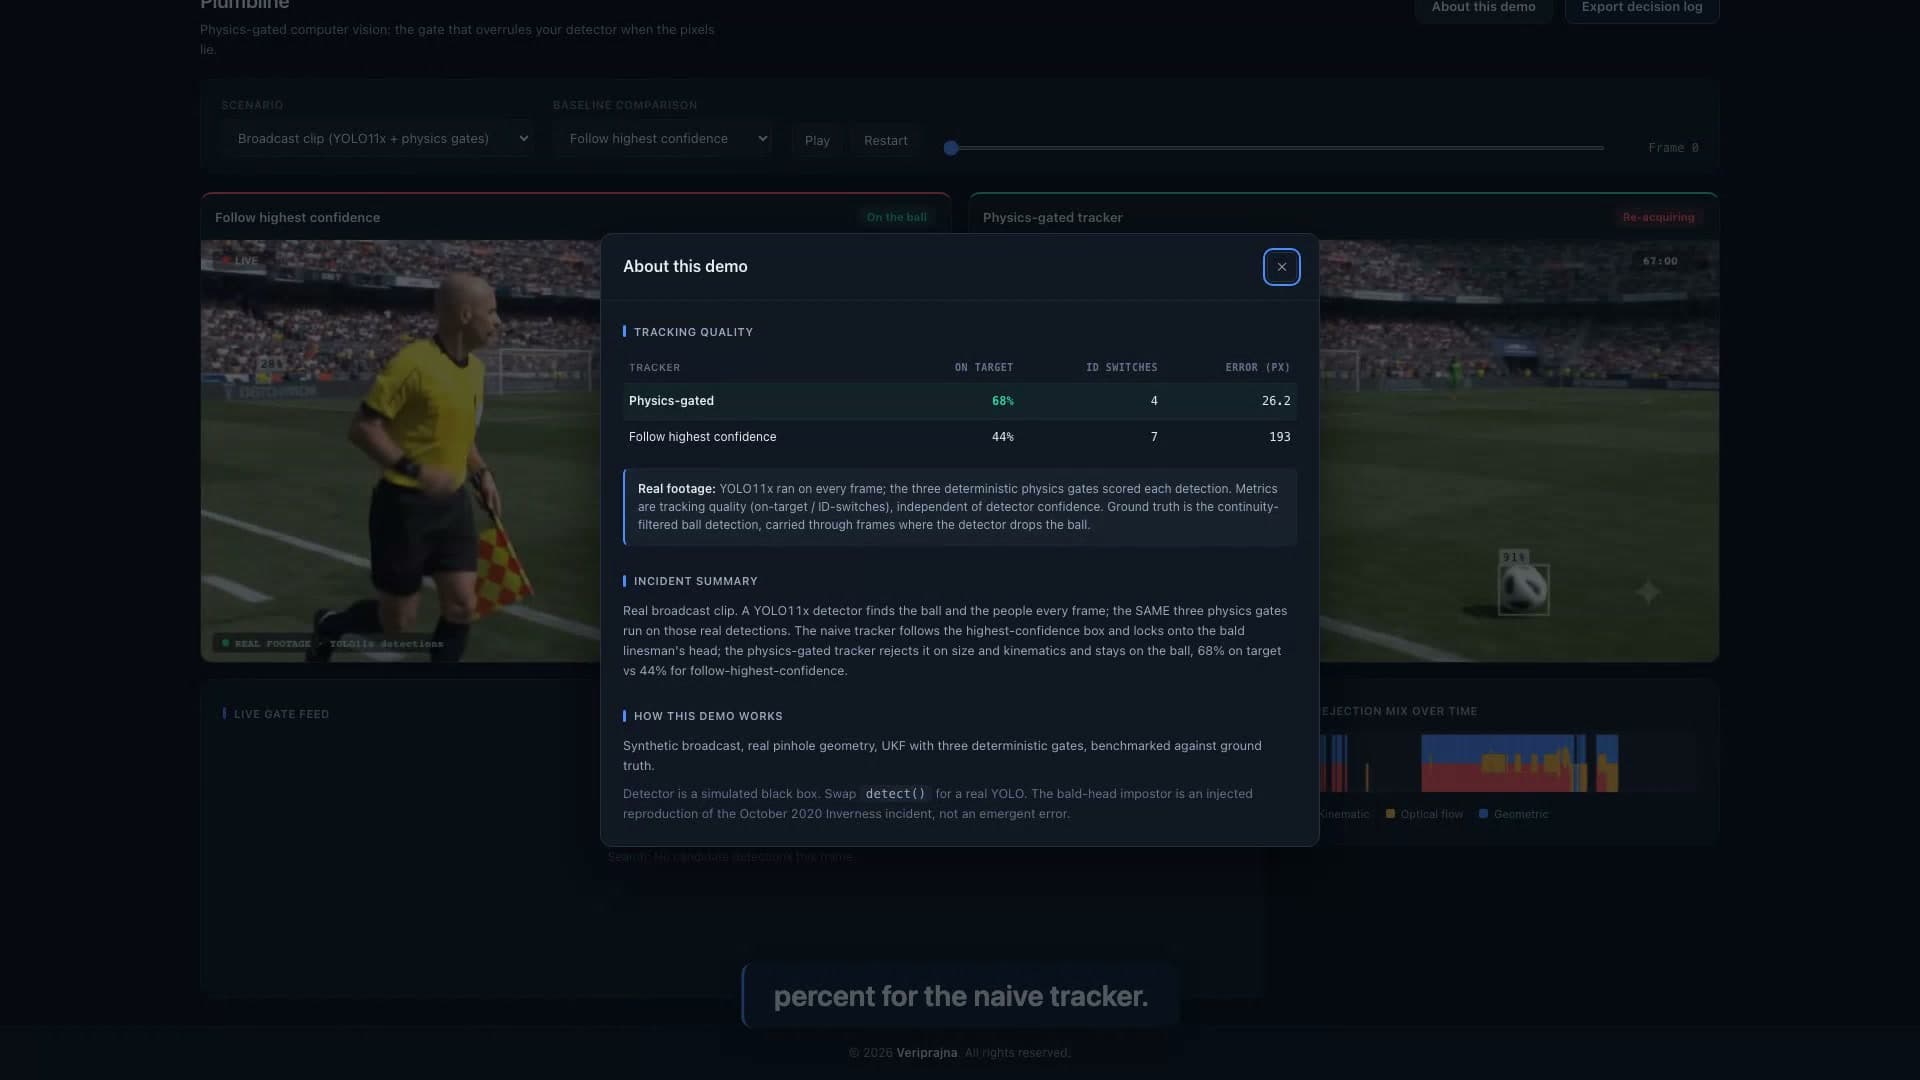
كدت أحذف تجربة اللقطات الحقيقية، والاحتفاظ بها هو أكثر قرار أفتخر به في هذا المشروع بأكمله. كل ما سبق يعمل على مشهد اصطناعي ذي حقيقة أرضية معلومة، وهو ما يتيح إجراء اختبار قياسي نقي، لكن الفوز في بيئة اصطناعية يسهل التشكيك فيه. لذا أخذت مقطع بث حقيقيًا، وشغّلت عليه رصد YOLO11x حقيقيًا إطارًا تلو الآخر، وأدخلت رأس حكم الراية ككرة كاذبة مستخرجة من رصد الشخص الفعلي، وشغّلت البوابات الثلاث نفسها دون أي تغيير. وترتب على ذلك تسويتان صادقتان: مقطع بث فردي غير مُعايَر يفتقر إلى العمق المتري، لذا تعمل البوابة الحركية هناك في مستوى الصورة كمرشح Kalman ثنائي الأبعاد (2-D Kalman filter) وليس في الفضاء الحقيقي ثلاثي الأبعاد، وكان ادعاء استخدام مرشح ثلاثي الأبعاد سيكون خداعًا. وانخفضت النتيجة؛ ففي المقطع الحقيقي، حافظت بوابات الفيزياء على الكرة بنسبة 68.3% من الوقت، مقابل 43.8% لأسلوب تتبع أعلى ثقة و30.0% لأسلوب رفع العتبة.
تأملت نسبة 68.3% لبعض الوقت، لأن 97.7% هي الرقم الجذاب تسويقيًا بينما 68.3% هي الحقيقة الواقعية في الفيديو الصعب. أبقيتُ الرقم الصادق على لوحة النتائج داخل التطبيق حيث يمكن لأي شخص رؤيته؛ فطبقة التحقق التي تبالغ في قدراتها تكون قد فشلت بالفعل في المهمة الوحيدة التي تزعم القيام بها. والجوهر هنا يكمن في الاتجاه: فنفس كود البوابات، دون أي تعديل، يتفوق على كلا النموذجين الأساسيين في الرصد الحقيقي وفي المشاهد المحاكاة، ويصرّح بوضوح بحدوده الذاتية.
ما تمثّله هذه التقنية كأساس فعلي في الواقع
لم أكن أهدف إلى بناء منتج خاص بكرة القدم، وأريد أن أكون دقيقًا بشأن ماهية هذا العرض التوضيحي وما ليس عليه. إنه ليس ادعاءً بأننا نتفوق في التتبع على أي نظام كاميرات تجاري مطروح، إذ إن البرمجيات الثابتة الأحدث لشركة Pixellot تعالج بالفعل حالة الرأس الأصلع الحرفية، كما أن الكاشف ليس هو المنتج. المنتج هو تلك الطبقة الرفيعة القابلة للفحص التي تتوسط الكاشف وكل ما يتصرف بناءً على مخرجاته. هذه المقاييس تمثل جودة التتبع، وليست معدل خطأ الكاشف، وهذا هو السبب في أن قيمتها تظل ثابتة مهما بلغت جودة الكاشف الأساسي.
تكتسب هذه الطبقة أهمية أكبر اليوم مقارنة بوقت بدئي في هذا العمل؛ فالرؤية الحاسوبية تتجه نحو الوكلاء المستقلين (agentic AI)، مع أنظمة لا تكتفي بتصنيف الإطار بل تتصرف بناءً عليه، ويبقى سؤال الحوكمة الجوهري دون إجابة تحتها جميعًا: كيف تمنع وكيلًا مستقلًا من التصرف بناءً على رصد مستحيل فيزيائيًا؟ لا يزال SoccerNet يصف تتبع الكائنات المتعددة بأنه "بعيد كل البعد عن الحل"، دون إدراج أي منهجية تراعي الفيزياء في معاييره القياسية حتى الآن. لم يكن الرأس الأصلع يومًا هو الجزء المثير لاهتمامي؛ بل الجزء المثير للاهتمام هو أن القيد الذي يرصده — وهو وجوب خضوع الكائن الحقيقي لقوانين الفيزياء — يظل ساريًا في مواجهة أي كاشف مستقبلي مثالي أيضًا، لأن كرة تطفو على ارتفاع ثابت وتتحرك بسرعة ثلاثة أميال في الساعة تُعد رصدًا خاطئًا مهما بلغت درجة الثقة. إذا كنت ترغب في مشاهدة رصد يتم نقضه وقراءة السبب الدقيق لنقضه، فالعرض التوضيحي متاح على الرابط https://veriprajna.com/demos/physics-constrained-computer-vision، حيث يشغّل المقطع الحقيقي والمشاهد الاصطناعية جنبًا إلى جنب.
وإذا كنت تفضل مشاهدته بنفسك بدلًا من الاكتفاء بكلماتي، فإليك النظام بأكمله يعمل من البداية إلى النهاية، مع تشغيل المقطع الحقيقي والمشاهد الاصطناعية جنبًا إلى جنب.
لقد لاحقت الكاميرا رأسًا أصلع لأنه لم يسبق لأحد أن أخبرها بما تستطيع الكرة فعله. وكل ما بنيته ليس سوى تلك التعليمات، مدونة حيث يمكنك التحقق منها بنفسك.