Sensorfusie & Signal Intelligence
Maatwerk multi-sensor fusie-architecturen die radar, LiDAR, camera's, RF en spectrale data combineren tot veerkrachtige perceptie voor autonome, defensie- en industriële systemen.
Elke sensormodaliteit kent faalmodi die geen uitzonderlijke randgevallen zijn, maar voorspelbare gevolgen van de natuurkunde: een camera kan niet door mist heen kijken, een LiDAR retourneert fantoompunten bij zware regenval, en radar levert afstand en snelheid maar kan geen stopbord lezen. Onze aanpak is het bouwen van multi-sensor fusie-architecturen — waarbij radar, LiDAR, camera's, RF- en spectrale data worden gecombineerd — ontworpen om sensorverschillen te behandelen als informatie in plaats van ruis, en om coherent te blijven onder gedeeltelijk sensorverlies, kalibratiedrift en vijandige manipulatie terwijl ze draaien op edge-hardware met strikte latentiebeperkingen.
Waarom perceptie met een enkele sensor faalt in de praktijk
Op 18 maart 2026 escaleerde NHTSA haar onderzoek naar Tesla's camera-only Full Self-Driving-systeem naar een Engineering Analysis van 3,2 miljoen voertuigen. De kernbevinding: de degradatiedetectie van het systeem faalde om bestuurders te waarschuwen tot vlak voor de botsing onder omstandigheden met slecht zicht. Dit is de toezichthoudende wereld die inhaalt wat sensorfusie-engineers al jaren weten.
Een camera kan niet door mist heen kijken. Een LiDAR retourneert fantoompunten bij zware regenval. Radar levert afstand en snelheid maar kan geen stopbord lezen. Elke sensormodaliteit kent faalmodi die voorspelbare gevolgen zijn van de natuurkunde, geen randgevallen (gedetailleerd beschreven in ons onderzoek naar fysisch begrensde perceptie). De vraag is nooit óf een enkele sensor zal falen — het is wanneer, en of uw systeem die storing op een gecontroleerde dan wel catastrofale wijze opvangt.
Onze aanpak is het bouwen van fusie-architecturen die ontworpen zijn om sensorverschillen te behandelen als informatie, niet als ruis. Wanneer een LiDAR een obstakel meldt dat de radar niet bevestigt, is dat conflict zelf een signaal over de omgeving, de staat van de sensor of een vijandige conditie. De technische uitdaging is het ontwerpen van systemen die coherent blijven onder gedeeltelijk sensorverlies, kalibratiedrift en vijandige manipulatie terwijl ze draaien op edge-hardware met strikte latentiebeperkingen.
Het kalibratieprobleem waar niemand budget voor reserveert
Zevenendertig procent van de ondernemingen die multi-sensorsystemen implementeren, noemt kalibratiecomplexiteit als hun voornaamste integratieknelpunt. De reden is eenvoudig: extrinsieke parameters tussen sensoren driften door thermische cycli, mechanische trillingen en eenvoudige veroudering. Een camera-LiDAR-paar dat in een laboratorium bij 20 graden Celsius is gekalibreerd, vertoont meetbaar afwijkende extrinsieke waarden na werking in direct zonlicht bij 50 graden op de motorkap van een voertuig. Handmatige herkalibratie door een technicus met een dambordpatroon is niet schaalbaar wanneer u honderden operationele eenheden hebt.
Wij ontwerpen geautomatiseerde herkalibratiepijplijnen om continu in het veld te draaien. Deze maken gebruik van doelloze methoden, waarbij geometrische correspondenties rechtstreeks uit de omgeving zelf worden geëxtraheerd — randen, vlakken, bewegingsparallax — in plaats van kalibratiedoelen te vereisen. De pijplijn is ontworpen om:
- Gezondheidsstatistieken per sensor te bewaken en drift te detecteren voordat dit de fusiekwaliteit verslechtert.
- Herkalibratie te activeren zonder het systeem offline te halen.
- De kalibratiestatus centraal bij te houden voor wagenparken, zodat onderhoudsteams weten welke eenheden herkalibratiedrempels naderen voordat ze zakken voor een kwaliteitscontrole van de perceptie.
Fusiestrategie is een technische beslissing, geen standaardkeuze
De keuze tussen vroege, mid-level en late fusie wordt gedreven door de specifieke sensorconfiguratie, het rekenbudget en de tolerantie van het systeem voor degradatie van individuele sensoren. Er is geen universeel juist antwoord.
| Fusiestrategie | Wat het integreert | Kracht | Afweging |
|---|---|---|---|
| Vroeg | Samenvoeging van ruwe data | Biedt het leeralgoritme de rijkste representatie | Vereist nauwkeurige temporele en ruimtelijke afstemming over alle modaliteiten; rekenintensief en kwetsbaar wanneer een sensor uitvalt |
| Mid-level | Integratie in kenmerkruimte (aandachtsmechanismen of graaf-neurale netwerken) | Beweegt zich tussen de uitersten; waar de meeste productiesystemen tegenwoordig landen | Brengt robuustheid en cross-modale details met elkaar in evenwicht |
| Laat | Aggregatie op besluitvormingsniveau van onafhankelijke voorspellingen per modaliteit | Robuuster tegen het uitvallen van individuele sensoren | Gooit cross-modale correlaties weg die uitsluitend in de ruwe data bestaan |
Foundation models en vision-language models beginnen deze afweging te veranderen. De DriveX-workshop op CVPR 2026 is volledig gewijd aan foundation models voor autonome perceptie, en op diffusie gebaseerde generatieve fusie en Mamba-achtige recurrente architecturen dienen zich aan als alternatieven voor traditionele samenvoeging van kenmerken. Deze benaderingen maken zero-shot-herkenning mogelijk die handmatig ontworpen pijplijnen niet kunnen evenaren, maar ze brengen hogere rekenkosten met zich mee en zijn nog niet bewezen in veiligheidskritische productie.
Besluitvorming combineren: Bayesiaans versus Dempster-Shafer
Voor aggregatie op besluitvormingsniveau is de keuze tussen Bayesiaanse combinatie en Dempster-Shafer bewijstheorie in de praktijk van wezenlijk belang. Klassieke Dempster-Shafer kent een goed gedocumenteerde pathologie — Zadeh's paradox: wanneer twee sensoren sterk met elkaar van mening verschillen, kan de combinatieregel leiden tot een catastrofale ineenstorting van het betrouwbaarheidsniveau, waarbij nagenoeg het volledige vertrouwen wordt toegekend aan een irrelevante hypothese. De meeste productiestacks gebruiken gemodificeerde Dempster-Shafer met herverdeling van conflicten of stappen volledig over op Bayesiaanse netwerken. Onze methode is om het verwachte sensorovereenstemmingsprofiel voor elke implementatie te analyseren en de combinatiemethode te selecteren die realistische conflictpatronen opvangt zonder pathologisch gedrag.
Weerbaarheid tegen vijandige aanvallen is niet optioneel
GPS-spoofingaanvallen op autonome voertuigen slagen met percentages tussen 59% en 82% in geteste scenario's, waarbij de lokalisatie van het voertuig wordt gemanipuleerd door valse satellietsignalen te injecteren. LiDAR-spoofing maakt gebruik van een vijandig apparaat binnen het zichtveld om LiDAR-pulsen op te vangen, te wijzigen en opnieuw uit te zenden, waardoor fantoomobjecten ontstaan of echte objecten worden verborgen in de 3D-puntenwolk. Elektromagnetische interferentie kan radar verblinden. Dit zijn geen theoretische risico's — het zijn gedemonstreerde aanvallen met gepubliceerde succespercentages, en de defensie-onderzoeksgemeenschap beschouwt ze als operationele bedreigingen in betwiste omgevingen.
Wij ontwerpen fusie-architecturen met expliciete lagen voor weerbaarheid tegen vijandige aanvallen, geïnformeerd door ons onderzoek naar het ontwikkelen van AI-robuustheid tegen vijandige aanvallen:
- Cross-modale fysische validatie controleert of wat de ene sensor meldt consistent is met de andere sensoren. Als GPS aangeeft dat u met 60 km/u naar het noorden rijdt, maar IMU en visuele odometrie aangeven dat u stilstaat, markeert het systeem GPS als gecompromitteerd in plaats van de tegenstrijdigheid uit te middelen.
- Monitoring van sensorgezondheid maakt gebruik van anomaliedetectie om spoofing-signaturen te identificeren voordat gecorrumpeerde data de pijplijn binnenkomt.
- Voor defensiecontexten wordt een traject afgebakend om te testen onder systematische vijandige scenario's — waaronder gelijktijdige aanvallen op meerdere sensoren — wat resulteert in een formele analyse van het degradatiegedrag.
Signal Intelligence: van ruwe RF naar bruikbare classificatie
De signal intelligence-kant van deze capaciteit bestrijkt de verwerkingsketen van ruwe sensorstromen tot bruikbare classificatie. Voor RF-signalen betekent dit automatische modulatieclassificatie met behulp van deep learning op software-defined radio-platforms, waarbij ongestructureerde spectrumopnamen worden omgezet in geïdentificeerde emittertypen met locatie-inschattingen. Het SBIR-programma van het Amerikaanse leger voor 2025 vraagt specifiek om op AI/ML gebaseerde RF-modulatieherkenning, omdat tactische sensoren grote spectrumbanden moeten scannen en emissies op machinesnelheid moeten karakteriseren.
Voor niet-RF-signalen geldt dezelfde verwerkingsdiscipline. Trillingssignaturen van industriële apparatuur ondergaan spectrale decompositie — short-time Fourier-transformaties, wavelet-analyse — en geleerde representaties uit temporele convolutionele netwerken of state-space-modellen om voorlopers van defecten te detecteren. Akoestische emissies van windturbinebladen worden gefuseerd met thermische en trillingsgegevens om structurele degradatie te voorspellen 18 uur voor het optreden van een defect, volgens recente productie-implementaties.
Systemen voor voorspellend onderhoud met meerdere sensoren die gebruikmaken van gefuseerde trillings-, thermische en akoestische data behalen percentages valse positieven onder 8%, vergeleken met 35–40% bij benaderingen met een enkele sensor. Elke verwerkingsstap behoudt de onzekerheidsschatting, zodat stroomafwaartse besluitvormingssystemen gekalibreerde betrouwbaarheidsgrenzen ontvangen in plaats van louter voorspellingen.
Domeinspecifieke fusie over verschillende sectoren
Sensorfusie is geen generieke capaciteit die ongewijzigd over verschillende domeinen kan worden overgedragen. De sensorsuite, de fusiestrategie, de latentiebeperkingen en de gevolgen van storingen verschillen fundamenteel.
Autonome voertuigen en ADAS
De markt voor 4D-imaging radar groeit met 13,5% per jaar, en bereikt $3,13 miljard in 2026, omdat 4D-radar prestaties behoudt bij regen en mist waar LiDAR aanzienlijk degradeert. Fusie van LiDAR en 4D-radar verbetert 3D-objectdetectie met tot wel 20% onder mistige omstandigheden vergeleken met uitsluitend LiDAR. Waymo's 6e-generatiesysteem verlaagde het aantal sensoren met 42% terwijl de kosten per eenheid daalden van grofweg $100.000 naar minder dan $20.000, wat bewijst dat betere fusie-algoritmen sensorredundantie kunnen vervangen wanneer de engineering deugdelijk is.
Defensie en ISR
De counter-UAS-markt zal naar verwachting groeien naar $19 miljard in 2035. RF-sensoren detecteren drones op 8–10 km afstand, maar kunnen een vijandige drone niet onderscheiden van een vogel. Visuele bevestiging met camera's is onontkoombaar vóór overgang tot actie, maar camera's hebben een beperkt bereik. Het fuseren van RF-detectie met AI-ondersteunde videotrackings en radar creëert een gelaagde identificatieketen die geen enkele sensor afzonderlijk kan bieden. Het Palantir–Anduril-consortium bouwt precies dit soort geïntegreerde sensor-tot-effector-pijplijnen, maar hun aanpak creëert diepe platformafhankelijkheden. Organisaties die een soevereine of leveranciersonafhankelijke fusiecapaciteit nodig hebben, vereisen maatwerkarchitecturen — zie onze werkende demo van GPS-onafhankelijke drone-autonomie.
Industrie, landbouw en sport
- Industriële productie: gefuseerde trillings-, thermische en akoestische detectie dekt meer dan 80% van de storingsmodi van apparatuur.
- Precisielandbouw: multispectrale en thermische dronefusie detecteert gewasziekten 2–3 weken vóór het zichtbaar worden van symptomen met een nauwkeurigheid van 81–95%.
- Sportanalyse: fusie van IMU en camera verbetert de positionele nauwkeurigheid met 42% ten opzichte van tracking met één bron (ons onderzoek naar sensorfusie voor sportarbitrage).
Wanneer sensorfusie de verkeerde keuze is
Niet elk perceptieprobleem heeft meerdere sensoren nodig. Een goed gekalibreerde enkele sensor is beter dan een slecht geïntegreerde multi-sensorstack. Als uw sensorconfiguratie een redundante in plaats van complementaire dekking heeft, introduceert het toevoegen van modaliteiten complexiteit, kalibratielast en potentiële versterking van fouten zonder evenredige verbetering. Als uw rekenbudget real-time fusieverwerking niet kan ondersteunen, krijgt u slechtere prestaties dan met een enkele geoptimaliseerde sensorpijplijn. Wij evalueren perceptievereisten en de sensorfysica voordat we fusie aanbevelen, en we geven het eerlijk aan wanneer een enkele sensor het juiste antwoord is.
Belangrijkste inzichten
- Perceptie met een enkele sensor faalt op voorspelbare, door de natuurkunde gedreven manieren; toezichthouders — waaronder NHTSA's Engineering Analysis van 3,2 miljoen Tesla-voertuigen in maart 2026 — behandelen multimodale perceptie met gecontroleerde degradatie als de nieuwe standaard.
- Kalibratie, door 37% van de ondernemingen genoemd als hun belangrijkste integratieknelpunt, wordt opgelost met continue doelloze herkalibratie in plaats van handmatige, nietschalende dambordmethoden.
- Vroege, mid-level en late fusie wisselen elk informatierijkdom af tegen robuustheid; de juiste keuze — en de juiste besluitvormingscombinatiemethode (waarbij Zadeh's paradox van Dempster-Shafer wordt vermeden) — hangt af van sensorconfiguratie, rekenbudget en storingskerntolerantie.
- Vijandige dreigingen zoals GPS-spoofing (59–82% succes) en LiDAR-spoofing zijn operationeel en worden beantwoord met cross-modale fysische validatie en monitoring van sensorgezondheid.
- Fusie is domeinspecifiek en soms de verkeerde keuze — wanneer dekking redundant is of rekenkracht ontoereikend is, wint een enkele goed gekalibreerde sensor.
Sensorfusie & Signal Intelligence
 Bekijken
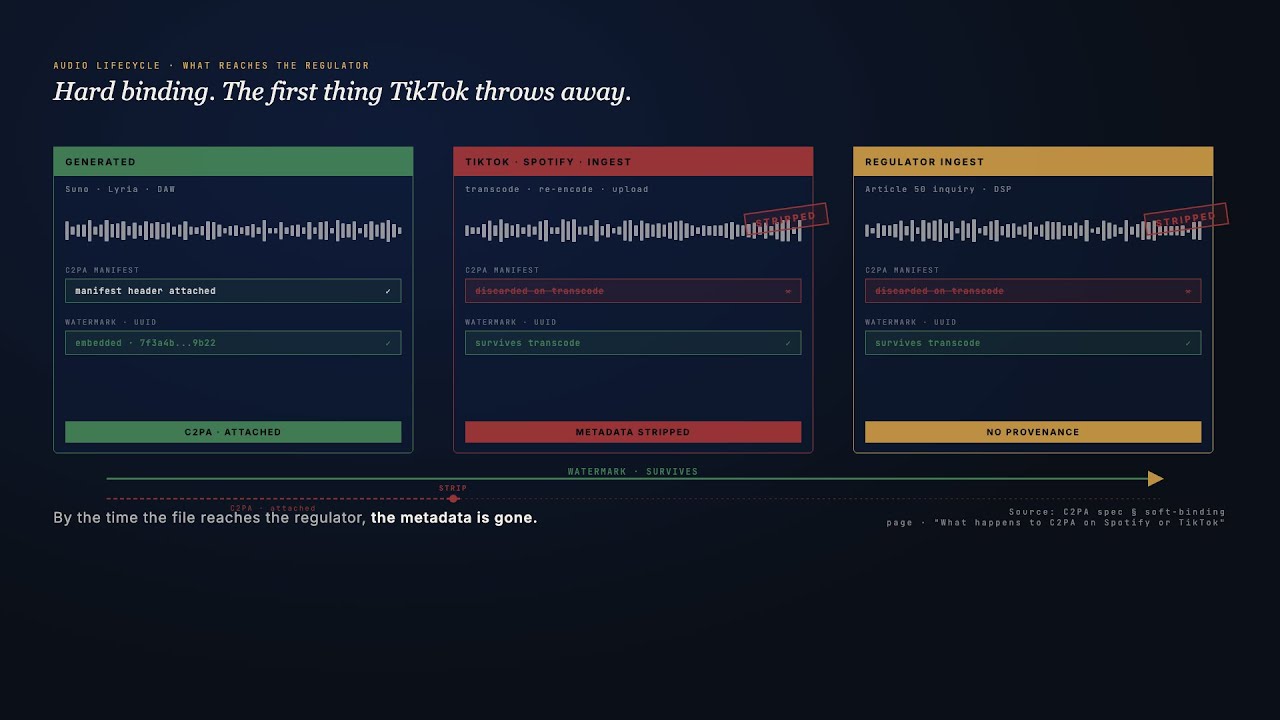
AI-audiolicenties, watermerken & herkomst voor media | Veriprajna
Wij bouwen end-to-end audioherkomstpijplijnen voor labels, DSP's, distributeurs en reclamebureaus. Inbedding en detectie van watermerken, C2PA content credentials, DDEX AI-openbaarmaking, gelicentieerde stem- conversie, takedown-workflows, vrijwaringsbestendige chain of title. De Artikel 50-klok loopt nog 4 maanden.
 Bekijken
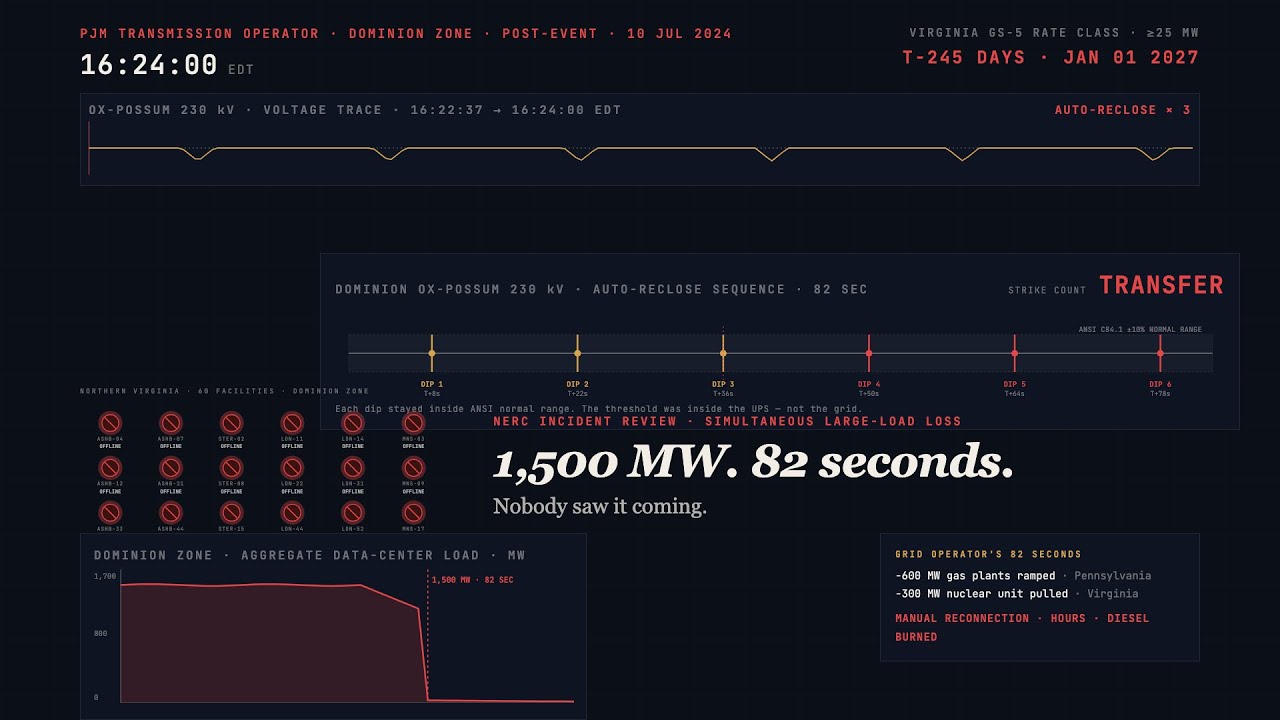
Data Center Grid Interaction AI | Veriprajna
AI-gestuurde netflexibiliteit voor datacenters. Voorkom byte-blackouts, verlaag PJM-capaciteitsmarktkosten en voldoe aan de NERC-nalevingseisen voor grote belastingen.
 Bekijken
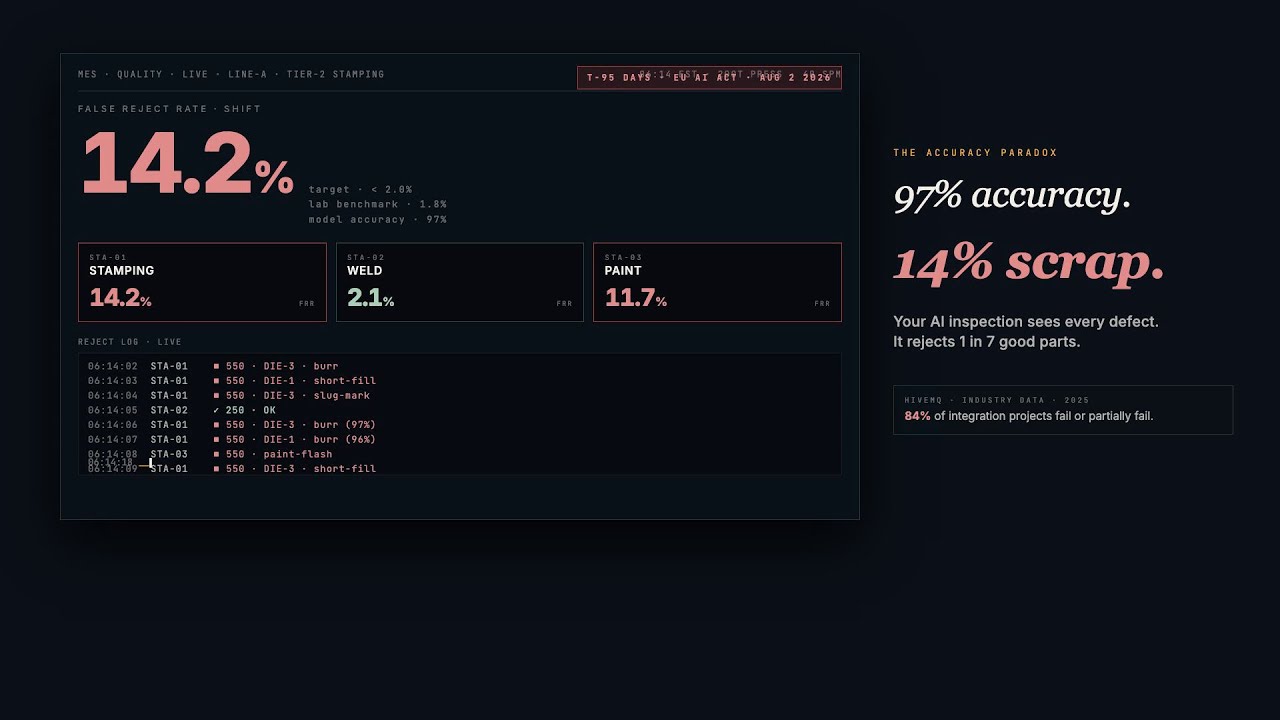
Edge AI voor kwaliteitsinspectie in de maakindustrie | Veriprajna
Of u nu voor het eerst AI-gebaseerde inspectie evalueert, herstelt van een cloudpilot die de cyclustijd niet kon halen, of een werkend prototype opschaalt naar 15 fabrieken: het probleem is hetzelfde: edge AI in productie krijgen is een integratie- en operationele uitdaging, geen hardware-aankoop.
 Bekijken
Autonomie voor drones zonder GPS: VIO, edge-AI en Blue UAS-integratie | Veriprajna
Russische R-330Zh-jammers creëren GPS-blackoutzones van meerdere kilometers langs de Oekraïense frontlinies. De FCC blokkeerde in december 2025 nieuwe goedkeuringen voor elke in het buitenland gemaakte drone. Het leger kocht zojuist in 72 uur 2.500 Skydio X10D-eenheden omdat niets anders in de goedgekeurde voorraad een betwiste elektromagnetische omgeving aankon.
 Bekijken
Physics-Constrained Computer Vision | Veriprajna
Fysisch beperkte visiesystemen die valse positieven elimineren bij sporttracking, halfgeleiderinspectie en productie-QA. Kalman-filters, optical-flow-poorten en physics-informed architecturen voor computervisie in productie.
Bekijk oplossing →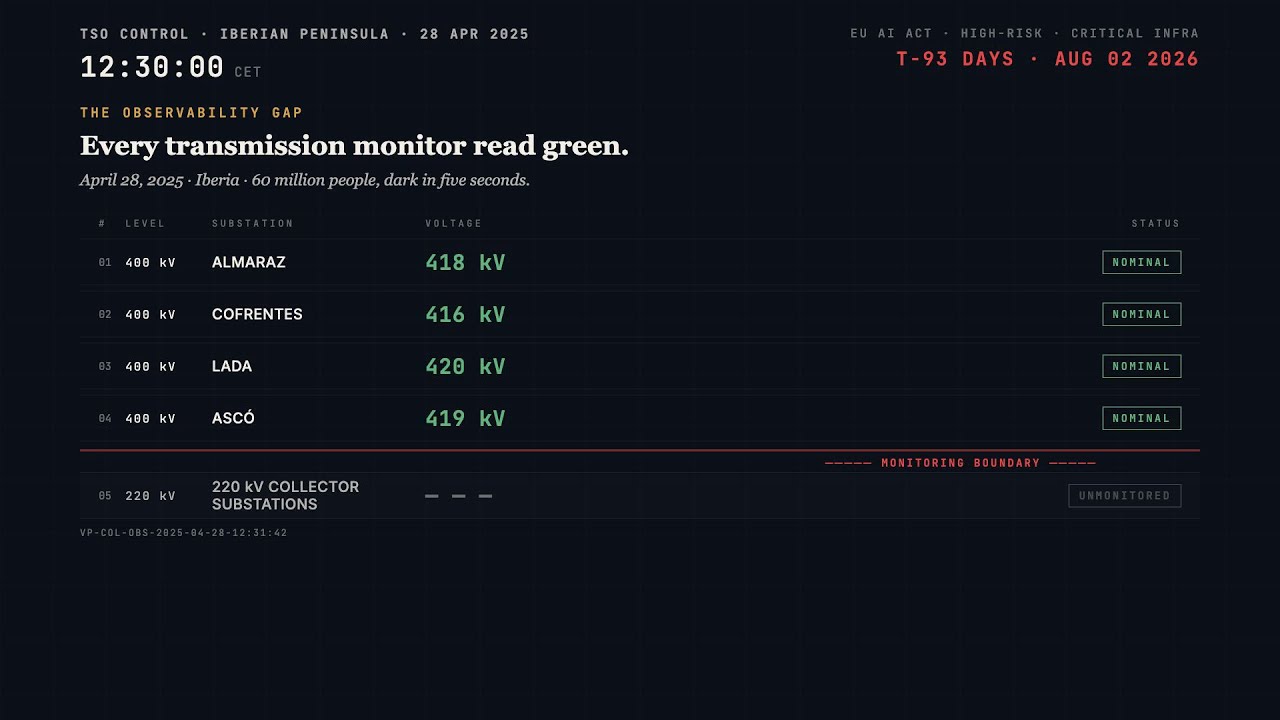 Bekijken
Power Grid AI & Veerkrachtengineering | Veriprajna
PJM bleef voor het eerst in de geschiedenis 6.625 MW onder zijn betrouwbaarheidsdoelstelling. De interconnectiewachtrij van ERCOT bereikte 233 GW met slechts 23 GW nieuwe opwekking online. De Iberische black-out wiste 15 GW weg in 5 seconden omdat niemand het juiste spanningsniveau in de gaten hield.
 Bekijken
Satellietgebaseerde Overstromingsintelligentie voor Parametrische Verzekeringen | Veriprajna
Detectie op basis van één satellietbeeld verwart wolkenschaduwen met overstromingswater. Wanneer een parametrische uitkering van $2M afhangt van die classificatie, is "waarschijnlijk overstroomd" niet goed genoeg. Wij bouwen overstromingsverificatiesystemen die schaduwen van water onderscheiden met behulp van temporele SAR-optische fusie, en die voor elke triggergebeurtenis forensisch sluitende bewijssporen produceren.
Veelgestelde vragen
Wat kost onderhoud van sensorfusie-kalibratie en waarom is het belangrijk?
Kalibratie is doorgaans de grootste doorlopende kostenpost bij multi-sensorimplementaties. Zevenendertig procent van de ondernemingen noemt kalibratiecomplexiteit als hun voornaamste knelpunt. Extrinsieke parameters tussen sensoren driften door thermische cycli, trillingen en mechanische veroudering. Een camera-LiDAR-paar dat in een laboratorium is gekalibreerd, vertoont meetbaar afwijkende extrinsieke waarden na werking in direct zonlicht op de motorkap van een voertuig. Handmatige herkalibratie vereist een technicus met specifieke apparatuur bij elke eenheid, wat niet schaalt voorbij enkele tientallen implementaties. Geautomatiseerde doelloze herkalibratiepijplijnen die geometrische correspondenties uit de omgeving extraheren (randen, vlakken, bewegingsparallax) kunnen continu draaien zonder systemen offline te halen, maar het bouwen ervan vereist een grondig begrip van het ruismodel van elke sensor en de specifieke implementatieomgeving.
Kan 4D-imaging radar LiDAR vervangen in onze perceptiestack?
4D-imaging radar (van onder meer Continental en Arbe) is de meest significante sensortechnologische verschuiving in autonome perceptie sinds solid-state LiDAR. De markt groeit met 13,5% per jaar en bereikt $3,13 miljard in 2026. 4D-radar behoudt prestaties bij regen en mist waar de puntenaantallen van LiDAR aanzienlijk degraderen, en levert snelheidsinformatie die LiDAR niet biedt. 4D-radar heeft echter een lagere ruimtelijke resolutie dan LiDAR (Arbe Phoenix produceert dichte maar ruisachtige puntenwolken; Continental ARS548 is spaarzamer maar schoner op lange afstand). Het fuseren van LiDAR met 4D-radar verbetert 3D-objectdetectie met tot wel 20% onder mistige omstandigheden vergeleken met uitsluitend LiDAR. Voor de meeste veiligheidskritische toepassingen is het antwoord geen vervanging maar complementaire fusie. Voor kostengevoelige implementaties in bekende omgevingen kan 4D-radar met camera's voldoende zijn.
Hoe verdedigen we sensorfusiesystemen tegen GPS-spoofing en vijandige aanvallen op LiDAR?
GPS-spoofing slaagt in 59-82% van de geteste scenario's met autonome voertuigen. LiDAR-spoofing maakt gebruik van vijandige apparaten om fantoomobjecten in 3D-puntenwolken te injecteren. Verdediging vereist cross-modale fysische validatie: als GPS aangeeft dat u beweegt maar IMU en visuele odometrie aangeven dat u stilstaat, markeert het systeem GPS als gecompromitteerd in plaats van de tegenstrijdigheid uit te middelen. Statistische anomaliedetectie identificeert spoofing-signaturen (abnormale signaaltiming, onmogelijke reflectiepatronen) voordat gecorrumpeerde data de fusiepijplijn binnenkomt. Voor implementaties in defensie en kritieke infrastructuur testen we onder systematische vijandige scenario's inclusief gelijktijdige aanvallen op meerdere sensoren, wat een formele analyse oplevert van hoe het systeem degradeert onder elke aanvalscombinatie.
Wat is de juiste fusiestrategie: vroege, mid-level of late fusie?
Dat hangt af van uw sensorconfiguratie, rekenbudget en tolerantie voor het uitvallen van individuele sensoren. Vroege fusie (samenvoeging van ruwe data) biedt leeralgoritmen de rijkste cross-modale representatie, maar vereist nauwkeurige temporele en ruimtelijke afstemming en is kwetsbaar wanneer een sensor uitvalt. Late fusie (aggregatie op besluitvormingsniveau) is robuuster tegen sensorstoringen omdat elke modaliteit onafhankelijke voorspellingen produceert, maar gooit cross-modale correlaties weg die alleen zichtbaar zijn in ruwe data. Mid-level fusie met aandachtsmechanismen of graaf-neurale netwerken is waar de meeste productiesystemen landen. Voor combinatie op besluitvormingsniveau heeft de klassieke Dempster-Shafer bewijstheorie een gedocumenteerde pathologie (Zadeh's paradox) die leidt tot een ineenstorting van het betrouwbaarheidsniveau wanneer sensoren sterk van mening verschillen. De meeste productiestacks gebruiken gemodificeerde Dempster-Shafer met herverdeling van conflicten of Bayesiaanse netwerken.
Hoe verbetert multi-sensorfusie industrieel voorspellend onderhoud?
Het fuseren van trillings-, thermische en akoestische sensordata voor voorspellend onderhoud verlaagt het percentage valse positieven tot onder 8%, vergeleken met 35-40% voor systemen met een enkele sensor. Trillingsanalyse blinkt uit in het detecteren van mechanische defecten (lagers, tandwielen, assen). Thermische beeldvorming vangt elektrische storingen en isolatiefouten op. Akoestische emissies onthullen structurele degradatie. Samen dekken ze meer dan 80% van de storingsmodi van industriële apparatuur. Recente productie-implementaties in windenergie tonen aan dat het gefuseerde systeem structurele defecten 18 uur van tevoren voorspelt. De verwerkingsketen past spectrale decompositie, wavelet-analyse en temporele convolutionele netwerken toe op elke stroom afzonderlijk, en fuseert vervolgens de geëxtraheerde kenmerken met gekalibreerde onzekerheidsschattingen zodat onderhoudsteams bruikbare waarschuwingen ontvangen in plaats van ruis.
Wat betekent het Tesla-onderzoek van NHTSA voor perceptie met alleen camera's versus meerdere sensoren?
In maart 2026 escaleerde NHTSA haar onderzoek naar Tesla FSD naar een Engineering Analysis van 3,2 miljoen voertuigen. De toezichthouder stelde vast dat Tesla's degradatiedetectiesysteem op basis van alleen camera's er niet in slaagde bestuurders te waarschuwen tot vlak voor de botsing onder omstandigheden met slecht zicht. Een mogelijke terugroepactie zou kunnen dwingen tot radar- of LiDAR-retrofits die miljarden kosten. Ondertussen verlaagde Waymo's 6e-generatiesysteem het aantal sensoren met 42% (van 29 camera's naar 13, 5 LiDAR's naar 4) terwijl de kosten per eenheid daalden van grofweg $100.000 naar minder dan $20.000, wat aantoont dat betere fusie-algoritmen pure sensorkwantiteit kunnen vervangen. Het regelgevende traject is duidelijk: multimodale perceptie met aantoonbaar gecontroleerde degradatie onder ongunstige omstandigheden wordt de basisverwachting voor veiligheidskritische autonome systemen.
Hoe bouwen we sensorfusie die binnen real-time latentiebeperkingen draait op edge-hardware?
De voornaamste beperking bij sensorfusie op de edge is niet rekenkracht maar temporele afstemming. Sensoren met onafhankelijke klokken veroorzaken timingverschillen die de continuïteit van de perceptie verstoren. Hardwarematige tijdstempeling met PTP, op PPS gebaseerde cameraterugkoppeling en GPS-gesynchroniseerde klokken zijn randvoorwaarden voordat enig fusie-algoritme draait. NVIDIA's Jetson Orin NX levert 157 TOPS bij 10-25 watt, en de Holoscan Sensor Bridge draagt data via UDP rechtstreeks over naar het GPU-geheugen, wat de CPU-belasting vermindert. Voor FPGA-doelen is deterministische sub-milliseconde fusielatentie haalbaar zonder softwareschedulingslaag. Het fusie-algoritme zelf moet voor de hardware worden ontworpen: vooraf toegewezen geheugenbuffers, vastgezette CPU-affiniteit en hardware-versnelde voorbewerking om het datapoor buiten de CPU te houden.
Wanneer is sensorfusie overbodig en een enkele sensor voldoende?
Sensorfusie is de verkeerde keuze wanneer uw sensoren redundante in plaats van complementaire dekking bieden, wanneer uw rekenbudget geen real-time fusieverwerking kan ondersteunen, wanneer de kalibratielast zwaarder weegt dan de perceptieverbetering, of wanneer een enkele hoogwaardige sensor al voldoet aan uw nauwkeurigheids- en betrouwbaarheidseisen voor de operationele omgeving. Een slecht gekalibreerde of defecte sensor in een fusiestack kan fouten versterken in plaats van corrigeren, wat slechtere resultaten oplevert dan een enkele betrouwbare sensor alleen. Wij evalueren de specifieke perceptievereisten en sensorfysica voordat we fusie aanbevelen. Als een enkele goed gekalibreerde radar voldoet aan uw detectiebehoeften in een gecontroleerde binnenomgeving, voegt het toevoegen van een camera en LiDAR kosten, kalibratiecomplexiteit en faalmodi toe zonder evenredig voordeel.
Bouw uw AI met vertrouwen.
Werk samen met een team met diepgaande ervaring in het bouwen van de volgende generatie enterprise-AI. Laat ons u helpen bij het ontwerpen, bouwen en implementeren van een AI-strategie waarop u kunt vertrouwen.
Veriprajna Deep Tech-adviesbureau is gespecialiseerd in het bouwen van veiligheidskritische AI-systemen voor de gezondheidszorg, de financiële sector en gereguleerde domeinen. Onze architecturen worden gevalideerd aan de hand van gevestigde protocollen met uitgebreide compliancedocumentatie.