מדוע LLMs מנחשים פיקסלים בעוד גרפים מבוססי-פיזיקה מחשבים עומסים
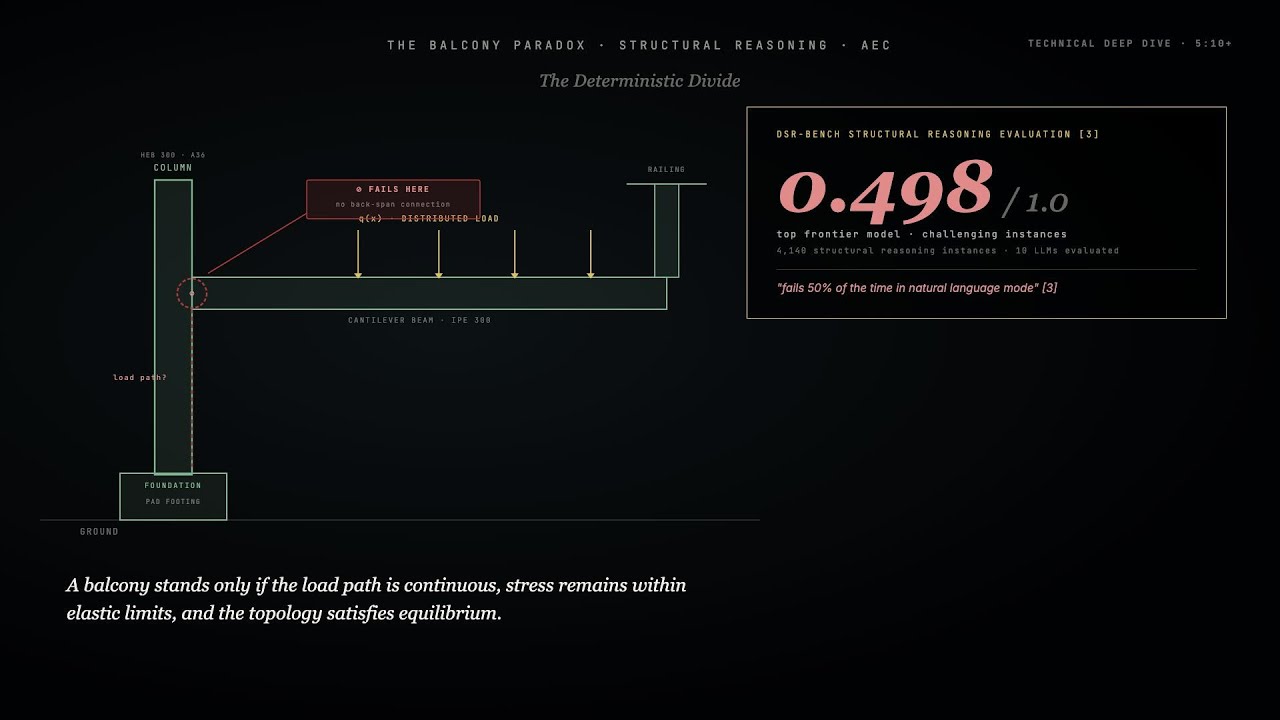
תעשיית ה-AEC עומדת בפני בחירה קריטית: בינה מלאכותית הסתברותית מבוססת פיקסלים שמדמה בטיחות בהזיה, או בינה מלאכותית דטרמיניסטית מבוססת מבנה שמחשבת עומסים באמצעות פיזיקה. מרפסת אינה עומדת כי LLM אומר שהיא "חזקה" — היא עומדת רק אם נתיב העומס מקיים את משוואות הדיפרנציאל של שיווי המשקל.
מסגרת הלמידה העמוקה הגיאומטרית של Veriprajna הופכת שרטוטים לגרפים מתמטיים שבהם צמתים הם אברי המבנה וקשתות הן נתיבי עומס. על ידי הטמעת משוואות הפיזיקה ישירות בפונקציות המחיר של הרשתות הנוירוניות, אנו עוברים מניחוש הסתברותי לחישוב דטרמיניסטי.
כשל היסודי ביישום LLMs לבטיחות מבנית
"המבנה של המרפסת נראה תקין. המעקה קיים ופני הרצפה נראים חזקים. התכנון עוקב אחר דפוסים ארכיטקטוניים מקובלים הנראים באלפי תמונות של מרפסות."
זוהה כשל קריטי
ניתוק בנתיב העומס בחיבור הקנטילבר
"מרפסת אינה עומדת כי תיאור טקסטואלי אומר שהיא 'חזקה', והיא אינה עומדת נגד כבידה כי ניתוח מבוסס פיקסלים מזהה נוכחות חזותית של מעקה. היא עומדת רק אם נתיב העומס רציף, התפלגות המאמצים נשארת בתוך הגבול האלסטי של החומרים, והטופולוגיה של המבנה מקיימת את משוואות הדיפרנציאל השולטות של שיווי המשקל."
— המסמך הטכני של Veriprajna, תקציר מנהלים
מצב הכשל המרכזי: הם מנועים הסתברותיים שתוכננו לחזות טוקנים, ולא מנועי לוגיקה שתוכננו לפתור אילוצים פיזיקליים.
Vision Transformers מחלקים תמונות למקטעי 16×16 פיקסלים. הם לומדים "קישורי מקטעים" — מתאמים סטטיסטיים בין אשכולות פיקסלים — ולא טופולוגיה מרחבית אמיתית.
כאשר הפיקסלים מעורבבים, ViTs שומרים על דיוק גבוה — הוכחה שהם אינם מסתמכים על מבנה מרחבי. בהנדסה, המבנה המרחבי הוא הכול.
10 מה-LLMs המתקדמים ביותר נבחנו על 4,140 בעיות הסקה מבנית. התוצאה הגבוהה: 0.498/1.0—דיוק ברמת הטלת מטבע.
הביצועים יורדים כשבעיות מתוארות בשפה טבעית לעומת קוד פורמלי — LLMs מסתמכים על דפוסי GitHub שנשמרו בזיכרון, ולא על הסקה.
MLLMs הצליחו לסכם תקני בנייה בשטף אך נכשלו ביישום אילוצים כמותיים על פלטי תכנון.
הטיית חומרים אקזוטיים: LLMs מציעים טיטניום/סיבי פחמן גם כשההקשר מחייב פתרונות חסכוניים — אופטימיזציה ל"נשמע טכנולוגי-עילי" במקום לנהוג נכון בהקשר.
| מאפיין | Vision Transformer (LLM) | המציאות ההנדסית |
|---|---|---|
| יחידת קלט | מקטע פיקסלים (רשת 16×16) | אבר מבנה (קורה, עמוד) |
| קשר | מתאם סטטיסטי (קשב) | סיבתיות פיזיקלית (העברת עומסים) |
| הבנה מרחבית | הטמעה מיקומית (נלמדת) | קישוריות טופולוגית (מוחלטת) |
| מצב כשל | הזיה (נראה בטוח) | קריסה (אינו בטוח) |
| תחום הנתונים | אוקלידי (דמוי רשת) | לא-אוקלידי (דמוי גרף) |
LLMs רואים שרטוטים כרשתות פיקסלים. אם קורה שחורה מופיעה על רקע שחור, הם פשוטו כמשמעו אינם יכולים לראות אותה. גרוע מכך: הם עלולים ל"ראות" חיבורים שאינם קיימים משום שפיקסלים סמוכים מפעילים משקלי קשב.
אנו מפרסרים ישירות את סכמת ה-IFC/BIM. צמתים מייצגים אברים פיזיקליים עם תכונות חומר (E, I, f_y). קשתות מייצגות קשרי העברת עומסים המוגדרים בסכמה — ולא מנוחשים מתוך פיקסלים.
כדי לעבור מעבר לניחוש פיקסלים, Veriprajna נשענת על למידה עמוקה גיאומטרית — הכללה של רשתות נוירוניות לתחומים לא-אוקלידיים (גרפים ויריעות).
רשתות CNN מקובלות פועלות על רשתות אוקלידיות שבהן לכל פיקסל בדיוק 8 שכנים. למבנים יש אופי לא-אוקלידי:
ב-Veriprajna, מבנה מנוסח פורמלית כ-G = (V, E):
בניגוד לפיקסלים (ערכי RGB), הצמתים מכילים פרמטרים פיזיקליים אמיתיים: מודול יאנג, מומנט התמד וחוזק כניעה — הערכים הדרושים לחישוב.
מחשבת את הכוח/המומנט המועבר מהשכן u אל הצומת v על בסיס תכונות הקשת (קשיחות החיבור, הכיוון).
מחברת את כל הכוחות הפועלים על הצומת v מכל האברים המחוברים — בחיקוי משוואות שיווי המשקל ∑F.
מחשבת את המצב החדש (העתקה, מאמץ) של הצומת v על בסיס הכוח הכולל הנכנס — ביישום חוק הוק.
בערימת k שכבות, GNN בן 10 שכבות מפיץ מידע למרחק של 10 צעדי קשת: עומס על הגג משפיע מתמטית על היסוד —סימולציה נלמדת וגזירה של נתיב העומס.
ממיר IFC-to-BIMGraph מפרסר את סכמת ה-IFC. מזהה IfcRelConnectsElements (חיבורים פיזיקליים) וממפה אותם לקשתות עם נאמנות של 100%—ללא ניחוש.
מיזוג מידע סמנטי ("IPE 300 Steel") וגיאומטרי (רשת תלת-ממדית באמצעות PointNet) לווקטורי צומת. המודל מבין ש-IPE 300 ≈ HEB 300 אך שונים בקיבולת.
GNN מנבא פרמטרי קשיחות (EI, EA) ומייצר באופן אוטומטי קבצי קלט FE עבור OpenSees/SAP2000 — ממכן את הכנת הורדת העומסים.
איננו מבקשים מה-AI ללמוד פיזיקה מתוך נתונים. אנו מלמדים את ה-AI פיזיקה על ידי הטמעת משוואות דיפרנציאליות ישירות בפונקציית המחיר.
שקלו את משוואת הקורה של אוילר-ברנולי, השולטת בשקיעת המרפסת:
פונקציית המחיר הכוללת הופכת ל:
באמצעות גזירה אוטומטית, אנו מחשבים במדויק את הנגזרות של חיזוי הרשת. אם השקיעה החזויה מפרה את שיווי המשקל, L_PDE מזנק ומכריח תיקון.
רשת Kolmogorov Arnold מבוססת פיזיקה (PIKAN) ניבאה עומסי כשל מתוך נתונים דלים על ידי שילוב אילוצי גיאומטריה וגבולות חומר.
PINNs זיהו קווי השפעה תחת עומסים דינמיים, כשלמידת מכונה טהורה מנתונים נכשלה בהתכנסות. הפיזיקה פועלת כ מרגלן — הדמיון של ה-AI לעולם אינו מפר את חוקי ניוטון.
Veriprajna מנצלת Deep Operator Networks מבוססי פיזיקה במבנה גרף — למידת אופרטורים (מיפויים בין מרחבי פונקציות אינסוף-ממדיים) על גרפים לא מובנים.
LLM רואה פיקסלים. Veriprajna רואה את נתיב העומס הראשי — הנסרק בקפדנות באמצעות אלגוריתמים של תורת הגרפים.
המבנה מיוצג כמטריצת סמיכות A. על ידי העלאת A לחזקות (A^n), מזהים את כל הנתיבים באורך n בין העומס ליסוד.
חישוב מדד U* — מדד להעברת אנרגיית מאמץ פנימית. נתיב העומס הראשי מוגדר כ"קו הרכס" של עקומות ה-U* (המסלול הקשיח ביותר).
הסרה שיטתית של צמתים (סימולציית כשל עמוד) והערכה מחודשת של קישוריות הגרף באמצעות Betweenness Centrality. זיהוי קבוצות חיתוך (Cut Sets) באופן מיידי.
Veriprajna אינה מחליפה מהנדסים — אנו מחליפים את אי-הוודאות של אימוץ AI בשכבת אימות דטרמיניסטית.
אדריכלים משתמשים ב-Midjourney/MLLMs ליצירת קונספטים יצירתיים: "הצג לי מרפסת קנטילבר עם מעקה פרמטרי"
אם הפיזיקה נכשלת, מוחזר אילוץ קשיח: "הגדל את גובה הקורה ב-200mm" או "הוסף חיבור מפתח-אחורי" — כפיית יצירה מחדש
PINNs מאומנים על נתונים מעטים משום שאילוצי פיזיקה מצמצמים את מרחב החיפוש. LLMs זקוקים לפטה-בייטים כדי ללמוד "וייבים".
GNNs ממופים 1:1 לאובייקטים פיזיקליים. אנו יכולים להמחיש את משקלי הקשב ולעקוב במדויק אחר הסיבה לכל חיזוי.
בניגוד ל"קופסה שחורה" של LLM, שבה ההסקה חבויה במיליארדי פרמטרים שאינם ניתנים לפענוח.
| יכולת | LLM רב-מודלי סטנדרטי | Veriprajna (GDL/PINN) |
|---|---|---|
| פעולת הליבה | חיזוי הטוקן הבא | העברת מסרים (העברת כוחות) |
| חלון הקשר | טוקנים מוגבלים (שכחן) | קישוריות גרף אינסופית |
| הבטחת בטיחות | "זה נראה בטוח" (הזיה) | "שארית פיזיקה ≈ 0" (מאומת) |
| מיפוי נתיבי עומס | הערכה חזותית (ניחוש) | חציית גרף (אלגוריתם) |
| טיפול באילוצים | רך (לרוב מוזנח) | קשה (PDEs בפונקציית המחיר) |
| יכולת פירוש | קופסה שחורה | קופסת זכוכית (קשב ברמת הצומת) |
| נתוני אימון | האינטרנט (מוטה/רועש) | משוואות פיזיקה + נתונים מובנים |
| דיוק (הסקה מבנית) | 49.8% (DSR-Bench) | R² = 0.9999 |
| פריסה | API ענן (סיכון פרטיות) | פריסה מקומית (מאובטח) |
תעשיית הבנייה ייחודית. בתוכנה, "באג" הוא מטרד. בתעשייה שלנו, "באג" הוא טרגדיה. מחזור ההייפ סביב הבינה המלאכותית היוצרת טשטש את ההבחנה היסודית הזו.
"המרפסת בטוחה כי הוא ראה אלפי תמונות של מרפסות, ובתמונות האלה הפיקסלים של הרצפה בדרך כלל נשארים מעל הפיקסלים של הקרקע."
"המרפסת תקרוס כי מומנט הכפיפה בקצה המקובע חורג מקיבולת המומנט של החתך: ∑M > M_cap"
Veriprajna היא הפלטפורמה שמאפשרת לכם להקשיב לפיזיקה.
אנו בונים על היסוד של תורת הגרפים, למידה עמוקה גיאומטרית, ושל משוואות דיפרנציאליות. אנו לא מנחשים פיקסלים. אנו מחשבים עומסים.
Vision Transformers מחלקים שרטוטים למקטעי פיקסלים של 16x16 ולומדים מתאמים סטטיסטיים, לא סיבתיות פיזיקלית. בדיקות DSR-Bench של 10 מה-LLMs המתקדמים ביותר על 4,140 בעיות הסקה מבנית הראו שהתוצאה הגבוהה הייתה רק 0.498 מתוך 1.0 — דיוק ברמת הטלת מטבע. הם אינם מסוגלים לבצע הסקה רב-שלבית, קיום אילוצים, או זיהוי ניתוקים בנתיב העומס הגורמים לכשל מבני.
PINNs מטמיעים משוואות דיפרנציאליות שולטות כגון משוואת הקורה של אוילר-ברנולי ישירות בפונקציית המחיר. באמצעות גזירה אוטומטית, השקיעה החזויה של הרשת נבדקת מול משוואות שיווי המשקל. אם החיזוי מפר את הפיזיקה, רכיב ה-PDE בפונקציית המחיר מזנק ומכריח תיקון, תוך השגת דיוק R-squared של 0.9999 במהירות גבוהה פי 7-8x מפותרי FEM מסורתיים.
צינור IFC-to-BIMGraph של Veriprajna מפרסר ישירות את סכמת ה-IFC ומחלץ את קשרי IfcRelConnectsElements ליצירת קשתות גרף בנאמנות קישוריות של 100%. צמתים מייצגים אברים מבניים עם תכונות פיזיקליות כגון מודול יאנג, מומנט התמד וחוזק כניעה. הטמעות רב-מודליות ממזגות נתונים סמנטיים וגיאומטריים לווקטורי צומת לעיבוד GNN.
Veriprajna מציעה פריסה ארגונית, אימון מודלים מותאם אישית על נתוני ה-BIM שלכם ושילוב עם צינורות CAD/BIM קיימים.
דוח טכני מלא עם 28 ציטוטים שעברו ביקורת עמיתים: ארכיטקטורת חומרה, Message Passing Neural Networks, מתמטיקת PINN, מדדי ביצועים של DeepONet במבנה גרף, ומפרטי צינור IFC-to-BIMGraph.