为什么 LLM 在猜测像素,而物理信息图在计算荷载
AEC 行业面临一个关键抉择: 基于像素的概率性 AI ——它对安全性产生幻觉;或 基于结构的确定性 AI ——它运用物理学计算荷载。阳台之所以屹立,并不是因为某个 LLM 说它“稳健”,而只有当荷载路径满足平衡微分方程时它才站得住。
Veriprajna 的几何深度学习框架将蓝图转换为数学图:节点是结构构件,边是荷载路径。通过将物理方程直接嵌入神经网络的损失函数,我们从概率性猜测走向确定性计算。
将 LLM 应用于结构安全时的根本性失败
“阳台结构看起来稳固。栏杆存在,楼面看起来也很结实。该设计遵循了数千张阳台图像中常见的标准建筑模式。”
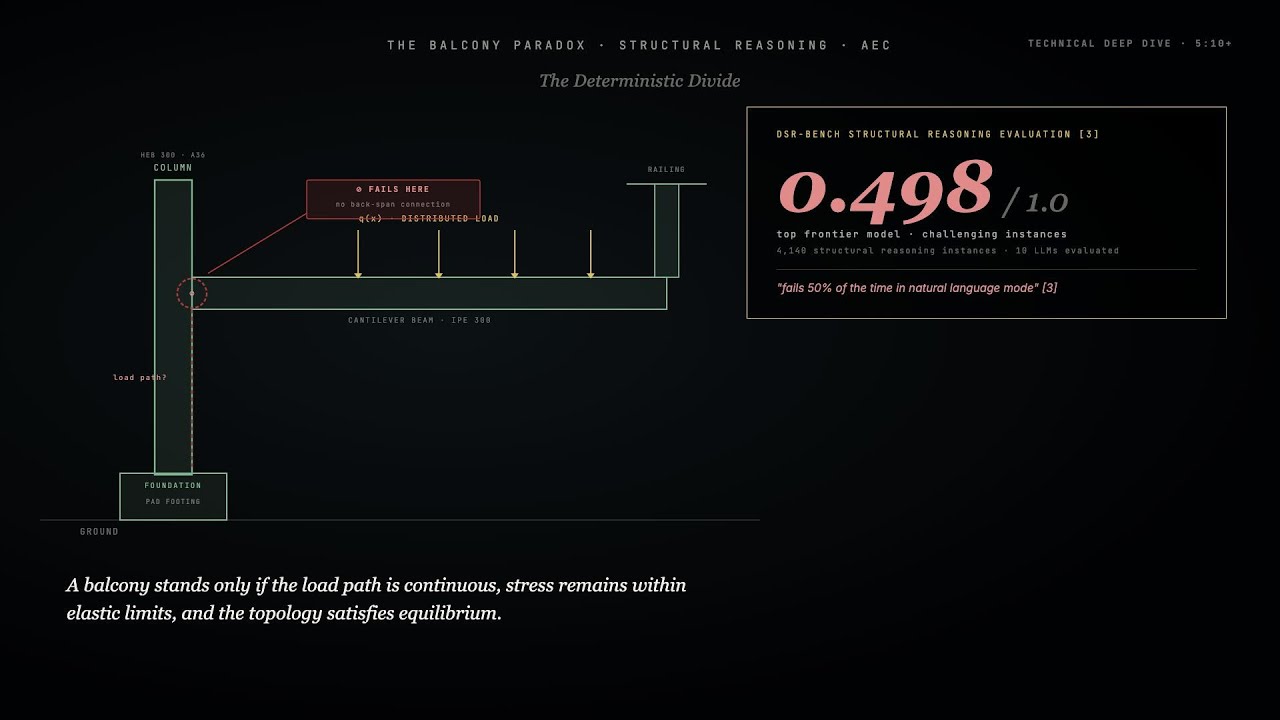
检测到关键失效
悬臂连接处的荷载路径中断
“阳台之所以屹立,并不是因为一段文字描述说它‘稳健’,也不是因为基于像素的分析识别出了栏杆的视觉存在。 它只有当荷载路径连续、应力分布保持在材料的弹性极限之内、且结构拓扑满足支配性平衡微分方程时才站得住。"
——Veriprajna 技术白皮书,执行摘要
核心失败模式在于:它们是为预测词元而设计的概率引擎,而不是为求解物理约束而设计的逻辑引擎。
Vision Transformer 将图像切分为 16×16 像素的图块。它们学到的是“图块关联”——像素簇之间的统计相关性——而非真正的空间拓扑。
当像素被打乱时,ViT 仍保持很高的准确率——这证明它们并不依赖空间结构。而在工程中,空间结构就是一切。
10 个最先进的 LLM 在 4,140 个结构推理问题上接受了测试。最高得分: 0.498/1.0——掷硬币般的准确率。
当问题用自然语言而非形式化代码描述时,性能会退化——LLM 依赖的是记下来的 GitHub 模式,而不是推理。
多模态大模型(MLLM)能够流畅地总结建筑规范,却无法将定量约束应用到设计成果上。
奇异材料偏好:即便上下文要求经济适用的方案,LLM 也倾向于推荐钛合金/碳纤维——优化的是“听起来高科技”,而不是符合语境的正确选择。
| 特征 | Vision Transformer(LLM) | 工程现实 |
|---|---|---|
| 输入单元 | 像素图块(16×16 网格) | 结构构件(梁、柱) |
| 关系 | 统计相关性(注意力) | 物理因果(传力) |
| 空间理解 | 位置嵌入(学习得到) | 拓扑连接性(绝对) |
| 失效模式 | 幻觉(看起来安全) | 倒塌(实际不安全) |
| 数据域 | 欧氏(网格状) | 非欧氏(图状) |
LLM 把蓝图看作像素网格。如果黑色梁出现在黑色背景上,它们在字面意义上看不见它。更糟的是:它们可能“看见”并不存在的连接,因为相邻像素触发了注意力权重。
我们直接解析 IFC/BIM 模式。节点代表具有材料属性(E、I、f_y)的物理构件;边代表由模式定义的传力关系——而不是从像素猜出来的。
为了超越像素猜测,Veriprajna 以几何深度学习为根基——将神经网络推广到非欧氏域(图与流形)。
标准 CNN 运行在欧氏网格上,每个像素恰好有 8 个邻居。而结构天然是 非欧氏的:
在 Veriprajna 中,一栋建筑被形式化为 G = (V, E):
与像素(RGB 值)不同,节点包含 真实的物理参数:杨氏模量、惯性矩、屈服强度——即计算所需的数值。
根据边属性(连接刚度、朝向),计算从邻居 u 传递到节点 v 的力/弯矩。
对所有相连杆件作用于节点 v 的力求和——模拟 ∑F 平衡方程。
根据总输入力计算节点 v 的新状态(位移、应力)——即应用胡克定律。
通过堆叠 k 层,一个 10 层 GNN 把信息传播到 10 跳之外:屋顶上的荷载在数学上影响到基础——这是荷载路径的可学习、可微分模拟。
IFC-to-BIMGraph 转换器解析 IFC 模式,识别 IfcRelConnectsElements(物理连接)并将其映射为边,达到 100% 保真度——毫无猜测。
将语义信息(“IPE 300 钢”)与几何信息(经 PointNet 处理的三维网格)融合为节点向量。模型理解 IPE 300 ≈ HEB 300,但在承载力上互不相同。
GNN 预测刚度参数(EI、EA),并自动生成供 OpenSees/SAP2000 使用的有限元输入文件——实现荷载导算准备工作的自动化。
我们不要求 AI 从数据中学习物理。我们 直接教给 AI 物理 ——将微分方程直接嵌入损失函数。
考虑支配阳台挠度的欧拉–伯努利梁方程:
总损失函数变为:
借助 自动微分,我们可以精确计算网络预测值的导数。如果预测挠度违反平衡,L_PDE 会骤然增大,迫使模型修正。
物理信息科尔莫哥洛夫–阿诺德网络(PIKAN)通过融合几何与材料极限约束,在稀疏数据下预测了破坏荷载。
PINN 在纯数据驱动的机器学习无法收敛的情况下识别出了动力荷载下的影响线。物理充当了 正则化器——AI 的想象永远不会违反牛顿定律。
Veriprajna 采用图结构物理信息深算子网络——在非结构化图上学习算子(无限维函数空间之间的映射)。
LLM 看到的是像素。Veriprajna 看到的是主荷载路径——用图论算法严格追踪得出。
结构表示为邻接矩阵 A。通过计算 A 的幂(A^n),可以找出荷载与基础之间所有长度为 n 的路径。
计算 U* 指数——内部应变能传递度量。主荷载路径定义为 U* 等值线的“山脊线”(刚度最大的路线)。
系统地移除节点(模拟柱失效),并用介数中心性重新评估图连通性,即刻识别割集。
Veriprajna 不取代工程师——我们用一层确定性验证取代采用 AI 的不确定性。
建筑师使用 Midjourney/MLLM 生成创意概念:“给我展示一个带参数化栏杆的悬挑阳台”
若物理检查未通过,返回硬约束:“将梁高增加 200mm”或“添加背跨连接”——强制重新生成
PINN 只需在 小数据 上训练即可,因为物理约束缩小了搜索空间。LLM 则需要 PB 级数据才能学会“感觉”。
GNN 与物理对象一一对应。我们可以可视化注意力权重,并精确追溯预测是如何做出的。
相比之下,LLM 是一个“黑箱”,其推理隐藏在数十亿个无法解释的参数之中。
| 能力 | 标准多模态 LLM | Veriprajna(GDL/PINN) |
|---|---|---|
| 核心运算 | 下一词元预测 | 消息传递(传力) |
| 上下文窗口 | 有限词元(健忘) | 无限的图连通性 |
| 安全保障 | “看起来安全”(幻觉) | “物理残差 ≈ 0”(已验证) |
| 荷载路径追踪 | 目测估计(猜测) | 图遍历(算法) |
| 约束处理 | 软约束(常被忽视) | 硬约束(PDE 进入损失函数) |
| 可解释性 | 黑箱 | 玻璃箱(节点级注意力) |
| 训练数据 | 互联网(有偏/含噪) | 物理方程 + 结构化数据 |
| 准确率(结构推理) | 49.8%(DSR-Bench) | R² = 0.9999 |
| 部署 | 云端 API(隐私风险) | 本地部署(安全) |
建筑业是独特的。在软件行业,“bug”是一种烦恼;在我们的行业里,“bug”是一场悲剧。围绕生成式 AI 的炒作周期掩盖了这一根本区别。
“阳台是安全的,因为它见过成千上万张阳台照片,而在那些照片中,楼面的像素通常位于地面的像素之上。”
“阳台将会倒塌,因为固端弯矩超过了截面的抗弯承载力: ∑M > M_cap"
Veriprajna 就是让您倾听物理学的平台。
我们的构建基础是 图论、 几何深度学习以及 微分方程。我们不猜测像素,我们计算荷载。
Vision Transformer 将蓝图切分为 16x16 像素图块,学到的是统计相关性而非物理因果。DSR-Bench 用 4,140 个结构推理问题测试了 10 个最先进的 LLM,最高得分仅为 1.0 分中的 0.498,相当于掷硬币般的准确率。它们既不能进行多跳推理和约束满足,也无法检测导致结构破坏的荷载路径中断。
PINN 将欧拉–伯努利梁方程等支配性微分方程直接嵌入损失函数。借助自动微分,网络的预测挠度会被对照平衡方程进行校验。如果预测违反物理,PDE 损失项便会骤增并迫使修正,从而以传统 FEM 求解器 7-8 倍的速度实现 0.9999 的 R 方准确率。
Veriprajna 的 IFC-to-BIMGraph 流水线直接解析 IFC 模式,提取 IfcRelConnectsElements 关系来创建具有 100% 连接保真度的图的边。节点代表具有杨氏模量、惯性矩、屈服强度等物理属性的结构构件。多模态嵌入将语义与几何数据融合为节点向量,供 GNN 处理。
Veriprajna 提供企业级部署、基于您 BIM 数据的定制模型训练,以及与现有 CAD/BIM 流水线的集成。
包含 28 个同行评审引用的完整技术报告:硬件架构、消息传递神经网络、PINN 数学原理、图结构 DeepONet 性能基准、IFC-to-BIMGraph 流水线规范。