Fusion de capteurs et renseignement sur les signaux
Architectures sur mesure de fusion multi-capteurs combinant radar, LiDAR, caméras, RF et données spectrales en une perception résiliente pour les systèmes autonomes, de défense et industriels.
Chaque modalité de capteur présente des modes de défaillance qui ne relèvent pas de cas limites mais de conséquences prévisibles de la physique : une caméra ne peut voir à travers le brouillard, un LiDAR renvoie des points fantômes sous une pluie battante, et le radar fournit portée et vitesse mais ne peut lire un panneau stop. Notre approche consiste à concevoir des architectures de fusion multi-capteurs — combinant radar, LiDAR, caméras, RF et données spectrales — pensées pour traiter le désaccord entre capteurs comme une information plutôt que comme un bruit, et pour rester cohérentes en cas de perte partielle de capteur, de dérive d'étalonnage et de manipulation adverse tout en s'exécutant sur du matériel edge soumis à de strictes contraintes de latence.
Pourquoi la perception à capteur unique échoue dans le monde réel
Le 18 mars 2026, la NHTSA a fait évoluer son enquête sur le système Full Self-Driving uniquement basé sur caméras de Tesla vers une analyse d'ingénierie (Engineering Analysis) couvrant 3.2 millions de véhicules. Constat central : le système de détection de dégradation n'a pas alerté les conducteurs avant l'instant précédant l'impact dans des conditions de visibilité réduite. C'est là le monde réglementaire qui rattrape ce que les ingénieurs en fusion de capteurs savent depuis des années.
Une caméra ne peut voir à travers le brouillard. Un LiDAR renvoie des points fantômes sous une pluie battante. Le radar fournit portée et vitesse mais ne peut lire un panneau stop. Chaque modalité de capteur présente des modes de défaillance qui constituent des conséquences prévisibles de la physique, et non des cas limites (détaillé dans nos recherches sur la perception sous contraintes physiques). La question n'est jamais de savoir si un capteur unique va défaillir — mais quand, et si votre système gère cette défaillance de manière gracieuse ou catastrophique.
Notre approche consiste à bâtir des architectures de fusion conçues pour traiter le désaccord entre capteurs comme une information, et non comme un bruit. Lorsqu'un LiDAR signale un obstacle que le radar ne confirme pas, ce conflit constitue en lui-même un signal sur l'environnement, l'état de santé du capteur ou une situation adverse. Le défi d'ingénierie consiste à concevoir des systèmes qui restent cohérents en cas de perte partielle de capteur, de dérive d'étalonnage et de manipulation adverse tout en s'exécutant sur du matériel edge avec des contraintes de latence strictes.
Le problème d'étalonnage que personne ne budgétise
Trente-sept pour cent des entreprises déployant des systèmes multi-capteurs citent la complexité de l'étalonnage comme leur principal point de friction d'intégration. La raison en est simple : les paramètres extrinsèques entre capteurs dérivent sous l'effet des cycles thermiques, des vibrations mécaniques et du simple vieillissement. Une paire caméra-LiDAR étalonnée en laboratoire à 20 degrés Celsius présentera des paramètres extrinsèques sensiblement différents après avoir fonctionné en plein soleil à 50 degrés sur le capot d'un véhicule. Le réétalonnage manuel par un technicien à l'aide d'une mire en damier n'est pas viable à l'échelle lorsque l'on compte des centaines d'unités déployées.
Nous concevons des pipelines de réétalonnage automatisé s'exécutant en continu sur le terrain. Ceux-ci emploient des méthodes sans cible (targetless), extrayant des correspondances géométriques depuis l'environnement lui-même — arêtes, plans, parallaxe de mouvement — plutôt que d'exiger des cibles d'étalonnage. Le pipeline est architecturé pour :
- Surveiller les métriques de santé de chaque capteur et détecter la dérive avant qu'elle ne dégrade la qualité de fusion.
- Déclencher le réétalonnage sans interrompre le système.
- Suivre l'état d'étalonnage de manière centralisée pour les flottes, afin que les équipes de maintenance sachent quelles unités approchent des seuils de réétalonnage avant qu'elles n'échouent à un contrôle de qualité de perception.
La stratégie de fusion est une décision d'ingénierie, pas un choix par défaut
Le choix entre fusion précoce, intermédiaire et tardive est dicté par la configuration spécifique des capteurs, le budget de calcul et la tolérance du système à la dégradation d'un capteur individuel. Il n'existe pas de réponse universelle.
| Stratégie de fusion | Ce qu'elle intègre | Point fort | Compromis |
|---|---|---|---|
| Précoce (Early) | Concaténation des données brutes | Offre à l'algorithme d'apprentissage la représentation la plus riche | Exige un alignement temporel et spatial précis entre toutes les modalités ; gourmand en calcul et fragile lorsqu'un capteur décroche |
| Intermédiaire (Mid-level) | Intégration dans l'espace des caractéristiques (mécanismes d'attention ou réseaux de neurones sur graphes) | Se situe entre les extrêmes ; le compromis retenu par la plupart des systèmes en production aujourd'hui | Équilibre robustesse et richesse des détails intermodaux |
| Tardive (Late) | Agrégation au niveau décisionnel de prédictions indépendantes par modalité | Plus robuste face à la défaillance d'un capteur individuel | Écarte les corrélations intermodales qui n'existent que dans les données brutes |
Les modèles de fondation et les modèles vision-langage commencent à faire évoluer cette équation. L'atelier DriveX de CVPR 2026 est entièrement consacré aux modèles de fondation pour la perception autonome, et la fusion générative par diffusion ainsi que les architectures récurrentes de type Mamba émergent comme alternatives à la concaténation classique de caractéristiques. Ces approches permettent une reconnaissance zero-shot que les pipelines conçus manuellement ne peuvent égaler, mais elles engendrent des coûts de calcul supérieurs et n'ont pas encore fait leurs preuves dans des environnements de production critiques pour la sécurité.
Combinaison de décisions : approche bayésienne vs Dempster-Shafer
Pour l'agrégation au niveau décisionnel, le choix entre la combinaison bayésienne et la théorie des preuves de Dempster-Shafer a une importance pratique déterminante. La théorie classique de Dempster-Shafer présente une pathologie bien documentée — le paradoxe de Zadeh : lorsque deux capteurs sont en fort désaccord, la règle de combinaison peut engendrer un effondrement catastrophique de la confiance, en attribuant une croyance quasi totale à une hypothèse non pertinente. La plupart des piles de production emploient une version modifiée de Dempster-Shafer avec redistribution des conflits ou basculent entièrement vers des réseaux bayésiens. Notre méthode consiste à analyser le profil d'accord attendu entre capteurs pour chaque déploiement et à retenir la méthode de combinaison capable de traiter les motifs de désaccord réalistes sans comportement pathologique.
La résilience face aux attaques adverses n'est pas optionnelle
Les attaques par spoofing GPS contre les véhicules autonomes réussissent à des taux compris entre 59% et 82% dans les scénarios testés, manipulant la localisation du véhicule par injection de faux signaux satellites. Le spoofing LiDAR utilise un dispositif adverse en ligne de mire pour capturer, altérer et réémettre les impulsions LiDAR, créant des objets fantômes ou masquant des objets réels dans le nuage de points 3D. Les interférences électromagnétiques peuvent aveugler le radar. Il ne s'agit pas de risques théoriques — ce sont des attaques avérées aux taux de réussite documentés, et la communauté de recherche en défense les considère comme des menaces opérationnelles en environnements contestés.
Nous concevons des architectures de fusion intégrant des couches explicites de résilience adverse, guidées par nos recherches sur l'ingénierie de robustesse de l'IA contre les attaques contradictoires :
- La validation physique intermodale vérifie si ce qu'un capteur rapporte est cohérent avec les autres. Si le GPS indique un déplacement vers le nord à 60 km/h alors que l'IMU et l'odométrie visuelle indiquent que vous êtes immobile, le système signale le GPS comme compromis au lieu de moyenner la contradiction.
- La surveillance de l'état de santé des capteurs recourt à la détection d'anomalies pour identifier les signatures de spoofing avant que les données corrompues ne pénètrent dans le pipeline.
- Dans les contextes de défense, une mission est calibrée pour tester le système dans des scénarios adverses systématiques — y compris des attaques simultanées multi-capteurs — produisant une analyse formelle du comportement de dégradation.
Renseignement sur les signaux : du flux RF brut à la classification exploitable
Le volet renseignement sur les signaux (Signal Intelligence) de cette expertise couvre la chaîne de traitement allant des flux bruts de capteurs à la classification exploitable. Pour les signaux RF, cela implique une classification automatique des modulations par apprentissage profond sur des plates-formes radio logicielle (SDR), transformant des captures de spectre non structurées en types d'émetteurs identifiés accompagnés d'estimations de position. Le programme SBIR 2025 de l'US Army sollicite spécifiquement la reconnaissance de modulations RF par IA/ML, car les capteurs tactiques doivent balayer de larges bandes de spectre et caractériser les émissions à la vitesse de la machine.
Pour les signaux non RF, la même discipline de traitement s'applique. Les signatures vibratoires d'équipements industriels font l'objet d'une décomposition spectrale — transformées de Fourier à court terme, analyse par ondelettes — et de représentations apprises par réseaux convolutionnels temporels ou modèles à états-espace pour détecter les précurseurs de défauts. Les émissions acoustiques issues des pales d'éoliennes sont fusionnées avec des données thermiques et vibratoires pour prédire la dégradation structurelle 18 heures avant la défaillance, selon de récents déploiements en production.
Les systèmes de maintenance prédictive multi-capteurs utilisant des données vibratoires, thermiques et acoustiques fusionnées atteignent des taux de faux positifs inférieurs à 8%, contre 35–40% pour les approches à capteur unique. Chaque étape de traitement préserve l'estimation d'incertitude, afin que les systèmes de décision en aval reçoivent des intervalles de confiance calibrés plutôt que de simples prédictions brutes.
Fusion sectorielle adaptée à chaque domaine
La fusion de capteurs n'est pas une capacité générique transposable telle quelle d'un secteur à un autre. La suite de capteurs, la stratégie de fusion, les contraintes de latence et les conséquences d'une défaillance diffèrent fondamentalement.
Véhicules autonomes et ADAS
Le marché du radar d'imagerie 4D croît de 13.5% par an, pour atteindre $3.13 milliards en 2026, car le radar 4D maintient ses performances sous la pluie et dans le brouillard où le LiDAR se dégrade sensiblement. La fusion LiDAR–radar 4D améliore la détection d'objets 3D jusqu'à 20% en conditions de brouillard par rapport au LiDAR seul. Le système de 6e génération de Waymo a réduit son nombre de capteurs de 42% tout en abaissant le coût unitaire d'environ $100,000 à moins de $20,000, prouvant que de meilleurs algorithmes de fusion peuvent se substituer à la redondance des capteurs lorsque l'ingénierie est rigoureuse.
Défense et ISR
Le marché de la lutte anti-drone (counter-UAS) devrait atteindre $19 milliards d'ici 2035. Les capteurs RF détectent les drones à 8–10 km mais ne peuvent distinguer un drone hostile d'un oiseau. La confirmation visuelle par caméra est incontournable avant tout engagement, mais les caméras ont une portée limitée. La fusion de la détection RF avec le suivi vidéo assisté par IA et le radar crée une chaîne d'identification multicouche qu'aucun capteur isolé ne peut assurer. Le consortium Palantir–Anduril développe exactement ce type de pipeline intégré du capteur à l'effecteur, mais leur approche engendre de fortes dépendances à leur plate-forme. Les organisations nécessitant une capacité de fusion souveraine ou indépendante des fournisseurs requièrent des architectures sur mesure — voir notre démonstration fonctionnelle d'autonomie de drone en environnement sans GPS.
Industrie, agriculture et sport
- Fabrication industrielle : la fusion de capteurs vibratoires, thermiques et acoustiques couvre plus de 80% des modes de défaillance des équipements.
- Agriculture de précision : la fusion multispectrale et thermique par drone détecte les maladies des cultures 2–3 semaines avant les symptômes avec une précision de 81–95%.
- Analyse sportive : la fusion IMU et caméra améliore la précision de positionnement de 42% par rapport au suivi mono-source (nos recherches sur la fusion de capteurs pour l'arbitrage sportif).
Quand la fusion de capteurs n'est pas le bon choix
Tout problème de perception ne requiert pas nécessairement plusieurs capteurs. Un unique capteur parfaitement étalonné vaut mieux qu'une pile multi-capteurs mal intégrée. Si la configuration de vos capteurs assure une couverture redondante plutôt que complémentaire, ajouter des modalités apporte de la complexité, une lourde charge d'étalonnage et une potentielle amplification des défaillances sans amélioration proportionnée. Si votre budget de calcul ne permet pas de soutenir un traitement de fusion en temps réel, vous obtiendrez des performances inférieures à celles d'un pipeline optimisé à capteur unique. Nous évaluons les exigences de perception et la physique des capteurs avant de recommander une fusion, et nous saurons vous indiquer quand un capteur unique constitue la réponse adaptée.
Points clés à retenir
- La perception à capteur unique échoue de façon prévisible et dictée par la physique ; les régulateurs — y compris la NHTSA avec son analyse d'ingénierie (Engineering Analysis) de mars 2026 portant sur 3.2 millions de véhicules Tesla — considèrent désormais la perception multimodale à dégradation gracieuse comme le nouveau standard de référence.
- L'étalonnage, cité par 37% des entreprises comme leur principal point de friction d'intégration, se résout par un réétalonnage continu sans cible (targetless) plutôt que par des méthodes manuelles non viables à l'échelle sur mire en damier.
- La fusion précoce, intermédiaire et tardive arbitrent chacune la richesse d'information contre la robustesse ; le choix pertinent — tout comme la méthode adaptée de combinaison décisionnelle (évitant le paradoxe de Zadeh de Dempster-Shafer) — dépend de la configuration des capteurs, du budget de calcul et de la tolérance aux défaillances.
- Les menaces adverses telles que le spoofing GPS (59–82% de réussite) et le spoofing LiDAR sont bien réelles sur le plan opérationnel, et sont contrées par la validation physique intermodale ainsi que la surveillance de l'état de santé des capteurs.
- La fusion dépend étroitement du domaine d'application et constitue parfois un mauvais choix — lorsque la couverture est redondante ou que la puissance de calcul est insuffisante, un unique capteur bien étalonné l'emporte.
Fusion de capteurs et renseignement sur les signaux
 Regarder
Licences audio IA, tatouage numérique & provenance pour les médias | Veriprajna
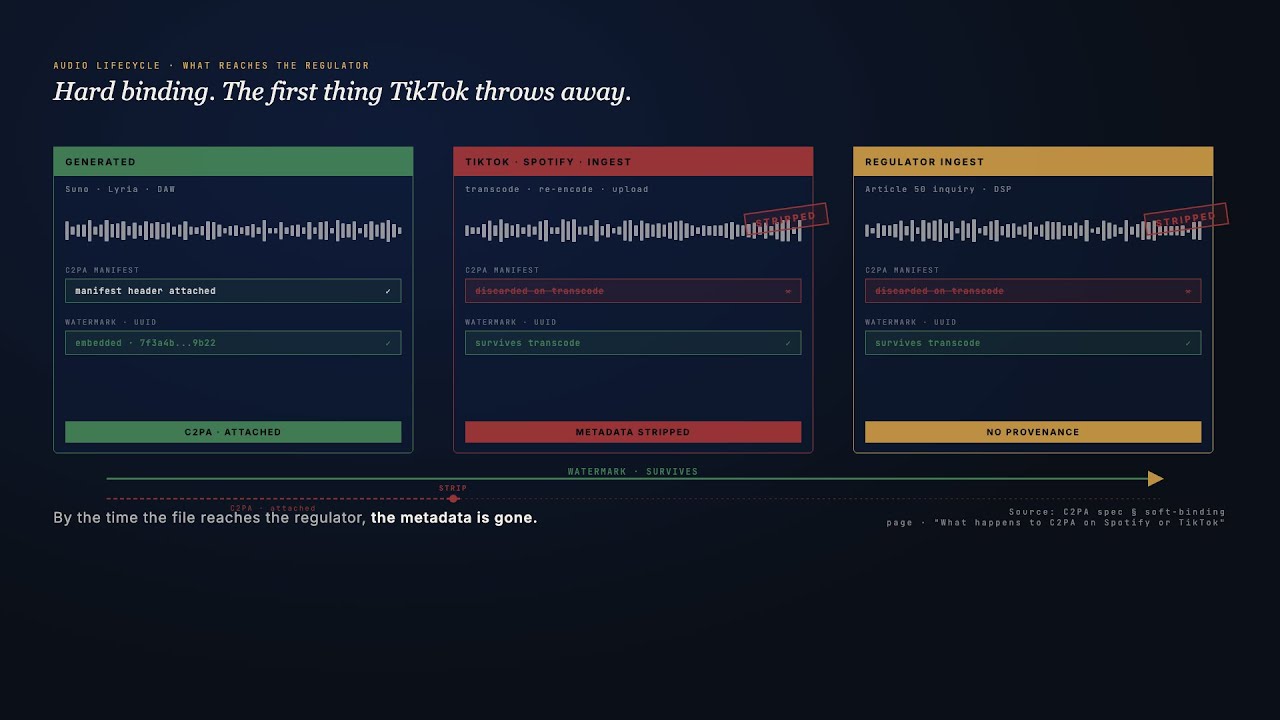
Nous concevons des pipelines de provenance audio de bout en bout pour les labels, les DSP, les distributeurs et les agences de publicité. Intégration et détection de tatouages numériques, identifiants de contenu C2PA, divulgation IA DDEX, conversion vocale sous licence, flux de retrait, chaîne de titres de niveau indemnitaire. Le compte à rebours de l'article 50 est à 4 mois.
 Regarder
IA d'interaction réseau pour data centers | Veriprajna
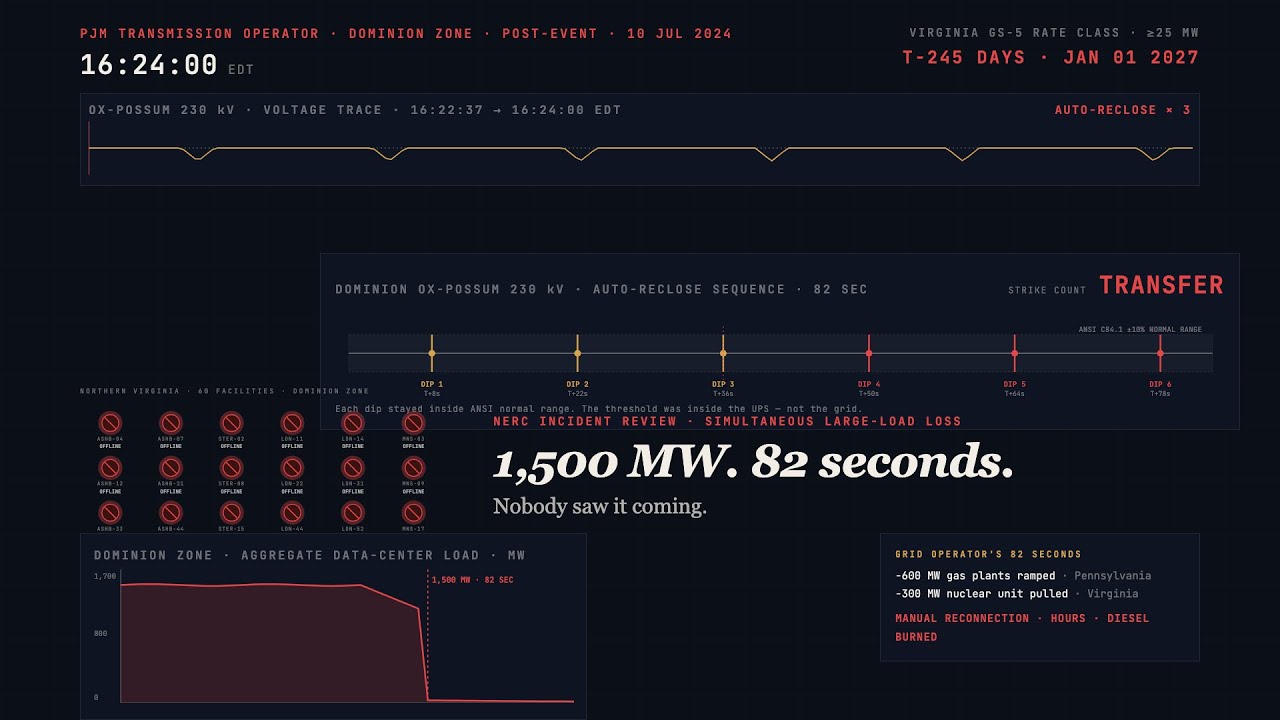
Orchestration de la flexibilité réseau pilotée par l'IA pour data centers. Évitez les byte blackouts, optimisez les coûts du marché de capacité PJM et répondez aux exigences de conformité NERC pour grandes charges.
 Regarder
Edge AI pour l'inspection qualité en production manufacturière | Veriprajna
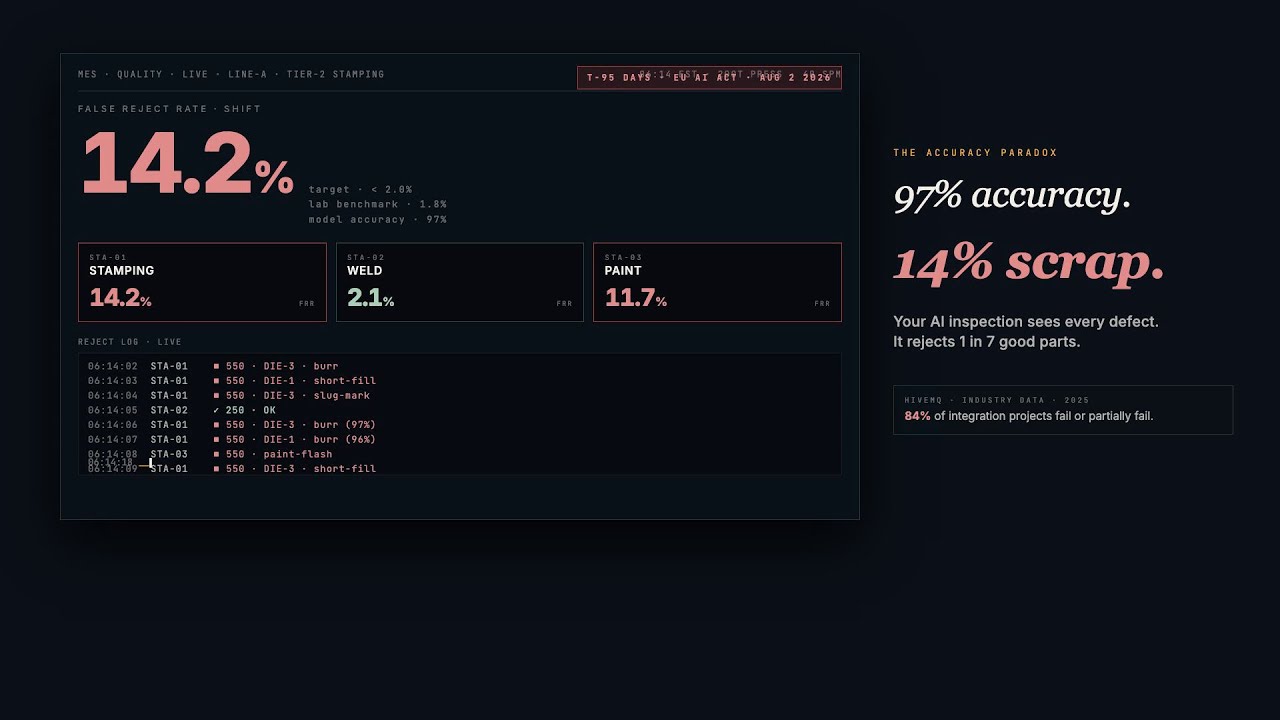
Que vous évaluiez l'inspection par IA pour la première fois, que vous vous remettiez d'un pilote cloud incapable de tenir le temps de cycle ou que vous passiez d'un prototype fonctionnel à 15 usines, le problème est le même : mettre l'edge AI en production est un défi d'intégration et d'exploitation, pas un achat de matériel.
 Regarder
Autonomie de drones en environnement privé de GPS : VIO, IA embarquée et intégration Blue UAS | Veriprajna
Les brouilleurs russes R-330Zh créent des zones de coupure GPS s'étendant sur plusieurs kilomètres le long des lignes de front ukrainiennes. La FCC a bloqué toute nouvelle autorisation pour chaque drone de fabrication étrangère en décembre 2025. L'armée américaine vient d'acheter 2 500 unités Skydio X10D en 72 heures parce que rien d'autre dans l'inventaire homologué ne pouvait composer avec un environnement électromagnétique contesté.
 Regarder
Vision par ordinateur sous contraintes physiques | Veriprajna
Systèmes de vision sous contraintes physiques sur mesure qui éliminent les faux positifs dans le suivi sportif, l'inspection de semi-conducteurs et l'assurance qualité industrielle. Filtres de Kalman, portes de flux optique et architectures informées par la physique pour la CV en production.
Voir la solution →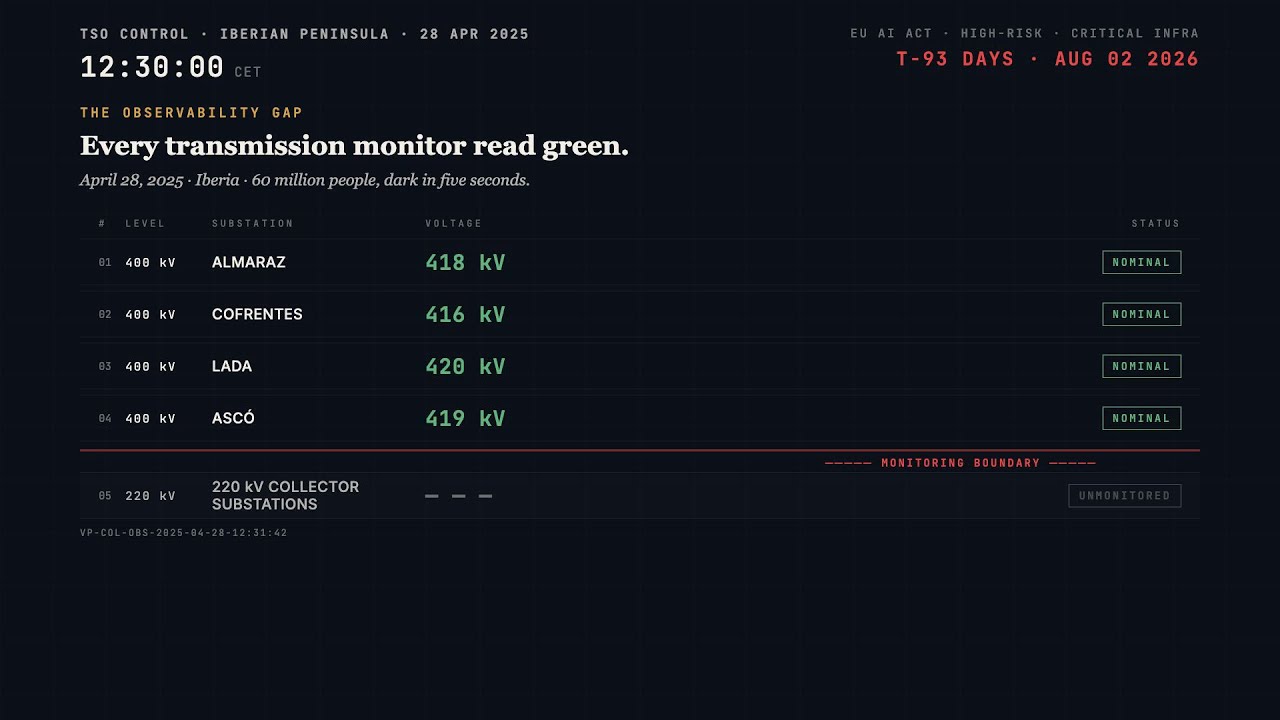 Regarder
IA pour réseau électrique & ingénierie de la résilience | Veriprajna
PJM a manqué sa cible de fiabilité de 6 625 MW pour la première fois de son histoire. La file d'attente d'interconnexion d'ERCOT a atteint 233 GW avec seulement 23 GW de nouvelle production en service. Le blackout ibérique a anéanti 15 GW en 5 secondes parce que personne ne surveillait le bon niveau de tension.
 Regarder
Intelligence satellitaire des inondations pour l'assurance paramétrique | Veriprajna
La détection satellitaire à image unique confond les ombres de nuages avec les eaux d'inondation. Lorsqu'un versement paramétrique de 2 M$ dépend de cette classification, « probablement inondé » ne suffit pas. Nous construisons des systèmes de vérification des inondations qui séparent les ombres de l'eau grâce à la fusion temporelle SAR-optique, produisant des pistes de preuves de niveau forensique pour chaque événement déclencheur.
Questions fréquentes
Combien coûte la maintenance de l'étalonnage en fusion de capteurs et pourquoi est-elle cruciale ?
L'étalonnage représente généralement le coût récurrent le plus élevé dans les déploiements multi-capteurs. Trente-sept pour cent des entreprises citent la complexité de l'étalonnage comme leur principal point de friction. Les paramètres extrinsèques entre capteurs dérivent avec les cycles thermiques, les vibrations et le vieillissement mécanique. Une paire caméra-LiDAR étalonnée en laboratoire présentera des extrinsèques sensiblement différents après avoir fonctionné en plein soleil sur le capot d'un véhicule. Le réétalonnage manuel nécessite un technicien doté d'équipements dédiés auprès de chaque unité, ce qui n'est pas viable à l'échelle au-delà de quelques dizaines de déploiements. Les pipelines de réétalonnage automatisé sans cible (targetless), extrayant des correspondances géométriques depuis l'environnement lui-même (arêtes, plans, parallaxe de mouvement), peuvent fonctionner en continu sans interrompre le système, mais leur conception exige une compréhension approfondie du modèle de bruit de chaque capteur et de son environnement de déploiement spécifique.
Le radar d'imagerie 4D peut-il remplacer le LiDAR dans notre pile de perception ?
Le radar d'imagerie 4D (développé par Continental, Arbe et d'autres) constitue l'évolution technologique de capteurs la plus marquante en perception autonome depuis le LiDAR à l'état solide. Le marché croît de 13,5% par an pour atteindre $3.13 milliards en 2026. Le radar 4D maintient ses performances sous la pluie et dans le brouillard où le nombre de points LiDAR chute considérablement, et il fournit des données de vitesse que le LiDAR ne procure pas. Cependant, le radar 4D présente une résolution spatiale plus faible que le LiDAR (l'Arbe Phoenix produit des nuages de points denses mais bruités ; le Continental ARS548 est plus clairsemé mais plus net à longue portée). La fusion du LiDAR avec le radar 4D améliore la détection d'objets 3D jusqu'à 20% dans des conditions de brouillard par rapport au LiDAR seul. Pour la majorité des applications critiques pour la sécurité, la réponse ne réside pas dans le remplacement mais dans une fusion complémentaire. Pour les déploiements aux budgets contraints en environnements connus, associer radar 4D et caméras peut s'avérer suffisant.
Comment protéger les systèmes de fusion de capteurs contre le spoofing GPS et les attaques contradictoires sur LiDAR ?
Le spoofing GPS réussit à des taux de 59-82% dans les scénarios testés sur véhicules autonomes. Le spoofing LiDAR recourt à des dispositifs adverses pour injecter des objets fantômes dans les nuages de points 3D. La défense exige une validation physique intermodale : si le GPS indique un déplacement alors que l'IMU et l'odométrie visuelle indiquent que vous êtes immobile, le système signale le GPS comme compromis au lieu de moyenner la contradiction. La détection statistique d'anomalies identifie les signatures de leurrage (synchronisation anormale des signaux, motifs de retour impossibles) avant que les données corrompues ne pénètrent dans le pipeline de fusion. Pour les déploiements dans la défense et les infrastructures critiques, nous menons des tests dans des scénarios adverses systématiques comprenant des attaques simultanées sur plusieurs capteurs, fournissant une analyse formelle de la dégradation du système sous chaque combinaison d'attaque.
Quelle stratégie de fusion adopter : fusion précoce, intermédiaire ou tardive ?
Le choix dépend de votre configuration de capteurs, de votre budget de calcul et de votre tolérance à la défaillance d'un capteur individuel. La fusion précoce (early fusion, concaténation des données brutes) offre aux algorithmes d'apprentissage la représentation intermodale la plus riche, mais exige un alignement temporel et spatial rigoureux tout en restant fragile en cas de perte d'un capteur. La fusion tardive (late fusion, agrégation au niveau décisionnel) se montre plus robuste face à la défaillance d'un capteur car chaque modalité produit des prédictions indépendantes, mais elle écarte les corrélations intermodales uniquement visibles dans les données brutes. La fusion intermédiaire (mid-level fusion) par mécanismes d'attention ou réseaux de neurones sur graphes représente le choix de la plupart des systèmes en production. Pour la combinaison au niveau décisionnel, la théorie classique des preuves de Dempster-Shafer présente une pathologie documentée (le paradoxe de Zadeh) qui engendre un effondrement de la confiance lorsque deux capteurs sont en fort désaccord. La majorité des piles de production emploient une version modifiée de Dempster-Shafer avec redistribution des conflits ou basculent vers des réseaux bayésiens.
Comment la fusion multi-capteurs améliore-t-elle la maintenance prédictive industrielle ?
La fusion de données de capteurs vibratoires, thermiques et acoustiques pour la maintenance prédictive abaisse les taux de faux positifs sous la barre des 8%, contre 35-40% pour les systèmes à capteur unique. La détection vibratoire excelle dans l'identification des défauts mécaniques (roulements, engrenages, arbres). L'imagerie thermique repère les anomalies électriques et les ruptures d'isolement. Les émissions acoustiques révèlent la dégradation structurelle. Conjointement, elles couvrent plus de 80% des modes de défaillance des équipements industriels. Des déploiements récents en production dans l'éolien montrent que le système fusionné prédit les défaillances structurelles 18 heures à l'avance. La chaîne de traitement applique une décomposition spectrale, une analyse par ondelettes et des réseaux convolutionnels temporels à chaque flux de manière indépendante, puis fusionne les caractéristiques extraites avec des estimations d'incertitude calibrées pour transmettre aux équipes de maintenance des alertes exploitables plutôt que du bruit.
Que signifie l'enquête de la NHTSA sur Tesla pour le débat entre perception par caméras seules et perception multi-capteurs ?
En mars 2026, la NHTSA a fait évoluer son enquête sur le FSD de Tesla vers une analyse d'ingénierie (Engineering Analysis) couvrant 3,2 millions de véhicules. L'agence a constaté que le système de détection de dégradation basé uniquement sur des caméras n'alertait les conducteurs qu'immédiatement avant l'impact dans des conditions de visibilité réduite. Un rappel potentiel pourrait imposer l'ajout de radars ou de LiDARs pour un coût de plusieurs milliards. Parallèlement, le système de 6e génération de Waymo a réduit son nombre de capteurs de 42% (passant de 29 caméras à 13, et de 5 LiDARs à 4) tout en réduisant le coût unitaire d'environ $100,000 à moins de $20,000, démontrant que des algorithmes de fusion supérieurs peuvent se substituer à la quantité brute de capteurs. La trajectoire réglementaire est limpide : une perception multimodale attestant d'une dégradation gracieuse en conditions défavorables devient l'exigence de référence pour les systèmes autonomes critiques pour la sécurité.
Comment concevoir une fusion de capteurs respectant des contraintes de latence en temps réel sur du matériel edge ?
La contrainte principale sur la fusion de capteurs en périphérie (edge) ne réside pas dans la puissance de calcul mais dans l'alignement temporel. Des capteurs cadencés par des horloges indépendantes génèrent des décalages temporels qui rompent la continuité de perception. L'horodatage matériel par PTP, les déclencheurs de caméra basés sur PPS et la synchronisation d'horloge calée sur GPS sont des prérequis indispensables avant d'exécuter le moindre algorithme de fusion. Le Jetson Orin NX de NVIDIA délivre 157 TOPS pour 10-25 watts, et le Holoscan Sensor Bridge transfère les données via UDP directement dans la mémoire GPU, allégeant la charge CPU. Pour les cibles FPGA, une latence de fusion déterministe inférieure à la milliseconde est réalisable sans couche d'ordonnancement logiciel. L'algorithme de fusion lui-même doit être taillé pour le matériel : tampons mémoire préalloués, affinité CPU verrouillée et prétraitement accéléré matériellement pour décharger le flux de données du CPU.
Quand la fusion de capteurs est-elle superflue et un capteur unique suffisant ?
La fusion de capteurs s'avère un mauvais choix lorsque vos capteurs offrent une couverture redondante plutôt que complémentaire, lorsque votre budget de calcul ne permet pas de soutenir un traitement de fusion en temps réel, lorsque la charge d'étalonnage surpasse le gain en perception, ou lorsqu'un unique capteur de haute qualité satisfait déjà vos exigences de précision et de fiabilité dans l'environnement opérationnel visé. Un capteur mal étalonné ou défaillant au sein d'une pile de fusion peut amplifier les erreurs au lieu de les corriger, produisant de moins bons résultats qu'un capteur fiable isolé. Nous évaluons les exigences spécifiques de perception et la physique des capteurs avant de recommander une fusion. Si un unique radar bien étalonné répond à vos besoins de détection dans un environnement intérieur contrôlé, lui adjoindre une caméra et un LiDAR n'apportera que des coûts supplémentaires, une complexité d'étalonnage et des modes de défaillance sans bénéfice proportionnel.
Développez votre IA en toute confiance.
Collaborez avec une équipe forte d'une solide expérience dans la conception de la prochaine génération d'IA d'entreprise. Nous vous aidons à concevoir, développer et déployer une stratégie d'IA digne de confiance.
Veriprajna société de conseil en Deep Tech est spécialisée dans la conception de systèmes d'IA critiques pour la sûreté destinés aux secteurs de la santé, de la finance et de la réglementation. Nos architectures sont validées au regard de protocoles établis et accompagnées d'une documentation de conformité complète.