LLMはなぜピクセルを推測し、物理情報グラフは荷重を計算するのか
AEC業界は重大な選択に直面しています: ピクセルベースの確率論的AI 安全性をハルシネーションで語るか、それとも 構造ベースの決定論的AI が物理法則を用いて荷重を計算するかです。バルコニーは、LLMが「頑健」と判定するから立つのではなく、荷重経路が釣合いの微分方程式を満たすときにのみ立ちます。
Veriprajnaの幾何学的深層学習フレームワークは、図面を、節点が構造部材、辺が荷重経路である数学的グラフへ変換します。物理方程式をニューラルネットワークの損失関数に直接組み込むことで、確率的な推測から決定論的な計算へと移行します。
構造安全へのLLM適用における根源的な失敗
「バルコニー構造は健全に見えます。手すりは存在し、床面も頑健に見えます。この設計は、無数のバルコニー画像に見られる標準的な建築パターンに従っています。」
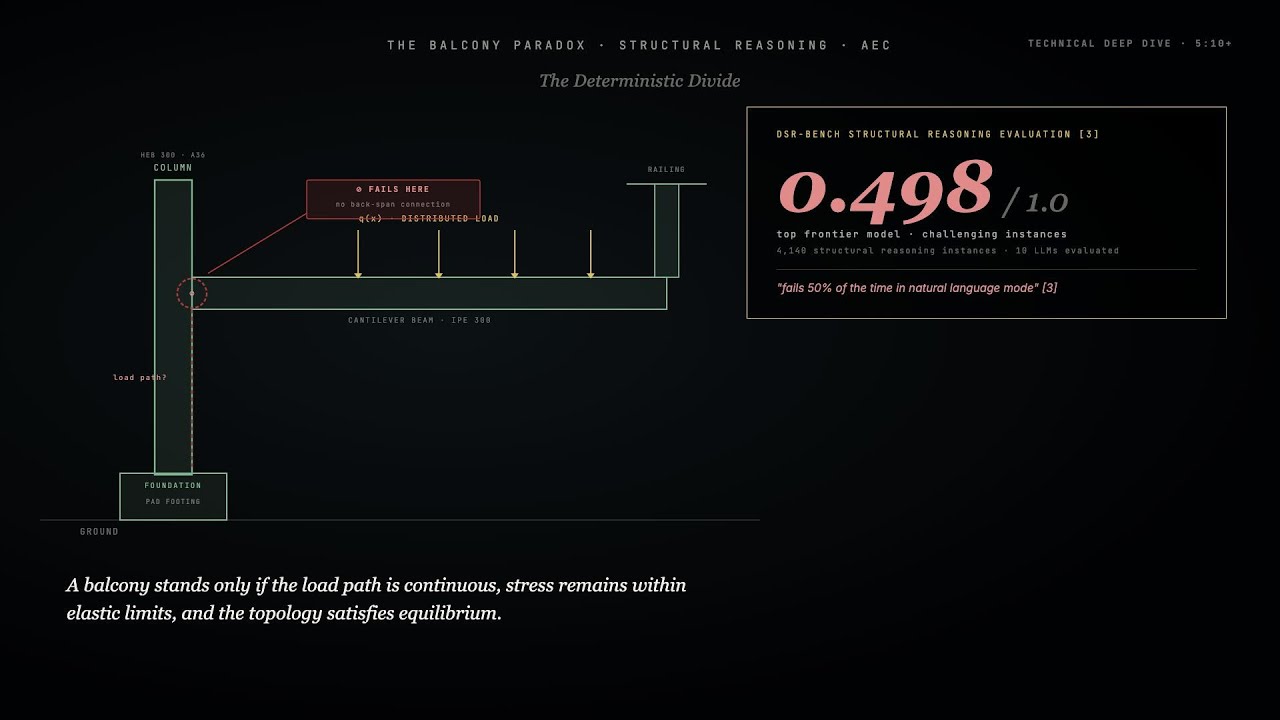
重大な破壊を検出
片持ち接続部における荷重経路の不連続
「バルコニーは、文章の記述が『頑健』と言うから立つのでもなく、ピクセルベースの解析が手すりの視覚的存在を認識するから重力に抵抗するのでもありません。 立つのは、荷重経路が連続であり、応力分布が材料の弾性限界内に留まり、構造のトポロジーが支配的な釣合いの微分方程式を満たすときだけです。」
— Veriprajna技術ホワイトペーパー、エグゼクティブサマリー
核心的な失敗モード: これらはトークンを予測するよう設計された確率的エンジンであり、物理的制約を解くよう設計された論理エンジンではないということです。
Vision Transformerは画像を16×16ピクセルのパッチに分割し、「パッチの関連付け」——ピクセルクラスタ間の統計的相関——を学習しますが、真の空間トポロジーは学習していません。
ピクセルをスクランブルしてもViTは高い精度を維持します——空間構造に依存していない証拠です。しかしエンジニアリングでは、空間構造こそがすべてです。
最先端LLM 10モデルを4,140の構造推論問題でテスト。最高スコア: 0.498/1.0——コイントス並みの精度。
問題が形式コードではなく自然言語で記述されると性能は低下します——LLMが依存しているのは推論ではなく、記憶したGitHubのパターンだからです。
MLLMは建築法規を流暢に要約できましたが、量的制約を設計成果物に適用することはできませんでした。
特殊素材バイアス: LLMは、文脈が費用対効果の高い解を求めていてもチタンやカーボンファイバーを提案しがちです——文脈的に正しいものではなく「ハイテクに聞こえる」ものに最適化してしまうのです。
| 特徴 | Vision Transformer(LLM) | エンジニアリングの現実 |
|---|---|---|
| 入力単位 | ピクセルパッチ(16×16グリッド) | 構造要素(梁、柱) |
| 関係性 | 統計的相関(アテンション) | 物理的因果(荷重伝達) |
| 空間理解 | 位置埋め込み(学習されたもの) | トポロジー的接続(絶対的) |
| 失敗モード | ハルシネーション(安全に見える) | 崩壊(実際には不安全) |
| データ領域 | ユークリッド(グリッド状) | 非ユークリッド(グラフ状) |
LLMは図面をピクセル格子として見ます。黒い背景に黒い梁があれば、文字通りそれを見ることができません。さらに悪いことに、隣接ピクセルがアテンション重みを活性化するため、実在しない接続を「見て」しまうことさえあります。
私たちはIFC/BIMスキーマを直接解析します。節点は材料特性(E、I、f_y)を持つ物理的な部材を表し、辺はスキーマで定義された荷重伝達関係を表します——ピクセルからの推測ではありません。
ピクセル推測を超越するために、Veriprajnaは幾何学的深層学習——ニューラルネットワークを非ユークリッド領域(グラフと多様体)へ一般化する枠組み——の上に築かれています。
標準的なCNNは、すべてのピクセルがちょうど8つの近傍を持つユークリッド格子状で動作します。しかし構造物は本質的に 非ユークリッドです:
Veriprajnaでは、建物は G = (V, E) として形式化されます:
ピクセル(RGB値)とは異なり、節点には 実際の物理パラメータが含まれます: ヤング率、断面二次モーメント、降伏強度——計算に必要な値です。
辺の特性(接続剛性、方向)に基づき、近傍 u から節点 v へ伝達される力/モーメントを計算します。
接続するすべての部材から節点 v に作用する力を合計します——∑F釣合い方程式を模倣します。
合計入力力に基づき節点 v の新しい状態(変位、応力)を計算します——フックの法則を適用します。
k層を積み重ねることで、10層のGNNは10ホップ先まで情報を伝播させます: 屋根にかかった荷重が数学的に基礎へ影響を及ぼします——学習可能で微分可能な荷重経路のシミュレーションです。
IFC-to-BIMGraphコンバーターがIFCスキーマを解析します。IfcRelConnectsElements(物理接続)を識別し、辺へ 100%の忠実度でマッピングします——推測は一切ありません。
意味情報(「IPE 300 鋼」)と幾何情報(PointNetによる3Dメッシュ)を節点ベクトルへ融合します。モデルは、IPE 300 ≈ HEB 300 でありながら耐力が異なることを理解します。
GNNは剛性パラメータ(EI、EA)を予測し、OpenSees/SAP2000用のFE入力ファイルを自動生成します——荷重取りの準備を自動化します。
私たちはAIにデータから物理を学ばせるのではなく、 AIに物理を教えます 微分方程式を損失関数に直接組み込むことによって。
バルコニーのたわみを支配するオイラー・ベルヌーイ梁方程式を考えてみましょう:
総損失関数は次のようになります:
具体的には 自動微分を用いると、ネットワークが予測したたわみの導関数を厳密に計算できます。予測たわみが釣合いに違反すると L_PDE が急増し、修正が強制されます。
物理情報Kolmogorov Arnoldネットワーク(PIKAN)は、幾何拘束と材料限界の制約を統合することで、疎なデータから破壊荷重を予測しました。
PINNは、純粋なデータ駆動MLでは収束しなかった動的荷重下の影響線を特定しました。物理は 正則化項として機能し——AIの想像がニュートンの法則に違反することは決してありません。
Veriprajnaはグラフ構造化物理情報深層演算子ネットワークを活用します——非構造化グラフ上で演算子(無限次元関数空間間の写像)を学習します。
LLMに見えるのはピクセルです。Veriprajnaに見えるのは主荷重経路——グラフ理論アルゴリズムを用いて厳密に追跡されたものです。
構造を隣接行列 A として表現します。A をべき乗(A^n)することで、荷重から基礎までの長さ n のすべての経路を識別します。
U*指標——内部ひずみエネルギー伝達の指標——を計算します。主荷重経路は、U*等高線の「稜線」(最も剛い経路)として定義されます。
節点を体系的に除去(柱の破壊をシミュレート)し、媒介中心性を用いてグラフの接続性を再評価します。カットセットを瞬時に特定します。
Veriprajnaはエンジニアの代替ではありません——AI導入の不確実性を、決定論的な検証レイヤーに置き換えます。
建築家はMidjourney/MLLMを使って創造的なコンセプトを生成します: 「パラメトリックな手すり付きの片持ちバルコニーを見せて」
物理が失敗した場合はハード制約を返します: 「梁せいを200mm増やす」または「バックスパン接続を追加する」——再生成を強制します
PINNは スモールデータ で学習できます。物理制約が探索空間を狭めるためです。LLMが「雰囲気」を学ぶにはペタバイトが必要です。
GNNは物理オブジェクトと1:1で対応します。アテンション重みを可視化し、予測がなぜ下されたのかを正確に辿ることができます。
これは、推論が解釈不可能な数十億のパラメータの中に隠れるLLMの「ブラックボックス」との対照です。
| 能力 | 標準的なマルチモーダルLLM | Veriprajna(GDL/PINN) |
|---|---|---|
| 中核操作 | 次トークン予測 | メッセージパッシング(力の伝達) |
| コンテキストウィンドウ | 限られたトークン(忘れやすい) | 無限のグラフ接続性 |
| 安全性保証 | 「安全に見える」(ハルシネーション) | 「物理残差 ≈ 0」(検証済み) |
| 荷重経路追跡 | 目視推定(推測) | グラフ走査(アルゴリズム) |
| 制約の扱い | ソフト(しばしば無視される) | ハード(損失関数内のPDE) |
| 解釈可能性 | ブラックボックス | ガラス箱(節点レベルのアテンション) |
| 学習データ | インターネット(偏り/ノイズだらけ) | 物理方程式 + 構造化データ |
| 精度(構造推論) | 49.8%(DSR-Bench) | R² = 0.9999 |
| デプロイ | クラウドAPI(プライバシーリスク) | オンプレミス(セキュア) |
建設業界は独特です。ソフトウェアでは「バグ」は厄介物ですが、私たちの業界では「バグ」は悲劇です。生成AIを巡るハイプサイクルは、この根本的な区別を覆い隠してきました。
「バルコニーが安全なのは、何千枚ものバルコニーの写真を見てきたからです。そしてそれらの写真では、床のピクセルはたいてい地面のピクセルより上にあります。」
「バルコニーは崩壊します。固定端の曲げモーメントが断面の曲げ耐力を超えるからです: ∑M > M_cap」
Veriprajnaは、物理の声に耳を傾けることを可能にするプラットフォームです。
私たちは グラフ理論、 幾何学的深層学習、そして 微分方程式という基盤の上に築いています。ピクセルを推測しません。荷重を計算します。
Vision Transformerは図面を16x16ピクセルのパッチに分割し、物理的因果ではなく統計的相関を学習します。最先端LLM 10モデルを4,140の構造推論問題でテストしたDSR-Benchでは、最高スコアは1.0中0.498にとどまり、コイントス並みの精度でした。マルチホップ推論も制約充足もできず、構造破壊につながる荷重経路の不連続を検出することができません。
PINNは、オイラー・ベルヌーイ梁方程式のような支配微分方程式を損失関数に直接組み込みます。自動微分により、ネットワークが予測したたわみを釣合い方程式に対して検証します。予測が物理に違反するとPDE損失項が急増して修正が強制され、従来のFEMソルバーの7-8倍の速度でR二乗精度0.9999を達成します。
VeriprajnaのIFC-to-BIMGraphパイプラインはIFCスキーマを直接解析し、IfcRelConnectsElementsの関係を抽出して100%の接続忠実度でグラフの辺を作成します。節点は、ヤング率、断面二次モーメント、降伏強度といった物理特性を持つ構造部材を表します。マルチモーダル埋め込みが意味情報と幾何情報を節点ベクトルへ融合し、GNN処理に供します。
Veriprajnaは、エンタープライズ展開、お客様のBIMデータを使ったカスタムモデル学習、既存のCAD/BIMパイプラインとの統合を提供します。
査読済み引用28件を含む完全な技術レポート: ハードウェアアーキテクチャ、メッセージパッシングニューラルネットワーク、PINNの数学、グラフ構造化DeepONetの性能ベンチマーク、IFC-to-BIMGraphパイプラインの仕様。