為什麼 LLM 在猜像素,而物理資訊圖網路在計算載重
AEC 產業正面臨一個關鍵抉擇: 以像素為基礎的機率式 AI 它會對安全性產生幻覺,或者 以結構為基礎的確定性 AI 它依據物理計算載重。陽台之所以矗立,不是因為 LLM 說它「穩固」,而是唯有載重路徑滿足平衡微分方程時才站得住。
Veriprajna 的幾何深度學習框架將圖說轉換為數學圖形:節點是結構構件,邊是載重路徑。藉由將物理方程式直接嵌入神經網路的損失函數,我們從機率式猜測邁向確定性計算。
將 LLM 應用於結構安全的根本性失效
「陽台結構看起來完好。欄杆存在,樓板表面看來穩固。此設計遵循成千上萬張陽台影像中常見的標準建築模式。」
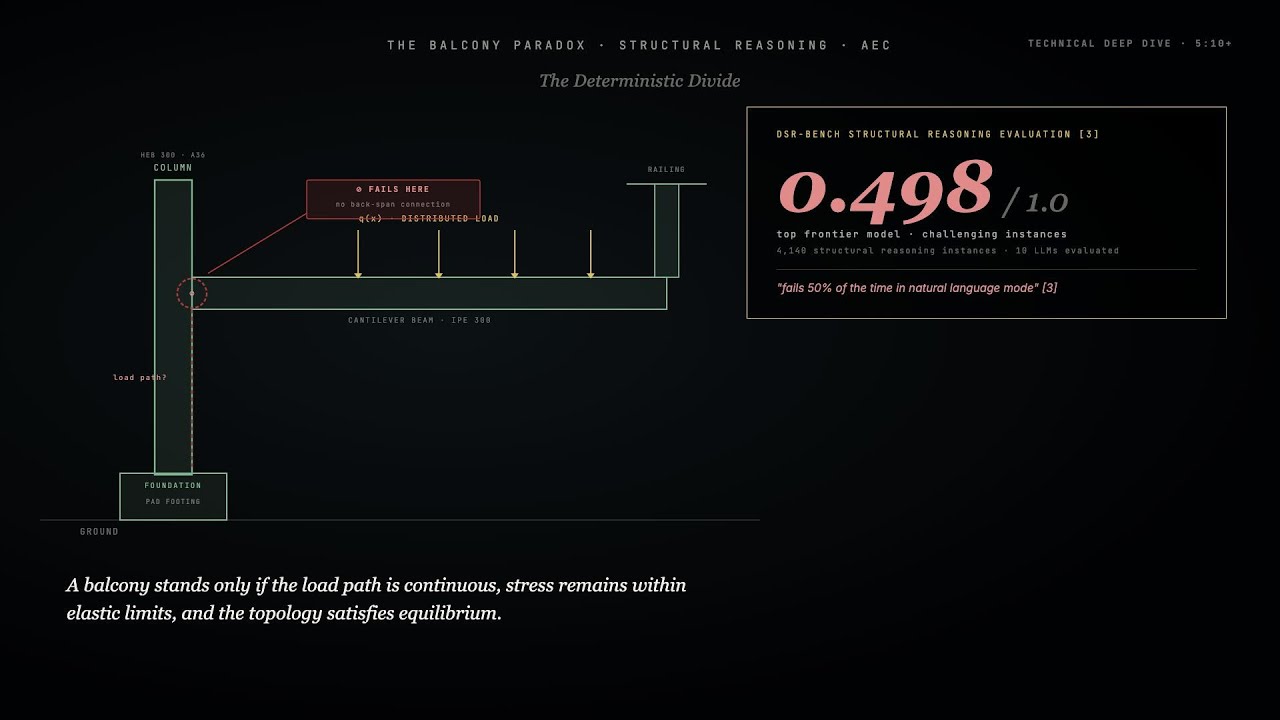
偵測到重大失效
懸臂連接處的載重路徑不連續
「陽台不會因為文字描述稱它『穩固』就矗立,也不會因為以像素為基礎的分析辨識出畫面上有欄杆就抵禦重力。 唯有載重路徑連續、應力分布保持在材料彈性極限之內、且結構拓撲滿足支配性的平衡微分方程,它才站得住。"
— Veriprajna 技術白皮書,執行摘要
核心失效模式:它們是為預測詞元而設計的機率引擎,不是為求解物理約束而設計的邏輯引擎。
Vision Transformer 將影像切分成 16×16 像素圖塊。它們學到的是「圖塊關聯」——像素群之間的統計相關性,而非真正的空間拓撲。
當像素被打亂時,ViT 仍保有高準確率——證明它們並不依賴空間結構。在工程中,空間結構就是一切。
10 個最先進的 LLM 在 4,140 道結構推理題上受測。最高分: 0.498/1.0——擲硬幣等級的準確率。
相較於正式程式碼,問題改以自然語言描述時表現便會衰退——LLM 依賴的是背下來的 GitHub 模式,而非推理。
MLLM 能流暢地摘要建築法規,卻無法把量化約束套用到設計成品上。
特殊材料偏誤:即使情境需要符合成本效益的方案,LLM 仍建議鈦金屬或碳纖維——最佳化的是「聽起來高科技」,而非情境上的正確。
| 特性 | Vision Transformer(LLM) | 工程現實 |
|---|---|---|
| 輸入單位 | 像素圖塊(16×16 網格) | 結構構件(梁、柱) |
| 關係 | 統計相關性(注意力) | 物理因果(載重傳遞) |
| 空間理解 | 位置嵌入(學習所得) | 拓撲連接(絕對) |
| 失效模式 | 幻覺(看起來安全) | 倒塌(實際不安全) |
| 資料域 | 歐幾里得(網格狀) | 非歐幾里得(圖狀) |
LLM 把圖說看成像素網格。若黑色梁出現在黑色背景上,它們根本看不見。更糟的是:相鄰像素觸發注意力權重,可能讓它們「看見」並不存在的連接。
我們直接解析 IFC/BIM 綱要。節點代表具有材料性質(E、I、f_y)的實際構件;邊代表由綱要定義的載重傳遞關係——不是從像素猜出來的。
為了超越像素猜測,Veriprajna 以幾何深度學習為基礎——將神經網路推廣到非歐幾里得域(圖形與流形)。
標準 CNN 運作於歐幾里得網格,每個像素恰好有 8 個鄰居。結構天生是 非歐幾里得:
在 Veriprajna 中,建築物被形式化為 G = (V, E):
不同於像素(RGB 值),節點包含 實際的物理參數:楊氏模數、慣性矩、降伏強度——計算所需的數值。
依據邊的性質(連接勁度、方位),計算從鄰居 u 傳遞到節點 v 的力/彎矩。
把所有相連構件作用在節點 v 上的力求和——模擬 ∑F 平衡方程式。
依據總流入力計算節點 v 的新狀態(位移、應力)——套用虎克定律。
藉由堆疊 k 層,10 層 GNN 可將資訊傳播到 10 跳之外:屋頂上的載重在數學上影響基礎——這是可學習、可微分的載重路徑模擬。
IFC-to-BIMGraph 轉換器解析 IFC 綱要。辨識出 IfcRelConnectsElements(實體連接),並以 100% 保真度映射為邊——毫無猜測。
將語義(「IPE 300 鋼材」)與幾何(經 PointNet 的 3D 網格)融合為節點向量。模型理解 IPE 300 ≈ HEB 300,但承載能力不同。
GNN 預測勁度參數(EI、EA),並自動產生 OpenSees/SAP2000 的有限元素輸入檔——自動化載重下傳分析的準備工作。
我們不要求 AI 從資料中學習物理,我們 教 AI 物理 的方式是將微分方程直接嵌入損失函數。
看看支配陽台撓度的歐拉-伯努利梁方程式:
總損失函數變成:
使用 自動微分,我們可以精確計算網路預測值的導數。若預測撓度違反平衡,L_PDE 會飆升,迫使修正。
物理資訊 Kolmogorov Arnold 網路(PIKAN)整合幾何與材料極限約束,在稀疏資料下預測破壞載重。
PINN 在純資料驅動 ML 無法收斂之處辨識出動態載重下的影響線。物理扮演 正則化項——AI 的想像永遠不會違反牛頓定律。
Veriprajna 運用圖結構物理資訊深度算子網路——在非結構化圖形上學習算子(無窮維函數空間之間的映射)。
LLM 看見像素。Veriprajna 看見主載重路徑——以圖論演算法嚴謹追溯。
結構表示為相鄰矩陣 A。將 A 自乘至 n 次冪(A^n),即可找出載重與基礎之間所有長度為 n 的路徑。
計算 U* 指標——內部應變能傳遞度量。主載重路徑定義為 U* 等值線的「脊線」(勁度最大的路線)。
有系統地移除節點(模擬柱失效),並用介數中心性重新評估圖形連通性,即刻找出割集。
Veriprajna 不取代工程師——我們用確定性的驗證層,取代採用 AI 的不確定性。
建築師使用 Midjourney/MLLM 生成創意概念:「給我一座帶參數化欄杆的懸臂陽台」
若物理檢核失敗,回傳硬約束:「將梁深增加 200mm」或「加入背跨連接」——強制重新生成
PINN 受訓於 小量資料 因為物理約束會縮小搜尋空間。LLM 卻需要數 PB 的資料才能學會「氛圍」。
GNN 與實體物件一一對應。我們可以把注意力權重視覺化,確切追溯預測是怎麼得出的。
相較之下,LLM 是「黑箱」,推理藏在數十億個無法解讀的參數之中。
| 能力 | 標準多模態 LLM | Veriprajna(GDL/PINN) |
|---|---|---|
| 核心運算 | 下一詞元預測 | 訊息傳遞(力的傳遞) |
| 上下文視窗 | 有限的詞元(健忘) | 無限的圖形連通性 |
| 安全保證 | 「看起來安全」(幻覺) | 「物理殘差 ≈ 0」(已驗證) |
| 載重路徑分析 | 視覺估計(猜測) | 圖形遍歷(演算法) |
| 約束處理 | 軟性(常被忽略) | 硬性(PDE 進入損失函數) |
| 可解釋性 | 黑箱 | 玻璃盒(節點級注意力) |
| 訓練資料 | 網際網路(有偏誤/有雜訊) | 物理方程式 + 結構化資料 |
| 準確率(結構推理) | 49.8%(DSR-Bench) | R² = 0.9999 |
| 部署 | 雲端 API(隱私風險) | 地端部署(安全) |
營建產業很獨特。在軟體業,「錯誤」只是惱人;在我們的產業,「錯誤」是悲劇。圍繞生成式 AI 的炒作週期掩蓋了這個根本區別。
「陽台是安全的,因為它看過成千上萬張陽台照片,而在那些照片裡,樓板的像素通常位於地面的像素上方。」
「陽台會倒塌,因為固定端的彎矩超過了斷面的抗彎容量: ∑M > M_cap"
Veriprajna 是讓你聽從物理的平台。
我們建立在 圖論、 幾何深度學習以及 微分方程的基礎之上。我們不猜像素。我們計算載重。
Vision Transformer 將圖說切分成 16x16 像素圖塊,學到的是統計相關性而非物理因果。DSR-Bench 讓 10 個最先進的 LLM 在 4,140 道結構推理題上受測,最高分僅 0.498(滿分 1.0),屬擲硬幣等級的準確率。它們無法執行多跳推理、約束滿足,也無法偵測導致結構破壞的載重路徑不連續。
PINN 將歐拉-伯努利梁方程式等支配微分方程直接嵌入損失函數。利用自動微分,網路's 預測撓度會對照平衡方程式加以檢核。若預測違反物理,PDE 損失項便會飆升並迫使修正,在比傳統 FEM 求解器快 7-8 倍的速度下達到 0.9999 的 R 平方準確率。
Veriprajna's IFC-to-BIMGraph 管線直接解析 IFC 綱要,擷取 IfcRelConnectsElements 關係以建立具有 100% 連接保真度的圖形邊。節點代表具有 Young's 模數、慣性矩與降伏強度等物理性質的結構構件。多模態嵌入將語義與幾何資料融合為節點向量,供 GNN 處理。
Veriprajna 提供企業級部署、以您的 BIM 資料進行客製化模型訓練,以及與現有 CAD/BIM 管線的整合。
附 28 篇同行評閱引用文獻的完整技術報告:硬體架構、訊息傳遞神經網路、PINN 數學、圖結構 DeepONet 性能基準、IFC-to-BIMGraph 管線規格。