物理制約コンピュータビジョン

物理法則がピクセルを覆す。

スタジアム照明の下では、光るスキンヘッドが信頼度98%の「ボール」と判定され、最高信頼度を追尾するカメラがピッチの外へと振られてしまうことがあります。Plumblineは、検出器の後段に配置され、物理法則が禁じる検出を棄却しながら、本物のボールを捕捉し続ける決定論的な物理ゲートレイヤーです。

検出器とアクションシステム(実行系)の間に介在する検証レイヤーです。実際に稼働させ、すべての判定に対して記録された物理的根拠をご確認ください。

稼働中のPlumblineダッシュボードの解説ウォークスルー(3:58)。

97.7%

ターゲット捕捉維持率(物理ゲート)

合成ベンチマーク(シード7)

82.3σ

最悪の偽候補、5σラインを超えて棄却

bald_linesman監査(44フレーム)

68.3%

ターゲット捕捉維持率(実放送クリップ)

実YOLO11x(240フレーム、画像空間)

本ページ全体を通じ、これら2つのベンチマークスコープは厳密に区別されています。合成データでの数値は既知の正解値(グラウンドトゥルース)に対する制御された上限値であり、実映像での数値は難易度の高い実ビデオに即して誠実に低くなっています。

検出器には実物体が次にどこに存在し得るかの記憶がない

この失敗は物理法則の破綻であり、検出の失敗ではありません。

物体検出器はフレームごとに独立しています。実物体が次のフレームで物理的にどこに存在し得るかという概念を持たず、テクスチャと形状のみに基づいて各画像をスコアリングします。スタジアム照明の下ではスキンヘッドがボールのように光るため、検出器は頭部に対して信頼度98%の「ボール」を出力し、本物のボールのスコアはそれより低くなります。そして最高信頼度を追尾するカメラは、試合ではなく頭部を追跡してしまうのです。

これは仮定の話ではなく、実際に記録された事例です。2020年10月、インヴァネス・カレドニアン・シスルにおいて、Pixellotの自動追尾カメラが試合全体を通じてボールではなく線審のスキンヘッドを追尾し続けました(Veriprajna WP43ソリューションページ、2026年)。また、これはモデルが進化すれば自然に解決する一過性の不具合でもありません。SoccerNet独自のトラッキングベンチマークでは、複数物体のサッカートラッキングは「解決には程遠い」と結論付けられており、ベンチマーク手法には物理認識トラッキングがまだ統合されておらず、明確なギャップが存在します(Veriprajna WP43リサーチ、2026年)。

検出器が進化してもこの問題が解消されない理由は、物理的に不可能な検出は、検出器の精度がどれほど高かろうと誤りだからです。一定の高さ1.7 mにとどまり時速3 mphで移動する「ボール」は、モデルがどれほど確信を持っていようとボールではありません。自動化された視覚的判定に法的責任を負うチームにとって、エッジケースこそがコストの源泉です。ある業界報告では、エッジケースが「エンジニアリング時間の80%、サポート費用の90%、法的責任リスクの100%」を占めると指摘されています(Veriprajna WP43リサーチ、2026年)。

モデルが決して覆せない3つの決定論的ゲート

Plumblineは検出器の後段で稼働します。各候補検出を受け取って物理法則がそれを許容するかを検証し、フレームを承認、レビュー、またはコーストへとルーティングして、その理由を記録します。

ゲート1:運動学

カルマン/UKFフィルター(投射体プロセスモデルと非線形ピンホール測定モデル)が、本物のボールが存在し得る位置を予測します。各候補のイノベーション(観測残差)は マハラノビス 距離へと変換されます。閾値は構成設定として提供されます:3σ未満で承認、5σ超で棄却、3〜5σはREVIEWとしてフラグ付けされます。線審スキンヘッドシーンの最悪フレームでは、偽物候補が82.3σを記録しました。

ゲート2:オプティカルフロー

本ゲートは、追跡予測されたピクセル速度と候補の局所オプティカルフローを比較し、方向または大きさの不一致を棄却します(提供される許容帯:フロー比率 [0.35, 3.0]、コサイン類似度0.3以上)。試合中にほぼ静止している「ボール」は不合格となります。

ゲート3:幾何学

ピンホールモデルは、候補が示す推定深度において直径22 cmのボールが張るピクセルサイズを算出し、ゲートは物理的にあり得ないサイズを棄却します(サイズ比の許容差は合成パスで1.8倍、実映像画像空間パスで1.5倍)。約12 mの距離で約22 pxを張る直径22 cmのボールの位置に、約50 pxの頭部が存在することはあり得ません。

その後、両方の入力パスで変更なく同一の gates.py を使用し、決定論的なポリシーゲートが判断を下します。全ゲートを通過した場合のみ承認されます。境界線の候補(致命的な不合格のない3〜5σ)はREVIEWとしてマークされ、追跡は虚勢を張ることなく問題をエスカレーションし、予測値に基づいてコースト(COAST)状態を維持します。一時的な遮蔽などですべての候補が棄却された場合はCOAST(予測のみ)に移行し、ボールが再出現した際に再捕捉します。閾値は構成設定であり、いかなるモデルによっても設定されません。

すべての決定は、判定ごとの監査記録に書き込まれます。ヘッダーにはシード値、シナリオ、検出器ID、ゲート閾値が含まれます。各フレームには、すべての候補とそのクラスおよび信頼度、各ゲートの数値判定と平易な英語による理由、最終アクション、ロックされた追跡軌道が記録されます。オプションの監査ナレーターがそのテレメトリをエクスポート用の平易な英語のインシデント要約へと変換しますが、これはあくまで助言にすぎず、承認または棄却の判断パスに関与することは決してありません。またモデルキーやブリッジが存在しない場合は決定論的なテンプレート要約へとフォールバックするため、デモは完全オフラインで動作します。

同一の3ゲートポリシーが2種類の入力で動作することこそが肝要です。合成シーンではワールド空間の無香料カルマンフィルター(UKF)を使用します。実際の放送クリップでは、単一の未較正クリップからはメトリック深度が得られず、3Dフィルターを偽装することは不誠実であるため、画像平面上で2次元カルマンフィルター(kf2d)として動作します。ゲートは一切変更されずに再利用され、フィルターのみが誠実に切り替わります。これこそが本レイヤーを検出器非依存にしている理由です。価値は検出器ではなくゲートにあります。

ゲートの動作:フレームごとの詳細解析

以下のスクリーンショットは、実際に稼働しているPlumblineダッシュボードのものです。スキンヘッドの偽物候補は、記録された2020年のインシデントを著者が注入して再現したものであり、アプリ内にも明記されています。
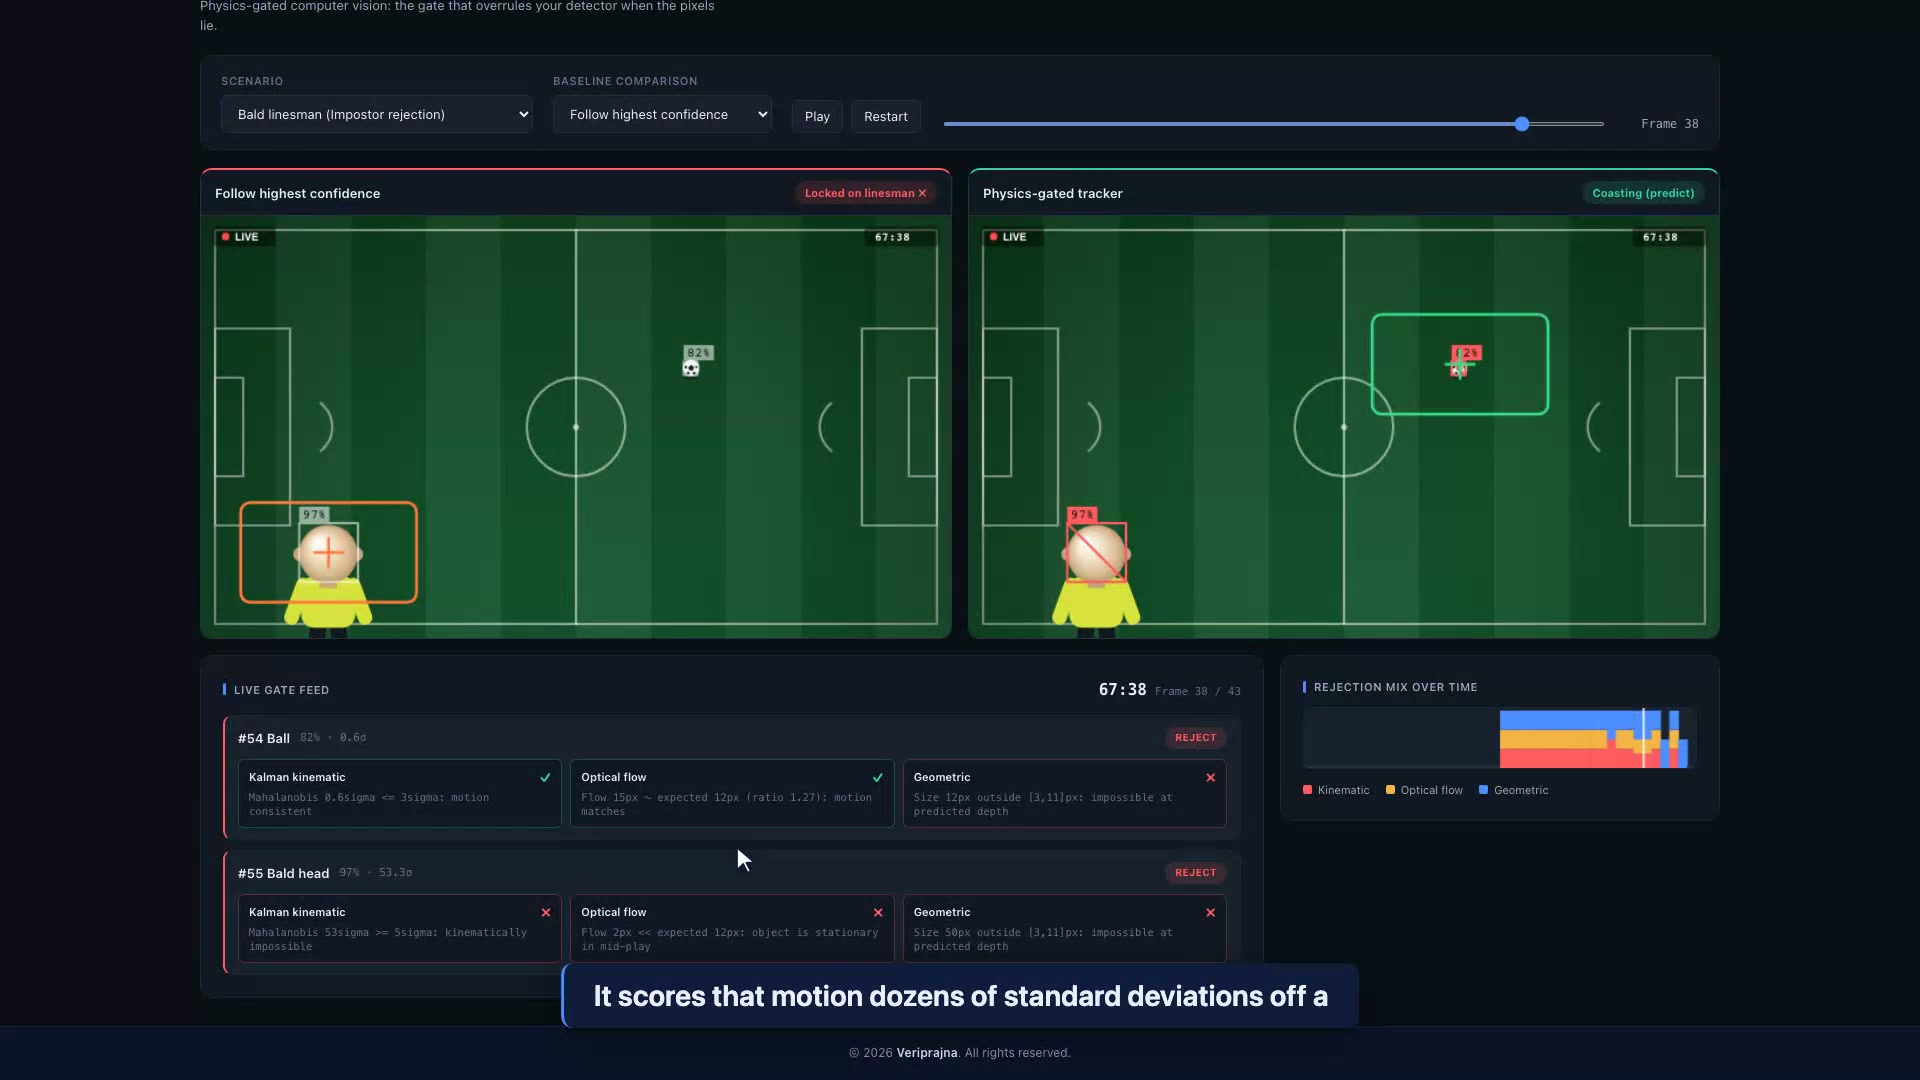
Plumblineの画面分割表示:左側では単純追尾のバウンディングボックスが線審のスキンヘッドに乗っており、右側では物理ゲート追尾が本物のボールを捕捉し続け、リアルタイムのゲートフィードには頭部候補が82.3シグマで棄却されたことが示されています。

線審スキンヘッドの棄却(合成シーン)

44フレームのシーンにおいて、シミュレートされた検出器は線審の頭部に対して最大98%の信頼度で18回の高信頼度な誤「ボール」検出を出力します。3つのゲートはその18回すべてを棄却します。最悪の偽物候補は運動学ゲートで5σの棄却ラインを大幅に超過する82.3σを記録する一方、信頼度約87%、0.4σの本物のボールは3つのゲートすべてを通過してロックを維持します。この単一シナリオにおいて、物理レイヤーはわずか1回のID切り替えで97.7%のターゲット捕捉維持率を達成したのに対し、最高信頼度追従方式は59.1%、信頼度閾値引き上げ方式は20.5%にとどまりました(3シナリオの合成集計結果は後述の比較表に記載)。
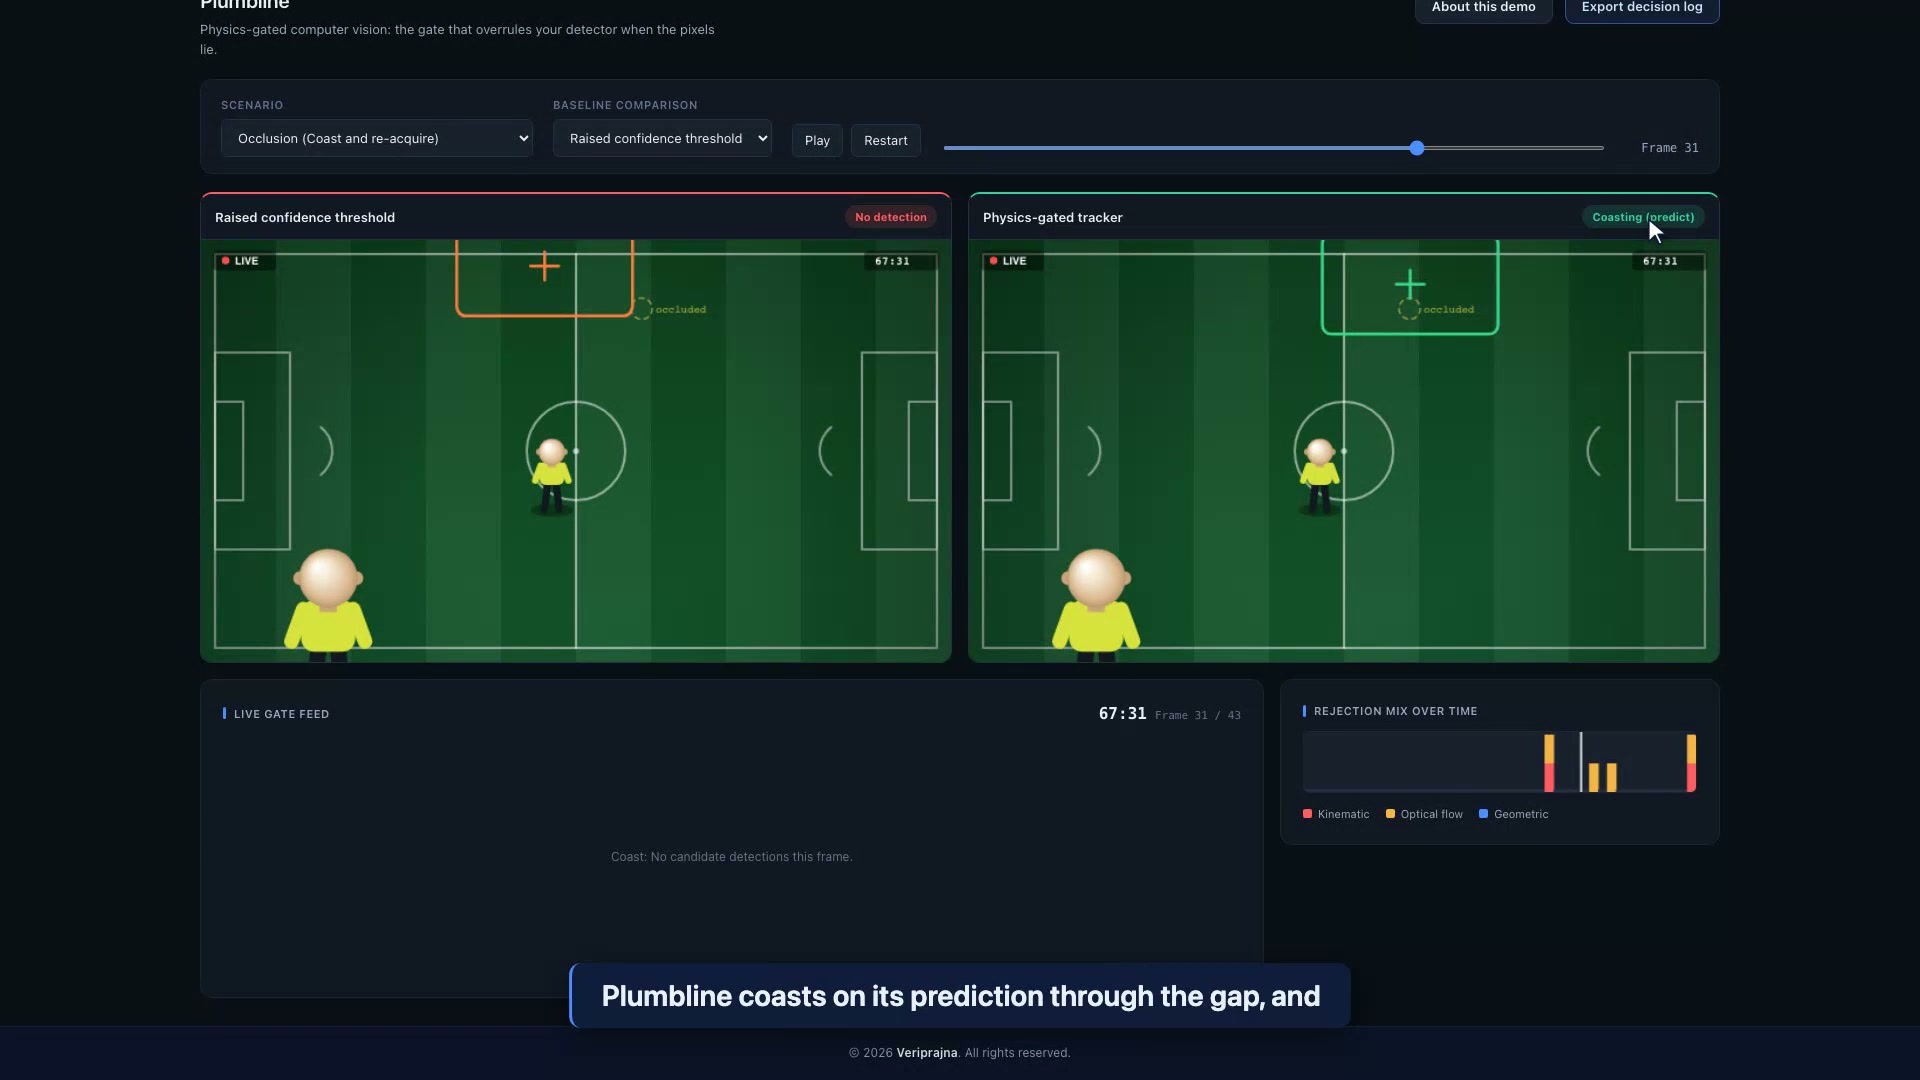
遮蔽シナリオにおけるPlumbline:選手がボールの前を横切ると、単純追尾は選手へと跳んでしまいますが、物理追尾はボールが再出現するまでCOASTとマークされた予測位置を維持します。

遮蔽下でのコースト維持(合成シーン)

選手がボールの前を一瞬横切ると、単純追尾はボールを見失うか選手を誤認して追尾します。物理追尾はCOAST状態に入り、遮蔽の間も予測に沿って進行し、ボールが再出現した際に再捕捉します。検出の途絶を埋めるために勝手な検出を捏造することは決してありません。予測し、状態をマークし、待機します。
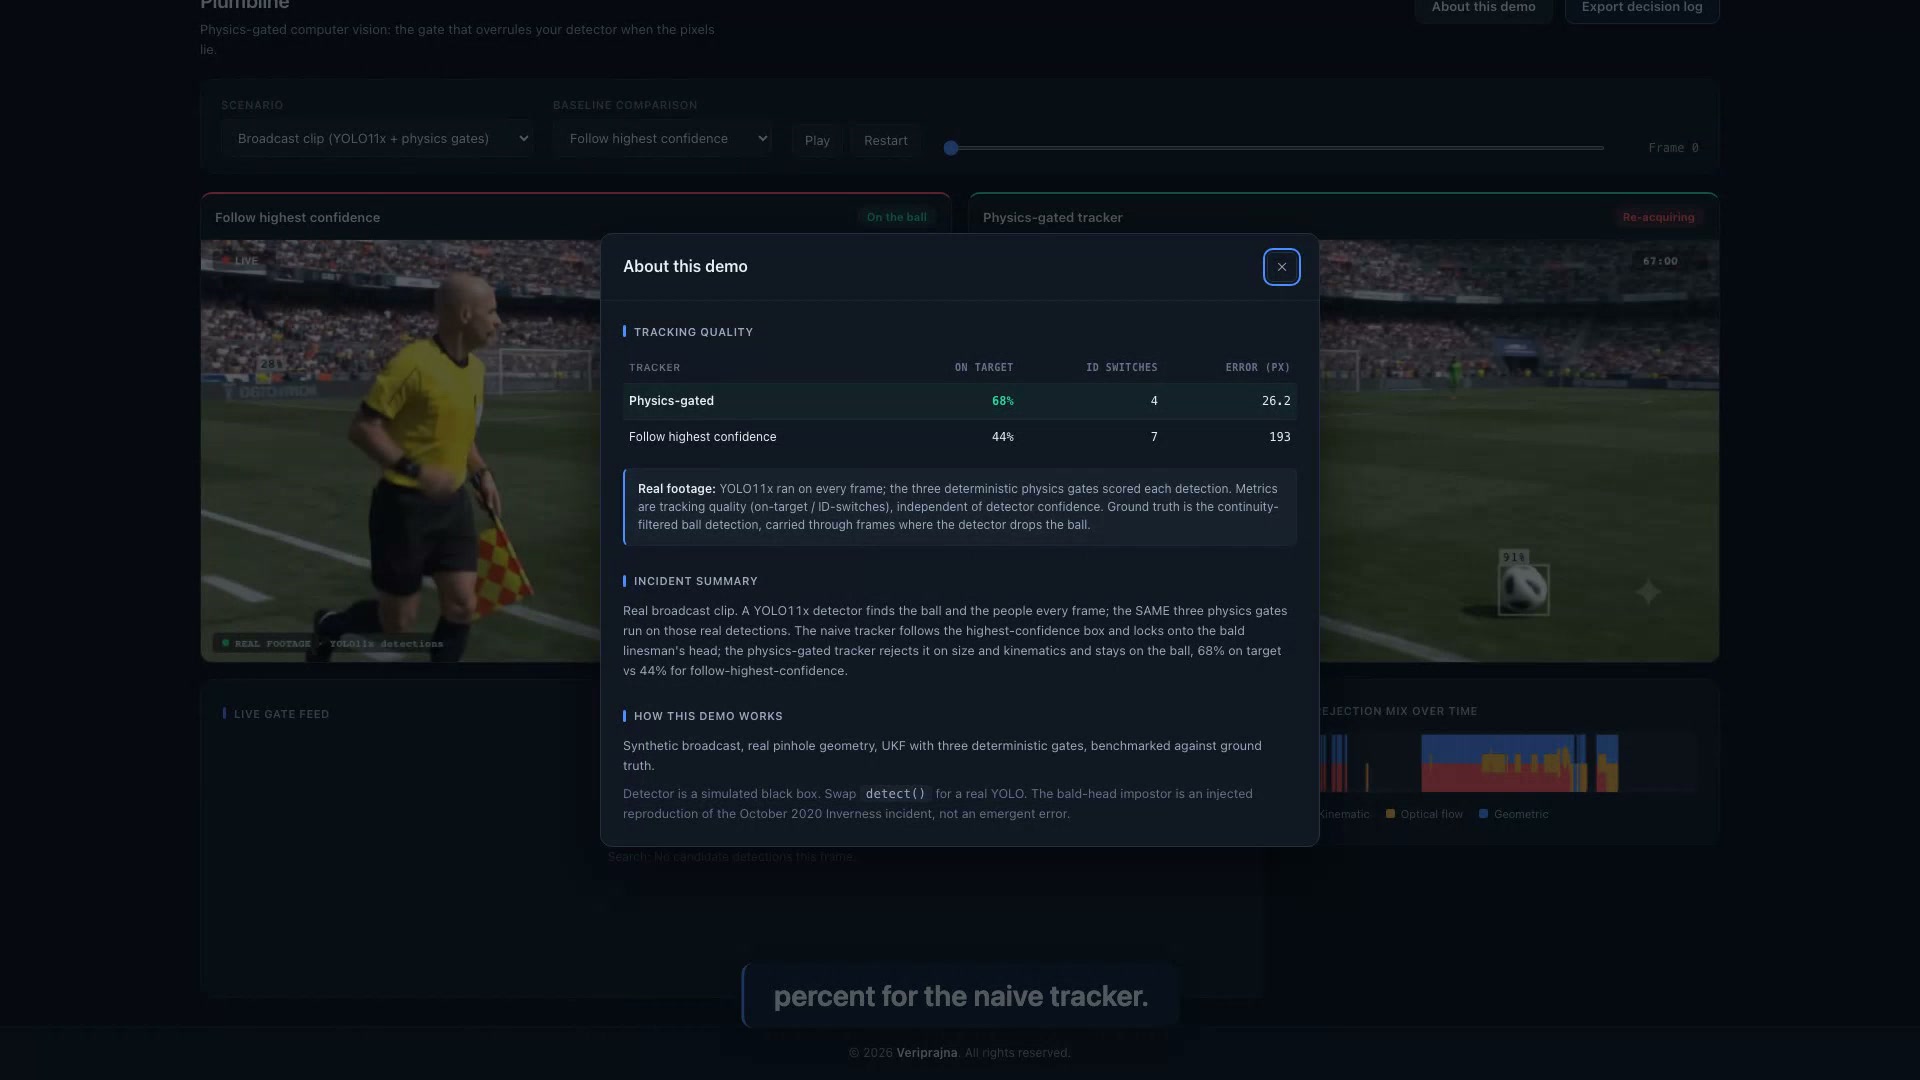
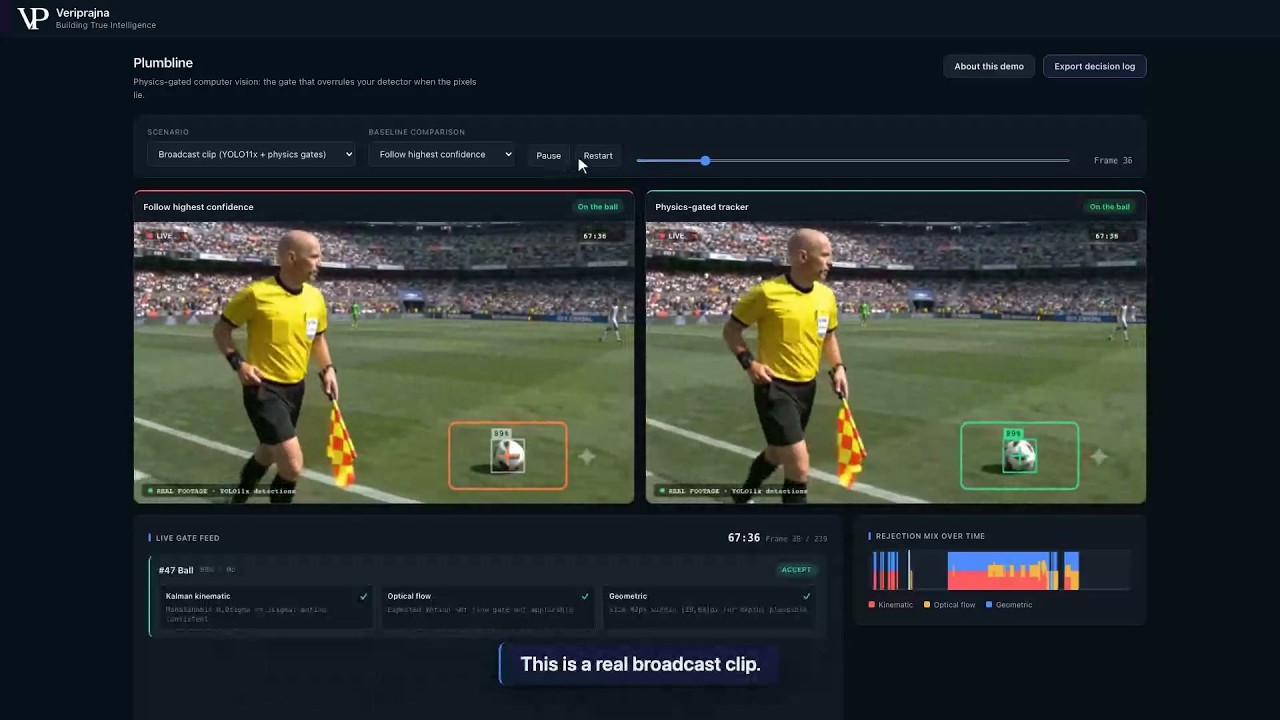
画像空間内の実YOLO11x検出を用いて実際の放送クリップで稼働するPlumbline。スコアボードには、2つのベースラインの43.8%および30.0%に対し、物理ゲートによるターゲット捕捉維持率68.3%が表示されています。

実映像での同一ゲート動作

240フレームの実放送クリップにおいて、実YOLO11x検出が画像空間内で動作する同一の3つのゲートへと入力されます。ゲートはフレームの68.3%でボールを捕捉し続けたのに対し、単純追尾は43.8%、閾値引き上げ追尾は30.0%でした。ID切り替えは7回に対して4回、平均誤差は193.0 pxに対して26.2 pxでした。実映像の方が難易度が高いため、合成データの上限値より誠実に低くなっています。しかし、物理ゲートが両方のベースラインを凌駕するという傾向は、シミュレーションだけでなく実際の検出においても揺るぎません。
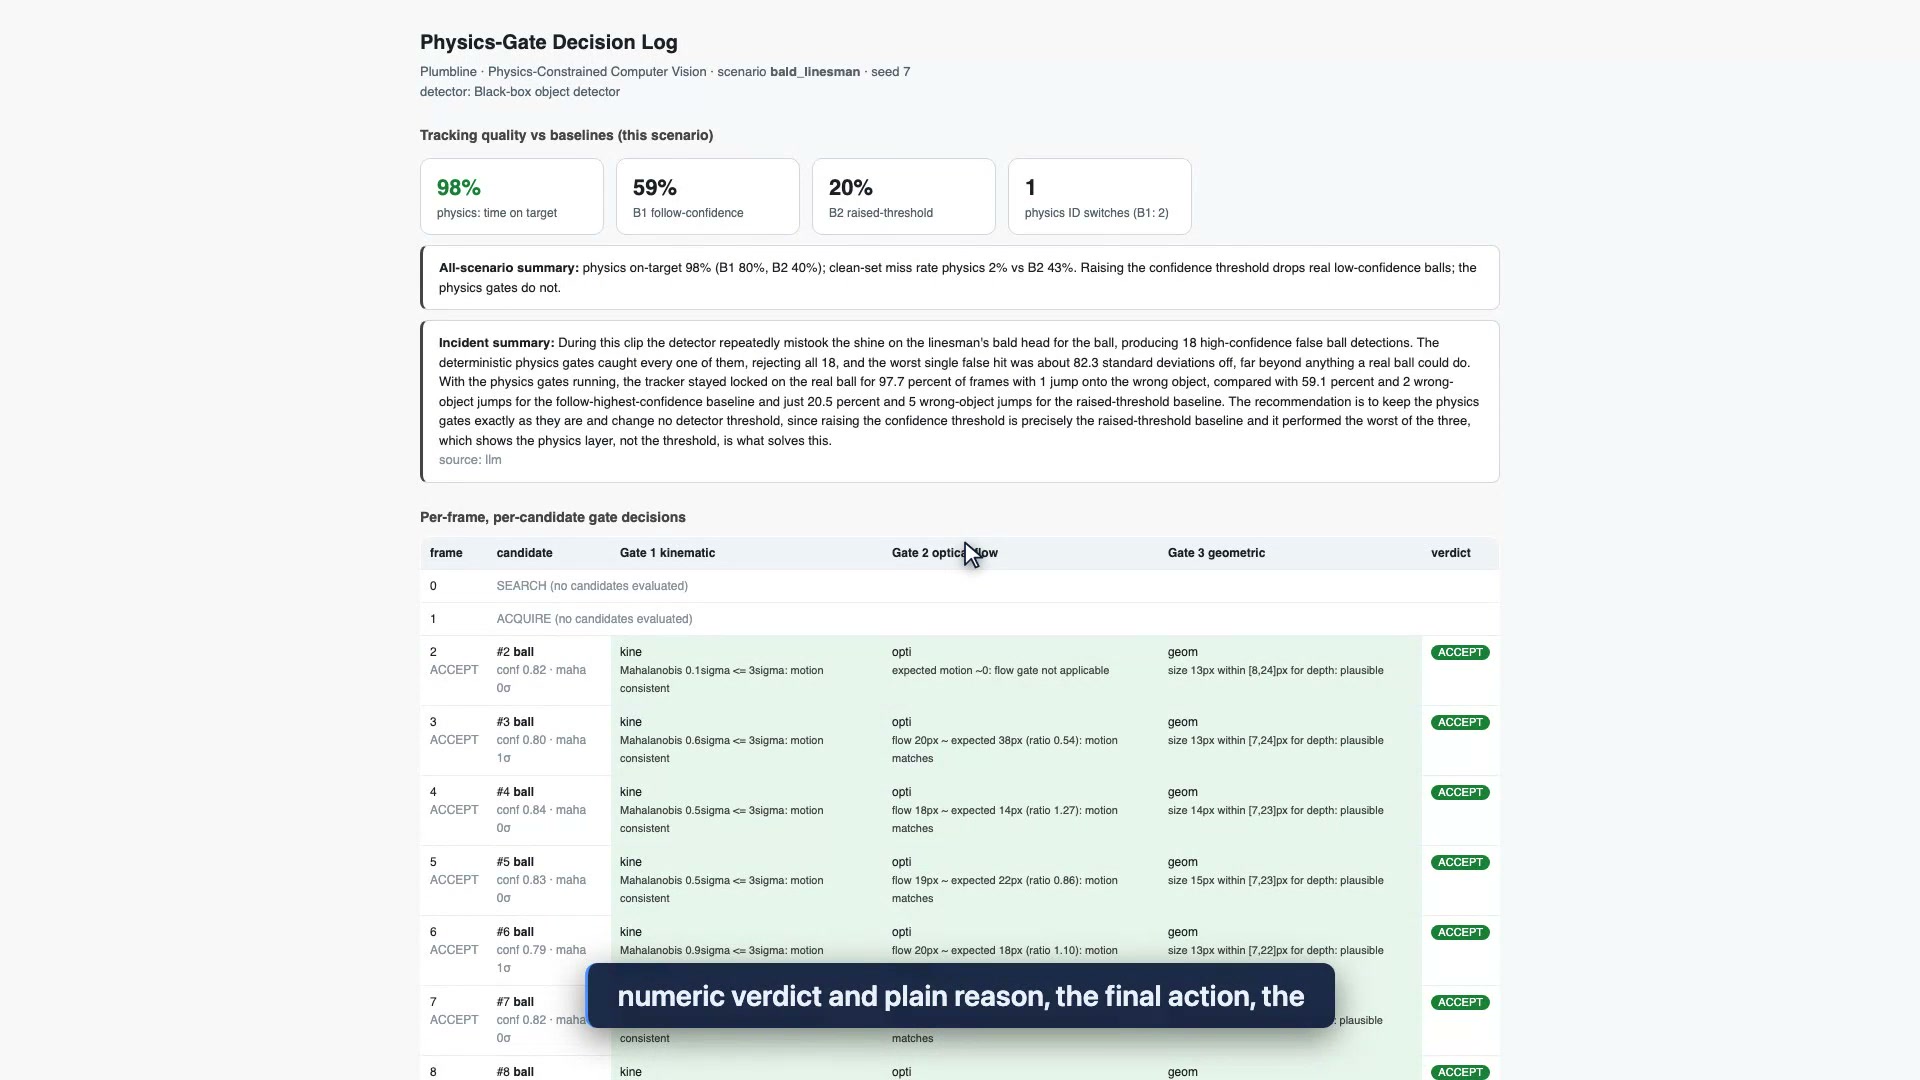
ブラウザで開かれたPlumblineのエクスポート判定ログ。シード値とゲート閾値を含むヘッダー、各候補・ゲート判定・各決定の平易な英語による物理的根拠を列挙したフレームごとの行が表示されています。

すべての決定に記録される物理的根拠

エクスポートされた判定ログは、全監査証跡を明らかにします:上部にはシード値、シナリオ、検出器ID、閾値が記載され、続いて各候補のクラスと信頼度、各ゲートの数値判定と平易な英語による理由、最終アクション、ロックされた追跡軌道がフレームごとに記録され、最後にスコアボードで締めくくられます。自動化された視覚的判定に法的責任を負うチームにとって、これは各検出がなぜ信頼されたのか、あるいは拒否されたのかを提出可能な形で証明する証跡となります。
実測比較と正確な検証スコープ

これらは検出器の品質に依存しない追尾品質指標です。モデルのエラー率ではなく、オープンワールドでの保証でも決してありません。以下の2つのデータセットは異なるスコープにあり、混交されていません。

合成データ集計(シード7、bald_linesman・occlusion・cleanの合計)

トラッカー ターゲット捕捉維持率 ID切り替え回数 平均誤差(px) クリーンセット見落とし率
Veriprajna物理ゲート 97.7% 3 2.7 2.3%
B1: 最高信頼度追従 80.3% 4 63.0 0.0%
B2: 信頼度閾値引き上げ 40.2% 29 115.0 43.2%

実放送映像(実YOLO11x、240フレーム、画像空間ゲート)

トラッカー ターゲット捕捉維持率 ID切り替え回数 平均誤差(px)
Veriprajna物理ゲート 68.3% 4 26.2
B1: 最高信頼度追従 43.8% 7 193.0
B2: 信頼度閾値引き上げ 30.0% 1 245.1

本論を裏付ける決定的な数値は、直交性の結果です。合成クリーンセットにおいて、信頼度閾値を引き上げる方式(B2)では本物の低信頼度ボールの43.2%を見落としてしまうのに対し、物理ゲートによるクリーンセットの見落とし率はわずか2.3%にとどまりました。これは1フレームの捕捉遅延にすぎず、偽陰性ではありません。信頼度の調整ノブを回すことは、あるエラーを別のエラーとトレードオフしているだけです。物理ゲートはそれとは直交して機能します。(なお、B2の実映像でのID切り替えが1回で済んでいるのは、捕捉維持率30%でほとんど何も追尾できていないことによる見かけ上の結果であり、勝利ではありません。)

本デモの対象外事項

  • 本デモはゲート機構を実証する実行可能なデモであり、本番配備されたパイプラインではありません。
  • スキンヘッドの偽物候補は、2020年のインシデントを著者が注入して再現したものであり、ライブで収集された自然な検出器ノイズではありません。
  • 実映像パスは誠実に画像空間(2次元カルマンフィルター)で動作しており、較正された3次元ワールド空間フィルターではありません。単一の未較正クリップにはメトリック深度が存在しないためです。
  • 比較対象のベースラインは物理を考慮しない故障モードのクラス(B1およびB2)であり、特定のベンダー製品ではありません。Pixellot、Veo、Spiideoなどの市販製品を上回ると主張するものではなく、Pixellotの以降のファームウェアでは文字通りのスキンヘッド事例はすでに修正されています。
  • YOLO11xは実クリップ上でオフラインの交換可能な検出器として使用されています。私たちは検出器自体の構築や改良を行っているわけではありません。
  • 半導体向け視差ゲートや製造向け反射率ゲートはプラグイン可能なインターフェースの拡張構想であり、保留されており本デモでは実演していません。
  • いかなる顧客、導入実績、リーグ、放送局も示唆するものではありません。2020年のインヴァネスのインシデントおよびSoccerNetは公開引用文献であり、当社のクライアントではありません。
  • 監査ナレーターは助言目的のものです。決定事項を説明するものであり、決定を下すことは決してありません。

エンジニアリングおよび製品チームからのよくある質問

これは単により優れた検出器、あるいはYOLOのラッパーにすぎないのでは?

違います。Plumblineは既にお使いのあらゆる検出器の後段に配置され、その候補検出のどれを信頼すべきかを判定します。デモでは、合成シーン用のシミュレートされたブラックボックス検出器と、放送クリップ用の実YOLO11x検出の両方で、まったく同一のゲートコードが動作します。検出器の出力品質には一切手を加えていません。本製品はその周囲を取り囲む決定論的ゲートレイヤーであるため、基盤となる検出器が進化してもその価値は維持されます。

信頼度の閾値を引き上げて偽のボールを排除すればよいのでは?

それは操作すべきノブが間違っているからです。合成クリーンセットでは、信頼度閾値を引き上げると高信頼度の偽物を捉え続けたまま、本物の低信頼度ボールの43.2%を脱落させてしまいます。物理ゲートは信頼度とは直交して機能します。クリーンセットの見落とし率をわずか2.3%に抑えましたが、これはボールの見失いではなく1フレームの捕捉遅延です。偽物の方が高いスコアを出している場合、スコア単体で本物のボールと偽物を分離することは不可能です。

実映像でも実際に機能するのですか、それともシミュレーション上だけですか?

両方で機能し、両者は明確に区別されています。既知の正解値(シード7)を用いた制御された合成実行において、物理レイヤーは最高信頼度追従の80.3%や閾値引き上げの40.2%に対し、97.7%のターゲット捕捉維持率を達成しました。実YOLO11x検出を用いた240フレームの実放送クリップでは、同一のゲートが43.8%および30.0%に対し、フレームの68.3%でボールを捕捉し続けました。実映像の方が難易度が高いため、実映像の数値は誠実に低くなっています。私たちは合成データの数値を現実世界の成果として引用することは決してありません。

判定を下したのが言語モデルではなくゲートであると、どうやって確認できますか?

3つのゲートは、いかなるモデルの外側にもあるプレーンなNumPyおよびSciPyコードです:カルマン/UKF運動学ゲート(3シグマ未満で承認、5シグマ超で棄却)、オプティカルフロー整合性ゲート、幾何学的遠近法ゲートです。信頼性はモデルの自己申告に依存しません。ゲートのテレメトリを平易な英語の要約に変換する任意の監査ナレーターが存在しますが、これは助言専用であり、承認または棄却の判断パスに介在することは決してありません。またAPIキーが存在しない場合は決定論的なテンプレート要約にフォールバックします。

特定の検出が承認または棄却された理由を確認できますか?

はい。すべての決定には物理的根拠が記録として残されます。エクスポートされた判定ログは、ヘッダーにシード値、シナリオ、検出器ID、ゲート閾値を記録し、各フレームごとにすべての候補とそのクラスおよび信頼度、各ゲートの数値判定と平易な英語による理由(例:マハラノビス82シグマ、5シグマラインを超過、運動学的に不可能)、最終アクション、ロックされた追跡軌道を列挙します。JSONまたはHTML形式でエクスポート可能です。

これは本番配備可能な状態ですか、またPixellotやVeoを上回っていますか?

どちらも「いいえ」です。本デモはゲート機構を実証する実行可能なデモであり、本番配備されたパイプラインではありません。私たちが上回ったベースラインは物理を考慮しない故障モードのクラス(最高信頼度追従および閾値引き上げ)であり、特定のベンダーではありません。市販製品を追尾性能で上回ると主張するものではなく、著名なカメラベンダーは以降のファームウェアで2020年の線審スキンヘッドの具体例をすでに修正しています。デモ内のスキンヘッドの偽物候補は、記録されたインシデントを著者が注入して再現したものであり、ライブで収集された自然な検出器ノイズではありません。

技術研究

本デモを支える研究 — アーキテクチャ、検証設計、そしてエンタープライズ青写真。

ソーシャル

他のプラットフォームでも公開

検出器とアクションシステムの間に物理ゲートを配置する

自動化された視覚的判定が貴社の領域で法的責任を伴う場合、故障モードは信頼度ではなく物理法則にあります。

私たちは、決定論的ゲートレイヤーが物理的に不可能な検出を棄却し、その提出可能な根拠を残せることを実証するためにPlumblineを構築しました。同一のフレームワークに異なる物理法則のセットを適用することも可能です:半導体ファブ向けの視差ゲート、製造ライン向けの反射率ゲートなど。貴社の検出器が破り続けている制約をお知らせいただければ、ゲートレイヤーが適合するかどうかを共に検証いたします。

ビジョン故障モードレビュー

  • ✓ 検出器の信頼度と物理法則が食い違う箇所をマッピング
  • ✓ 現在システムが実行してしまっている物理的に不可能な検出を特定
  • ✓ 適用すべき運動学・フロー・幾何学的制約を定義
  • ✓ 法的責任を伴う判定に求められる監査証跡の要件を策定

物理ゲートレイヤーの構築

  • ✓ いかなるモデルの外側にもある検査可能なコードとしての決定論的ゲート
  • ✓ 検出器非依存:すでにお使いの検出器をそのまま維持
  • ✓ 判定ごとの監査ログに物理的根拠を記録
  • ✓ 検出器が進化しても維持される追尾品質指標