雷達跌倒偵測,專為長照機構而設

簡易跌倒偵測器在本次示範中偵測到每一起跌倒。但它在同一個夜班中也產生了七次誤報,而遭到靜音的面板根本無法偵測任何狀況。

靈敏度從來不是瓶頸所在。Vigil 是雷達感測器與護理呼叫系統之間的智慧層:一套五階段串聯流程,回傳 ALERT、SUPPRESS 或 ROUTE TO HUMAN,並記錄每一項決策背後的特徵值。您在此看到的,是針對合成雷達特徵串流所執行的可運行示範,而非正式部署。

0 vs 7

本示範班次的誤報次數

引擎對比樸素基準線,單次加種合成班次

1.0 vs 0.167

干擾源特異性

固定 360 事件合成黃金集,並非生產精度

1 of 2

已發出警報的真實跌倒

第二次發生於多人同處空間,已轉交人員核查

本演練重播記憶照護翼樓的單次加種合成夜班。無真實雷達硬體、無真實機構、無住民、無 PHI。

一套無人信任的系統遭到靜音,而靜音的系統什麼都偵測不到。

警報疲乏是跌倒偵測部署失敗的首要原因。護理主任(Director of Nursing)在無人監控的浴室與一個對著吊扇不斷觸發的面板之間抉擇,不過是在選擇兩種以不同方式漏接受傷跌倒的途徑——平均花費約 $30,000。

浴室是盲區

這是風險最高的空間,也是攝影機在實務上無法使用的唯一場所。美國 19 個州已頒布法律規範護理之家房間內的攝影機,通常允許在取得住民同意後於房間內架設,但浴室在實務上以隱私為由仍被排除在外。

久臥才是傷害

老年人在地板上躺超過一小時,半數在六個月內死亡。凌晨 4 點巡房才發現的跌倒,與住民仍在地板時就已派遣處置的跌倒,是截然不同的臨床事件。

現有方案在辨別上失敗

現成的動作感測器與床墊感應條每房每天產生 5 到 15 次誤報。它們無法區分用力坐上馬桶與跌倒的差異,於是夜班人員將面板靜音,系統從此什麼都偵測不到。

五個串聯階段,再進行派遣與存證。

Vigil 對每幀雷達特徵串流執行串聯流程,並將結果交給位於所有模型之外的政策閘門。模型提供建議,程式碼做出決定:確定性敘事條件必須先行成立,分類器的信心度才會被納入參考,且需對照模型無法自行設定的固定下限。模型永遠無法單獨製造警報。

01 / 特徵萃取

運動學、衝擊、呼吸、目標類別

引擎從合成雷達特徵串流中推導出下降運動學(起始高度、峰值速度、最終質心高度)、寬頻能量衝擊標記、衝擊後動作殘差、呼吸頻帶能量,以及用於目標類別的雷達截面積與長寬比代理值。整個流程中不存在任何影像或影片。

02 / 每房雜波圖

風扇體素已知並遮蔽

每個空間均有自己的地圖。本版本所使用的是吊扇與窗型冷氣條目的固定位置都卜勒遮罩,已在已知體素處進行遮蔽。每房的座椅與床鋪高度以校正資料形式儲存於房間檔案中,但不被任何 V1 程式路徑讀取——這如實反映了每房校正有多少工作仍屬整合作業。

03 / 雙串流分類器

四個特徵,一個校正後的分數

一個已學習的 logistic model 精確讀取四個特徵(地板接近度、衝擊能量、下降落差與雷達截面積),並將其融合為校正後的 P(fall)。融合步驟是您可從頭讀到尾的 numpy 程式碼。切換至生產版 CNN、PointNet 與注意力融合的說明已有文件記載,特徵語義在切換後不會改變。

04 / 時序敘事驗證器

同一個 8-second window 內的四項條件

確定性程式碼要求四項條件均在同一個 8-second window 內成立,且站立狀態須在窗口開頭五分之一時段內確立:質心中位數高於 1.2 m、下降超過 0.6 m 且峰值速度超過 1.8 m/s、持續寬頻衝擊(3 幀滾動均值超過 0.50,單一幀峰值無法滿足此條件),以及質心實際降至地板水平 0.30 m 以下。

05 / 確定性政策閘門

固定閾值,三種裁決

所有模型之外的決策路徑是具有固定、有文件記載閾值的純程式碼:地板水平 0.30 m 以下、呼吸下限 0.20,以及跌倒信心下限 0.70。閘門發出 ALERT、SUPPRESS 或 ROUTE TO HUMAN,並啟動升級梯次(CNA 於 0 s、Charge Nurse 於 90 s、DON 於 180 s)。閘門中一個獨立的硬編碼信心閾值會將多人同處事件轉交人員核查。

06 / 派遣與存證

兩種護理呼叫格式與可歸檔紀錄

適配器發出傳統 Rauland 乾接點繼電器訊號(光耦合隔離,維持 UL 1069/2560 隔離規格)以及現代 Ascom 或 Austco MQTT 與 REST JSON 酬載。這是一個有記錄的適配器存根,並未連接真實硬體。班次稽核 JSON 涵蓋每一次警報、轉介與抑制及其決定特徵;臨床事件記錄則從該結構化存證中獨立撰寫。

單次加種夜班,十二個事件,每項決策均有記錄。

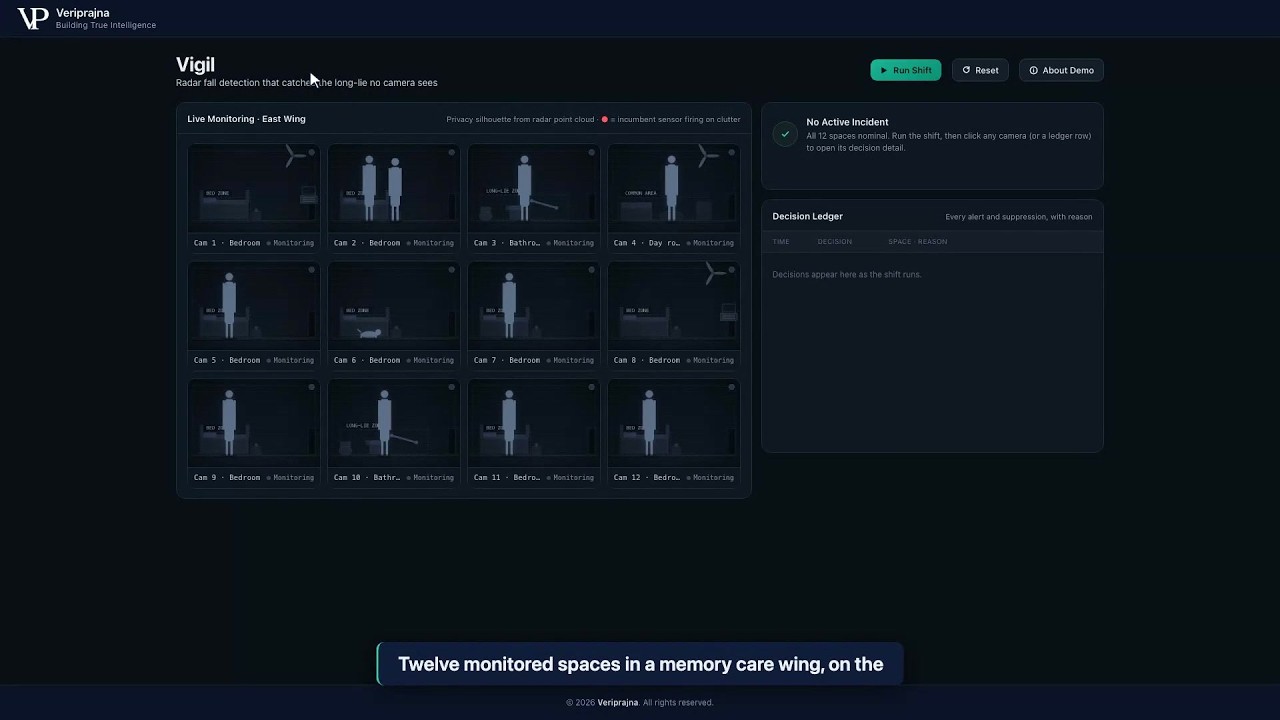
示範重播記憶照護翼樓從 02:00 到 06:00 的十二個受監控空間,將串聯流程與樸素現有基準線並排評分,後者將任何快速或低位動作皆視為跌倒。全部十二個事件均為合成、已標記、物理上有根據的情境,並採用固定種子;十二個圖塊即為十二個事件,其中兩個重訪了網格上已有的空間,因此共有十個不同空間。儀表板網格與決策分類帳將這些空間標記為 Cam 1 至 Cam 12;底層房間 ID 僅出現於事件詳情、派遣酬載與稽核記錄中。
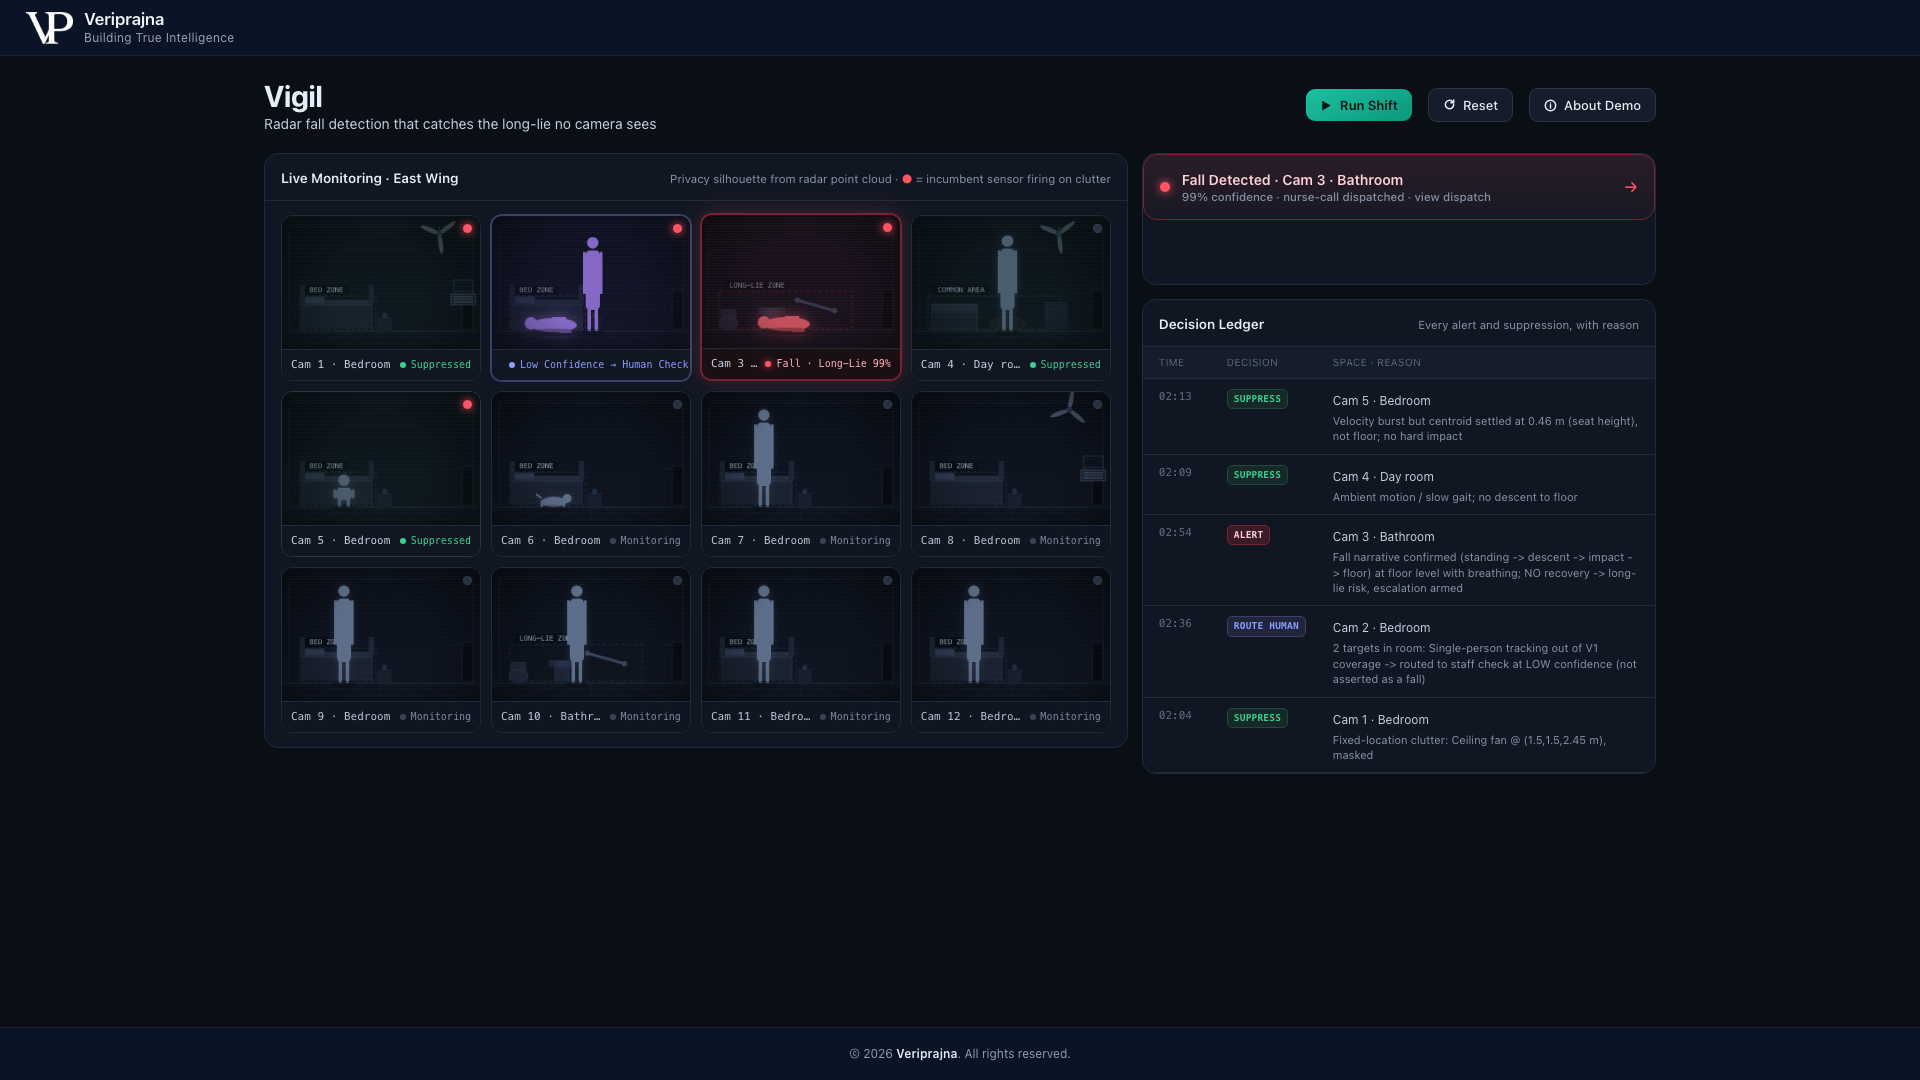
示範班次期間 Vigil 即時樓層視圖。Cam 3 浴室圖塊以紅框標示,標籤為「跌倒久臥 99 percent」;Cam 2 圖塊顯示「低信心,轉交人員核查」;右側決策分類帳列出 Cam 5 與 Cam 1 的抑制事件及各自的決定特徵值。
ALERT。 Cam 3(浴室)確認完整跌倒敘事:地板水平有呼吸訊號且無復原,引擎以 0.99 信心就久臥發出警報。周圍的分類帳已在拒絕:Cam 1 因遮蔽的吊扇體素;Cam 5 因速度爆發後回落至座椅高度 0.46 m 且無強烈衝擊。
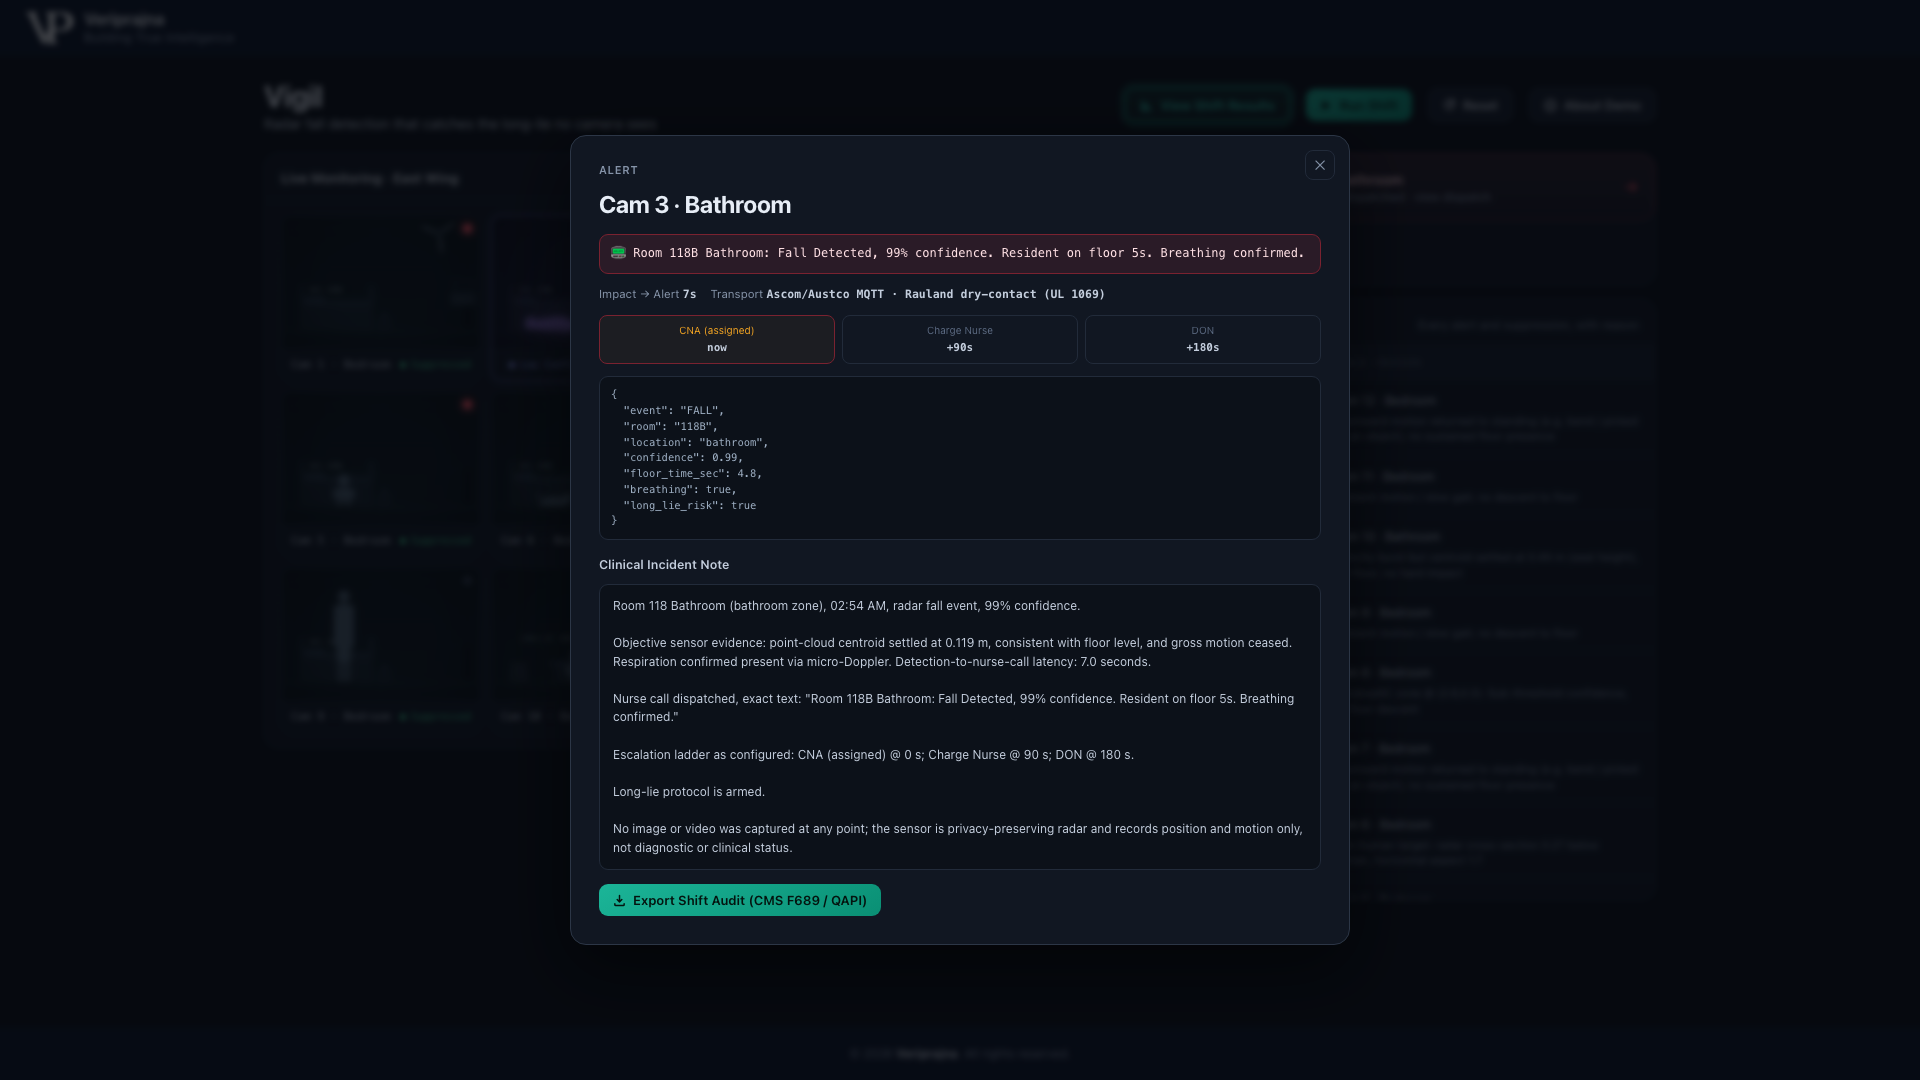
Cam 3 浴室的 Vigil 事件詳情面板,顯示 Room 118B 的護理呼叫徽章文字、7 秒衝擊至警報時間、Ascom 與 Austco MQTT 及 Rauland 乾接點傳輸通道、CNA、Charge Nurse 與 DON 升級梯次、含 0.99 信心度與 4.8 秒地板時間的 JSON 派遣酬載,以及臨床事件記錄。
警報背後的記錄。 開啟任何圖塊或分類帳列,詳情面板即顯示已派遣內容:稽核記錄中 Room 118B 浴室的護理呼叫徽章文字、含 0.99 信心度與 4.8 s 地板時間的 JSON 酬載、兩條傳輸通道、已啟動的升級梯次,以及從結構化稽核存證為 QAPI 活頁夾撰寫的臨床事件記錄。面板的 7 s 衝擊至警報數字是閘門從其保持計時器加上常數計算後顯示的值,請將其視為應用程式回報的數字,而非基準測試的系統速度。

Cam 2:引擎拒絕斷言的真實跌倒

Cam 2 在真實標記中是一次真實跌倒,P(fall) 達到 0.99。該空間有兩個目標,單人追蹤超出 V1 範疇,因此閘門以低信心回傳 ROUTE TO HUMAN,未斷言跌倒。樸素基準線對此自動觸發警報。本班次共發生兩次真實跌倒:一次發出警報,一次轉交人員核查。在固定基準測試中,40 of 40 多人同處跌倒以相同方式轉介,無過度警報,無遺漏。
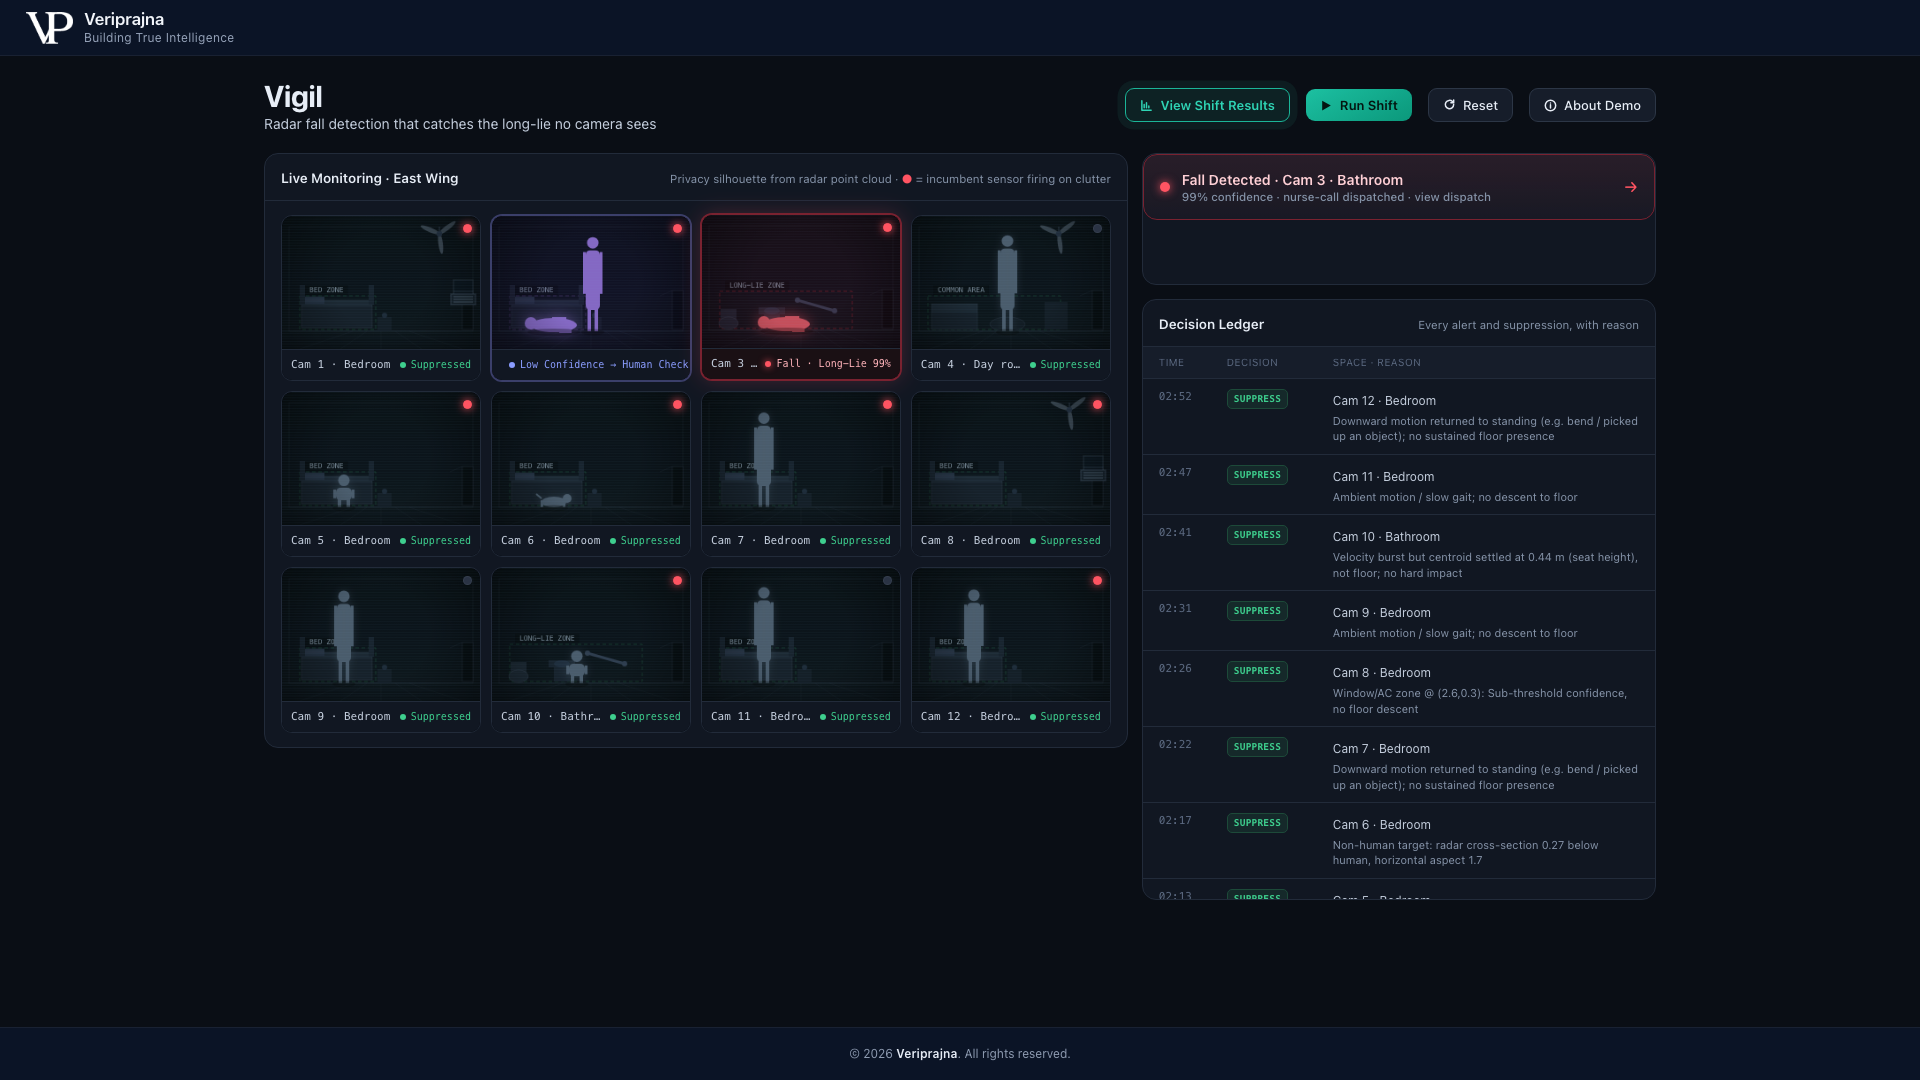
完整的 Vigil 決策分類帳,列出 Cam 12 至 Cam 5 的抑制事件,每條均附有原因,例如下降動作回復站立、無下降至地板的環境動作、速度爆發後回落至座椅高度 0.44 m、窗型冷氣區列顯示低於閾值信心且無地板下降,以及雷達截面積 0.27 的非人類目標。
SUPPRESS,十次,附理由。 抑制事件也是存證,因為州調查關心的正是為何沒有任何動作。這裡每一列都說明了原因,大多數列出了決定特徵值:彎腰後回復站立(Cam 12 與 Cam 7)、在浴室以座椅高度 0.44 m 用力落座(Cam 10)、治療犬造訪時雷達截面積 0.27 低於人類最低標準 0.55(Cam 6)。
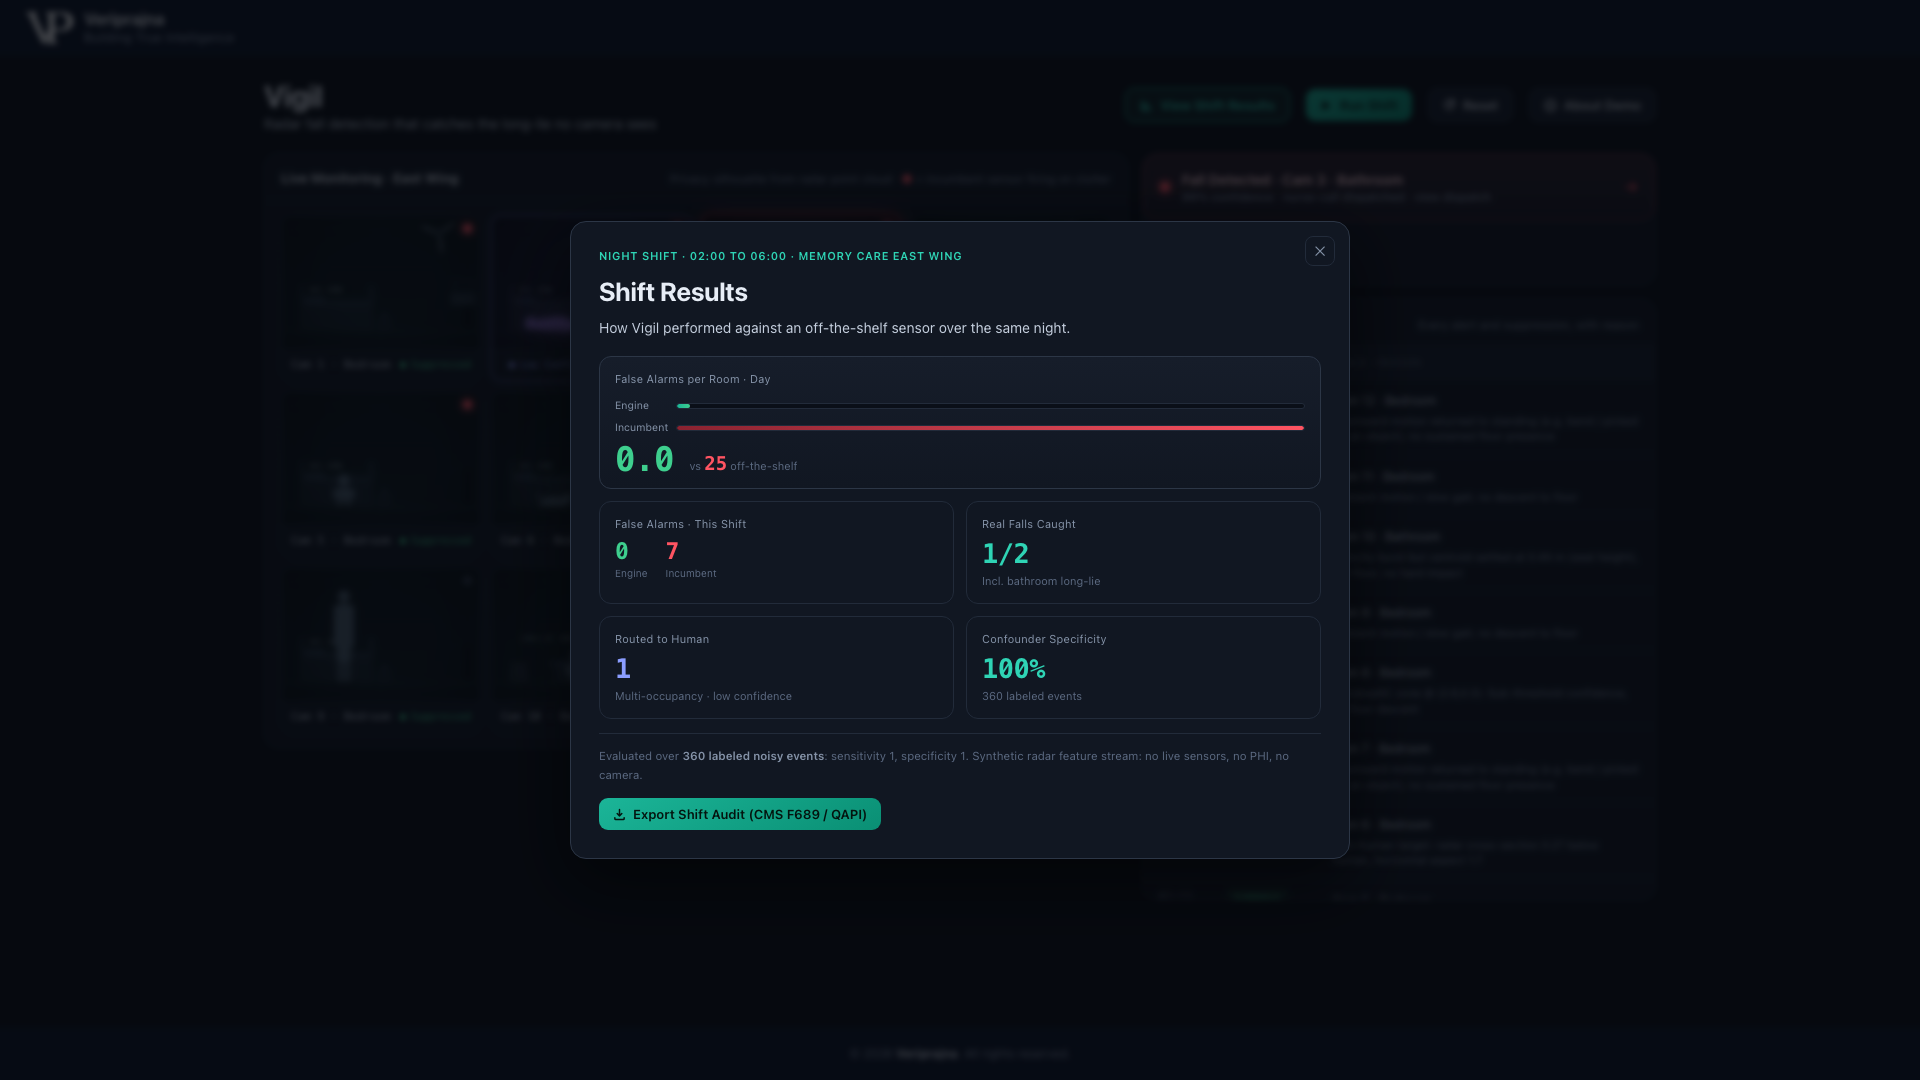
Vigil 班次結果模態視窗,顯示引擎在固定合成黃金集上每房每天預估 0.0 次誤報,對比現有基準的 25 次;本班次 0 versus 7 次誤報;1 of 2 次真實跌倒被偵測到;1 次以低信心轉交人員;360 個已標記事件中干擾源特異性 100 percent。
計分板,連同其適用範圍。 引擎:1 次警報、1 次轉介、10 次抑制、0 次誤報。樸素基準線:9 次警報,其中 7 次為誤報。每房每天 0.0 與 25.0 次是在每房每天假設 30 次良性觸發的條件下,從固定 360 事件合成黃金集推算的預測值。真實試點的目標是在影子模式校正後,每房每天誤報低於 2 次。

示範所能證明的,與其止步之處。

串聯流程與樸素基準線在 360 個已標記、帶噪音的合成事件固定集上均達到 1.0 的跌倒靈敏度。兩者的差異在於干擾源特異性:串聯流程為 1.0,基準線為 0.167。融合權重是在示範自身的情境生成器上擬合的,與產生該黃金集的是同一批生成器——這是技術讀者應最先提出的質疑。但差距仍是實至名歸,而非刻意造就:每個干擾源在個別特徵上均生成為與真實跌倒重疊,這正是樸素偵測器真實被愚弄的原因。

問題Vigil 在本示範中所做的事仍在示範範圍之外的事項
干擾源排除執行五階段串聯流程,並記錄班次中十次抑制各自的決定特徵值。針對機構自身雜波、步態模式與家具的調整,屬每房校正作業。
多人同處空間以低信心轉交人員核查,而非斷言跌倒,固定基準中 40 of 40。單人追蹤與多人同處消歧義,延至後續版本。
調查與 QAPI 存證匯出包含每次警報、轉介與抑制、其決定特徵值及政策原因的班次稽核 JSON。任何寫入 EHR 或 MDS 記錄的操作,以及稽核的互動式查詢介面。
護理呼叫派遣同時發出 Rauland 乾接點訊號與 Ascom 或 Austco MQTT 及 REST 酬載,已記錄。連接的護理呼叫硬體、正式上線調試與已部署路徑的認證。

本示範不包含哪些功能

本示範不使用真實雷達硬體、真實 60 GHz 啁啾訊號或已部署的感測器:RF 前端為合成特徵串流。護理呼叫路徑是一個未連接任何裝置的有記錄適配器存根。沒有任何形式的 EHR 或 MDS 寫入,也沒有對稽核的互動式自然語言查詢。預測步態分析、公共區域 Wi-Fi 感測、多人同處消歧義及嵌入式矽晶片的邊緣埠均屬未來工作。記憶照護翼樓、其空間、事件與治療犬均為合成;沒有住民、沒有客戶、沒有試點、也沒有 PHI。Vigil 並非醫療器材,不持有 FDA 許可、無 510(k)、無臨床驗證,亦無針對其自身的 CMS 或 UL 認證;適配器在派遣路徑上維持 UL 1069/2560 隔離規格。此處任何內容均不取代人員、臨床判斷或醫師評估。

臨床與營運主管在信任偵測層之前所提出的問題。

我的夜班人員實際上會收到多少次誤報?

沒有人能誠實地從示範中回答這個問題,因此請判斷數字背後的假設。每房每天 0.0 次的數字假設每房每天有 30 次良性動作觸發,高於文獻對現有感測器每房每天 5 到 15 次的報告,且來自固定合成黃金集而非真實病房。真實試點的目標是在影子模式校正後每房每天誤報低於 2 次,那才是應當要求我們達到的數字。

您真的可以將這個安裝在住民的浴室嗎?

雷達特徵在整個流程中不含任何影像或影片,因此沒有任何可識別的內容可被擷取,這正是該空間得以觸及的原因。美國 19 個州已頒布攝影機法律涵蓋護理之家房間,通常允許在取得同意後於住民房間內架設,而浴室在實務上以隱私為由仍被排除在外。任何部署仍需進行您自己的隱私審查與住民同意程序。

它抓到了班次中的每一次跌倒嗎?

沒有。示範班次共發生兩次真實跌倒。引擎以 0.99 信心就 Cam 3 浴室久臥發出警報,並以低信心將 Cam 2 事件轉介人員核查,因為該空間有兩個目標且單人追蹤超出 V1 範疇。在雙目標場景中自信斷言跌倒,正是讓夜班人員不再相信面板的錯誤,因此模糊情況轉交給了人員處理。

如果調查人員詢問為何沒有發出警報,我該出示什麼?

匯出的班次稽核 JSON 在頂層鍵 engine、facility、shift、metrics、events 與 _note 下,含有每次警報、轉介與抑制的決定特徵值與政策原因。臨床事件記錄從該結構化存證中獨立撰寫,供 QAPI 活頁夾或 CMS F689 案卷使用,並不包含在匯出檔案內。在將其交給任何人之前,有一項細節值得知曉:匯出在 engine 欄位標記的是內部版本名稱,而非產品名稱。

AI 模型在決定是否呼叫護理人員嗎?

不。模型永遠無法單獨製造警報。確定性敘事條件——站立、下降、持續衝擊與地板水平——必須全部在同一個 8-second window 內成立,分類器的 P(fall) 才會被諮詢,並接著與模型無法設定的固定下限 0.70 進行核對。較低的信心仍可將警報轉為抑制,因此模型僅向下約束決策,而非向上。

我們需要更換護理呼叫系統才能使用這個嗎?

派遣適配器同時發出兩種格式,可置於任一世代的護理呼叫系統前端:傳統 Rauland 乾接點繼電器訊號(光耦合隔離,維持 UL 1069/2560 隔離規格)以及現代 Ascom 或 Austco MQTT 與 REST JSON 酬載。在本示範中,這是一個未連接護理呼叫硬體的有記錄適配器存根。Vigil 是感測器與您現有系統之間的層,而非兩者的替代品。

技術研究

本示範背後的研究——架構、驗證設計與企業藍圖。

社群媒體

同步發佈於

從今天無法監控的空間開始。

我們不銷售感測器。我們建構讓感測器發揮效用的智慧層,並為已知抓到跌倒只是容易那一半的長照營運商與臨床科技團隊而建。

在 63% 的機構面臨人力短缺的情況下,一個不斷誤報的面板是夜班最先關掉的東西。一次有用的初步對話涵蓋您平面圖的固定雜波、目前無人監看的房間,以及您上次州調查實際要求您出示的內容。我們可以與您的臨床團隊一同推進校正與影子模式計畫。

偵測層設計

  • ✓ 串聯流程與特徵設計
  • ✓ 每房雜波校正
  • ✓ 確定性閘門閾值
  • ✓ 干擾源集合定義

存證與整合

  • ✓ 班次稽核綱要
  • ✓ 護理呼叫適配器映射
  • ✓ 升級梯次設計
  • ✓ 影子模式校正計畫